ウミガメは、生まれた時点での生存率が極めて低いという課題に直面しています。
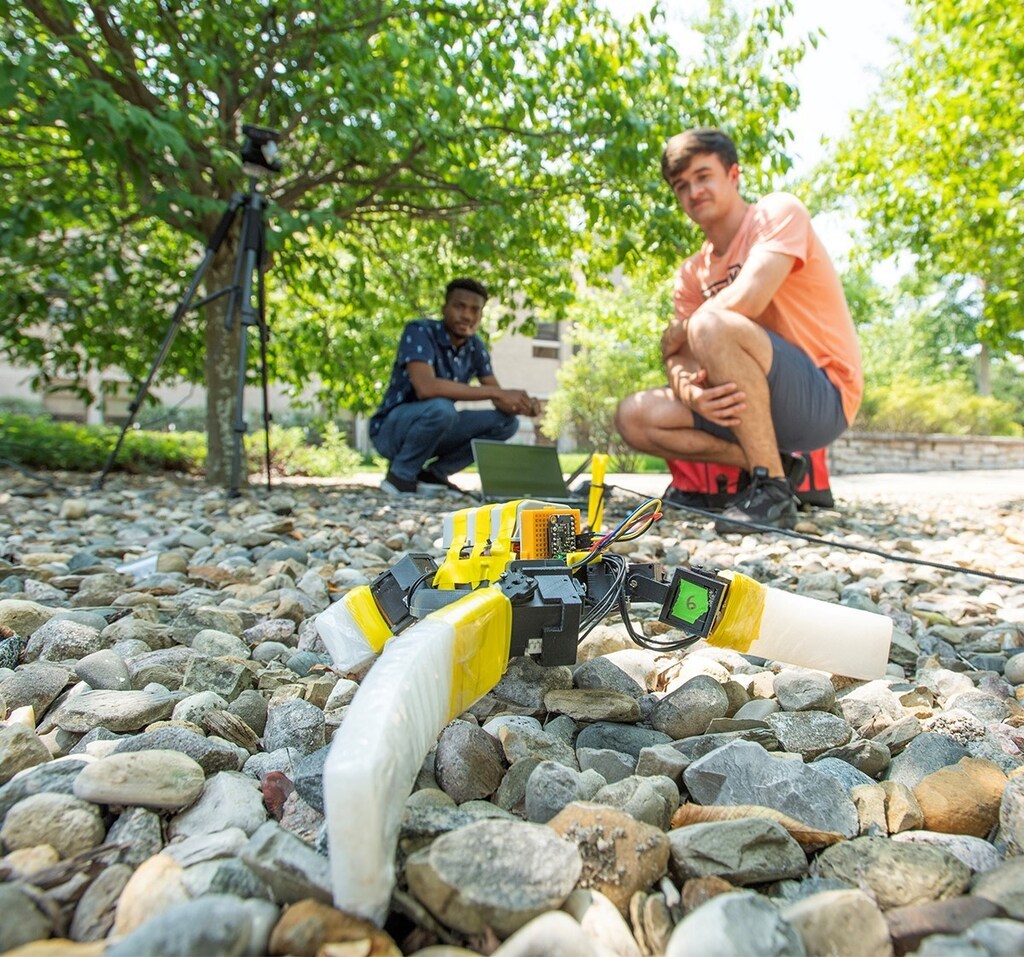
ノートルダム大学のロボット工学者たちは、本物のウミガメを助け、ロボティクスの他の分野を発展させることに役立つ可能性があるとする、ロボットウミガメを開発しました。
「ロボットの設計に着想を得るために動物を研究することは、ロボティクス分野では確かに一般的な手法です」と、ノートルダム大学のロボット工学者であるヤセミン・オズカン=アイディン氏は述べています。
ウミガメの誕生後の最初の数日間は、しばしば過酷なものです。
孵化したばかりの子ガメは、カニ、鳥、魚といった捕食動物や、気候変動や環境破壊によって侵食されている砂浜の生息地など、さまざまな脅威にさらされています。実際、子ガメのうち成体まで生き残るのは、推定で、1,000匹以上に1匹にすぎないとされています。1,000匹以上に1匹にすぎないとされています。
しかし、米国のノートルダム大学の研究者たちは、子ガメを海へ導くことで、絶滅危惧種の生存率を高めることができるロボットウミガメを開発しており、いつかそれが実用化されることを期待しています。さらに専門家によると、ウミガメの独特な歩行を模倣するロボットを作ることは、宇宙探査から捜索・救助活動に至るまで、ロボティクスの他の分野を発展させる可能性があるとされています。
以下の質疑応答では、ノートルダム大学電気工学科の助教授であるヤセミン・オズカン=アイディン氏が、このプロジェクトについての見解を示し、ロボットウミガメを作ることがロボット工学者にとって特に興味深い偉業である理由を説明します。

ウミガメは、ロボティクスの専門家にとってなぜ興味深い存在なのでしょうか?
「ウミガメの移動方法は独特です。最小限のエネルギーを消費しながら、水中や砂地など、異なる地形に適応する能力を備えているからです。この多用途性は、独特な体形、ヒレの形態、そして多様な歩行パターンによるものです。
「この適応力を模倣するには、形態、柔軟性、歩行が環境とどのように相互作用するのか、また動物が移動戦略をどのように状況に応じて適応させるのかについて、綿密に理解する必要があります。ロボット工学の専門家は、ロボットの移動性能、適応性、堅牢性を高めようとしており、この知識に大きな関心を寄せています。」
ロボットウミガメはどのように設計され、製作されたのでしょうか?
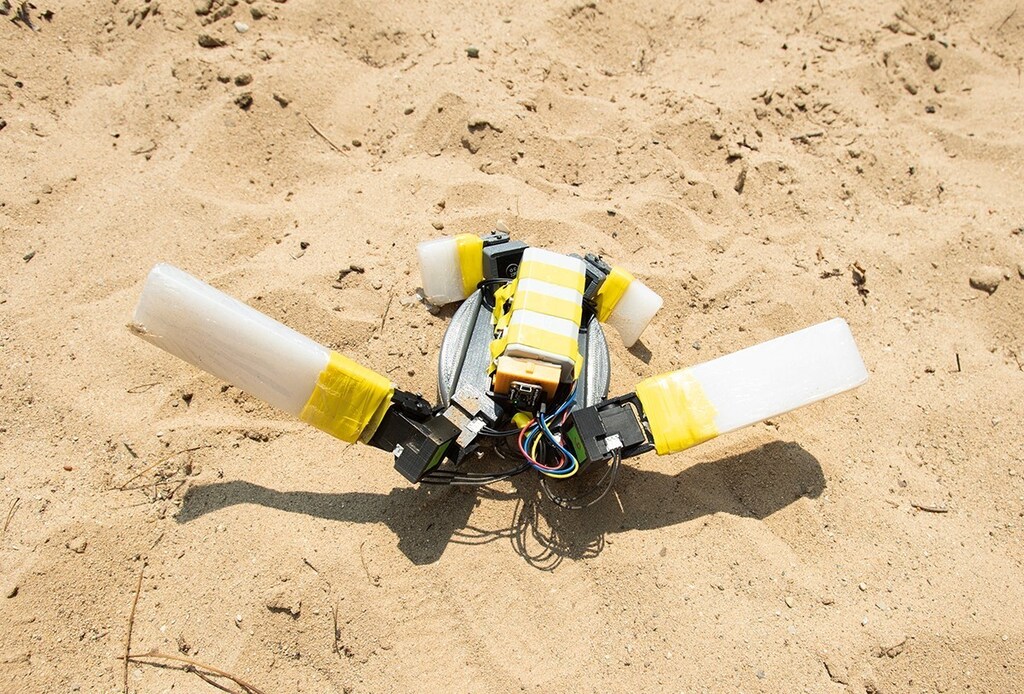
「私たちのウミガメロボットは、単一の種に基づいて設計されたものではなく、さまざまなウミガメの種を組み合わせたものです。アカウミガメ(Caretta caretta)やオサガメ(Dermochelys coriacea)を含む、異なる種の移動パターンを研究し、その中で最も効果的な要素をモデルに取り入れ、ロボットの適応性と多用途性を最大化しました。ロボットのサイズと構造は、ウミガメの孵化したばかりの個体の寸法を基に設計されています。
「私たちのロボットの主要な部品は、楕円形の胴体フレーム、独立したサーボモーターで駆動する4本のヒレ、Arduinoベースの搭載制御ユニット、IMUセンサー、そしてバッテリーです。胴体フレームとヒレの接続部は、アクリロニトリル・ブタジエン・スチレン(ABS)素材を用いて3Dプリントされています。ウミガメのヒレの柔軟性と硬さを再現するように設計されたシリコーン製のヒレは、DragonSkin 20シリコーン素材で成形されています。」
ロボットウミガメを製作する際に、チームはどのような課題に直面しましたか?
「砂地での移動に特化していたため、当初選定したアクチュエーターに関して顕著な課題に直面しました。これらのアクチュエーターは砂地でうまく機能せず、ギアに砂が詰まったり、破損しやすかったりするといった問題がしばしば生じました。
「さらに、ヒレに最適な素材と形状を選定する過程には、専念した努力と試行錯誤が必要でした。」
ロボットウミガメを製作することは、ロボティクス分野をどのように発展させることができるのでしょうか?
「ロボットウミガメは、幅広い分野で活用することができます。
「捜索・救助活動:このロボットは多様な地形への適応力を備えているため、特に災害被災地や沿岸地域などの厳しい環境における捜索・救助任務に適しています。
「環境モニタリング:適切なセンサーを搭載すれば、これらのロボットは環境データの収集に用いられ、気候変動、汚染レベル、その他の環境指標の監視に役立つ可能性があります。
「インフラの保守管理:このロボットは多様な地形を移動できる能力を生かし、パイプラインの点検や送電線の監視など、インフラの点検・保守作業に応用できる可能性があります。
「宇宙探査:ウミガメから学んだ移動の原理は、地球外探査車の設計に役立ち、起伏が激しく予測困難な惑星の地表を走行する能力を高める可能性があります。
「教育:このプロジェクトは、生物模倣設計の力を示すことで次世代の科学者や技術者を刺激する、魅力的で実践的な教育ツールともなります。」
ロボットウミガメは、本物のウミガメを助けるためにどのように活用できるのでしょうか?
「ロボットウミガメは、ウミガメの行動と保全に関するいくつかの側面に取り組む助けとなります。さまざまな環境にウミガメがどのように移動方法を適応させているかを理解することは、保護戦略に役立つ可能性があります。例えば、ウミガメの移動や産卵の習性に配慮した海浜開発の設計を導くことができます。
「さらに、生物学的データに基づき、ウミガメの体形を再現した私たちのカメ型ロボットは、生きた動物を関与させることなく、特定のカメの特徴がもたらす影響と利点を研究者が検証することを可能にします。もう一つの有望な応用例は、これらのロボットを使って、子ガメを巣から海まで安全に導き、この重要な時期に直面するリスクを最小限に抑えることです。」
ロボティクスの専門家が動物の動きを研究し、模倣することは一般的なのでしょうか?
「ロボットの設計に着想を得るために動物を研究することは、ロボティクス分野では確かに一般的な手法です。
「『バイオインスパイアード・ロボティクス(生物模倣ロボティクス)』と呼ばれる学際的な研究分野があり、研究者は自然界の設計、仕組み、機能から着想を得て、革新的なロボットシステムを開発しています。」




