運転手がいる車でさえ道路の渋滞に悩まされるなら、無人運転車はどうしてそれよりうまくいくのでしょうか。コンピューター化とネットワーク認識が進めば、無人運転車は深刻化する交通渋滞への答えとなるかもしれません。
英国では2019年までに公道で無人運転車の走行を認める計画があり、自動運転車の管理された環境下での試験は来年始まる予定です。汚染や交通渋滞の緩和に加え、英国の道路は無人運転車にとって 理想的な環境となるでしょう。
ガートナーの2014年版 ハイプ・サイクル 「 新興技術」によると、自動運転車は現在、同社が「過剰な期待のピーク」と呼ぶ段階に達しつつあります。愛好家たちは、 コンサルティング会社KPMGが示唆したような革命を待ち望んでいますが、無人運転車を支える技術は徐々に普及していく可能性が高いでしょう。まず高級車に安全性や快適性を高める装備として導入され、次に鉱業や農業などで使われる大型のオフロード車両の自動化が進み、最終的には今後10~15年以内に、私たち一般の人々向けの平均的な価格帯の車にも搭載されるでしょう。
それが実現する前に、技術を統合して小型化し、法律や 業界標準 もこうした変化を反映するよう改定する必要があります。実験段階の無人運転車に関する交通規則がないことは障壁となっています。現在の研究は、無人運転車を制御する方法だけでなく、車両が道路を共有するためのシステムの開発も目指しています。
周囲の状況を認識する車
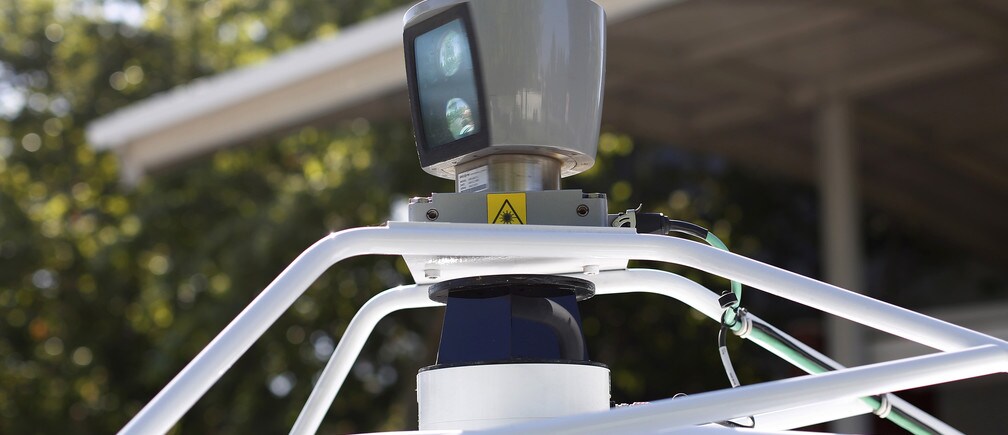
ブラジルのエスピリト・サント連邦大学にある高性能コンピューティング研究所(LCAD)の研究者たちは、 知能型自律ロボット自動車 (IARA)を開発しました。この車はハイブリッドSUVで、トランクにはコンピューターを搭載し、 ステレオカメラ などのセンサーや、屋根の上に LIDARレーザースキャナー を備えています。また、 ドライブ・バイ・ワイヤ式自動化システムも搭載しています。
自動運転するため、IARAはセンサーから得る数十億バイトものデータをリアルタイムで処理し、目的地までの経路を計画するための地図をその場で生成します。そして、障害物となる他の車を避け、信号に従いながら、すべてのデータを車両制御の指令に変換します。
人間のように見分ける車を目指して
一部の 自律性・自動化 工学の研究では、車載センサーの高速化と低価格化に重点が置かれています。一方、LCADのロボット工学チームは、脳が周囲の世界にある物体をどのように視覚的に認識するのかを研究しています。これを理解すれば、無人運転車が道路や他の車両を「見て」認識できるようにプログラムする方法を、より明確に捉えられます。
デジタルカメラの画像は、画質にかかわらず、単に行列状に整理された数字の集まりだからです。コンピューターに画像が何を表しているかを理解する能力を与えれば、人間と同じように視覚を通じて世界を把握する助けになるかもしれません。こうした計算モデルが、試験用にIARAへ組み込まれています。近い将来には、脳波(EEG)ブレイン・コンピューター・インターフェースも試験する予定です。これにより、人々は思考だけを使い、インターネット経由でIARAを操作できるようになります。
ブラジルのLCADは、シティ大学の 機械学習グループ と協力し、ディープラーニングと推論モデルを統合したニューラルコンピューティングの最新の進歩を、自動運転車にどう応用できるかを調査しています。これは脳の理論モデルを現実世界で実用化する取り組みです。私たちが調査してきたモデルには、 GPSのように機能する脳細胞の計算モデルが含まれており、IARAのセンサーが生成する種類のデータとうまく適合します。人間が事例から学ぶのと同じように、無人運転車も変化する現実世界の交通状況に対処するため、データから学習する必要があると私たちは考えています。
交通の未来
深刻化する交通渋滞や大気汚染の問題は、道路網を拡張するだけでは解決しません。しかし、自動運転車やコネクテッドカーは、自車の位置や速度、周囲の交通状況を他の車や交通管制センターに伝えることで、 交通の流れを改善し、排出量を減らす ことに貢献できるでしょう。
将来の 知的交通システム がネットワークを認識できるようになれば、公道に大きな負荷がかかることは間違いありません。ロンドン交通局や Transport for London 、 National Traffic Control Centre などの組織がデータを一般公開するなど、正しい方向への取り組みはすでに始まっています。最終的には、こうした無線ネットワークと、そこで送受信される膨大なデータを管理することで、通勤者と交通管制の双方に利益がもたらされ、交通の流れが改善し、平均速度も上がるでしょう。
本記事は The Conversation
との協力により掲載されました。著者:アヴェリーノ・フォレッキはシティ大学ロンドンの客員博士課程学生です。アルベルト・フェレイラ・デ・ソウザはエスピリト・サント連邦大学のコンピューターサイエンス准教授です。アルトゥール・ガルセスはシティ大学ロンドンのニューラル・シンボリック計算学のリーダーです。
画像:2014年5月13日、カリフォルニア州マウンテンビューのコンピューター歴史博物館での発表に先立ち、Googleの自動運転車の上でセンサーが回転している。ロイター/スティーブン・ラム。




