自動運転車を世界の大部分に普及させるためには、自動運転車業界は新興市場の非公式な交通状況に適応する必要がある。
2000年代後半にカリフォルニア州の道路で自動運転車(AV)の試験走行が始まって以来、業界は、予測可能性を考慮して高度に構造化され、地図が詳細に作成された環境において、自動運転技術が機能することを証明するために莫大な資源を投入してきた。
そしてそれは大部分成功している。Waymoは米国の複数の都市で事業を展開しており、自動運転トラックはすでに アメリカの高速道路で貨物を輸送するそして、この技術は現在、ヨーロッパでのより広範な展開に向けて準備が進められている。自動運転車が世界で最も予測可能な道路を走行できることは明らかだ。しかし問題は、予測可能な道路は世界のほとんどの人が運転する場所ではないということだ。
より困難で、より重大な課題は、インフラが不安定で、運転行動が予測しにくく、法律で規定されるのではなく、多くの場合ピアツーピアで交渉される新興市場やフロンティア市場で、この技術を機能させることである。
業界がこの課題を解決できれば、自動運転車を世界人口の大多数に普及させることに成功するだろう。同時に、世界中のあらゆる環境において、自動運転技術をより優れたものにする可能性も高まるだろう。
現在の自動運転経済の限界
最初の問題は意外にも技術ではなく、コストと経済性です。車両、センサー群、車載処理プラットフォームを含む単一の自動運転車は、 費用は10万ドル以上かかるそれは裕福な市場では通用するかもしれないが、世界の人口の大部分が住む地域では通用しない。
新興地域で自動運転モビリティを大規模に普及させるには、そのコストを1万ドル近くまで下げる必要があるが、業界はまだその目標を達成できていない。
技術そのものに関して言えば、ある地理的・文化的環境で訓練された技術的知能は、大きく異なる別の環境にそのまま適用できるわけではありません。世界のほとんどの自動運転車モデルは、米国とヨーロッパの運転映像と交通データを使用して訓練されているため、これらのモデルが学習した行動ロジックと、アジア、アフリカ、ラテンアメリカの多くの地域で道路を支配するロジックとの間にギャップが生じています。
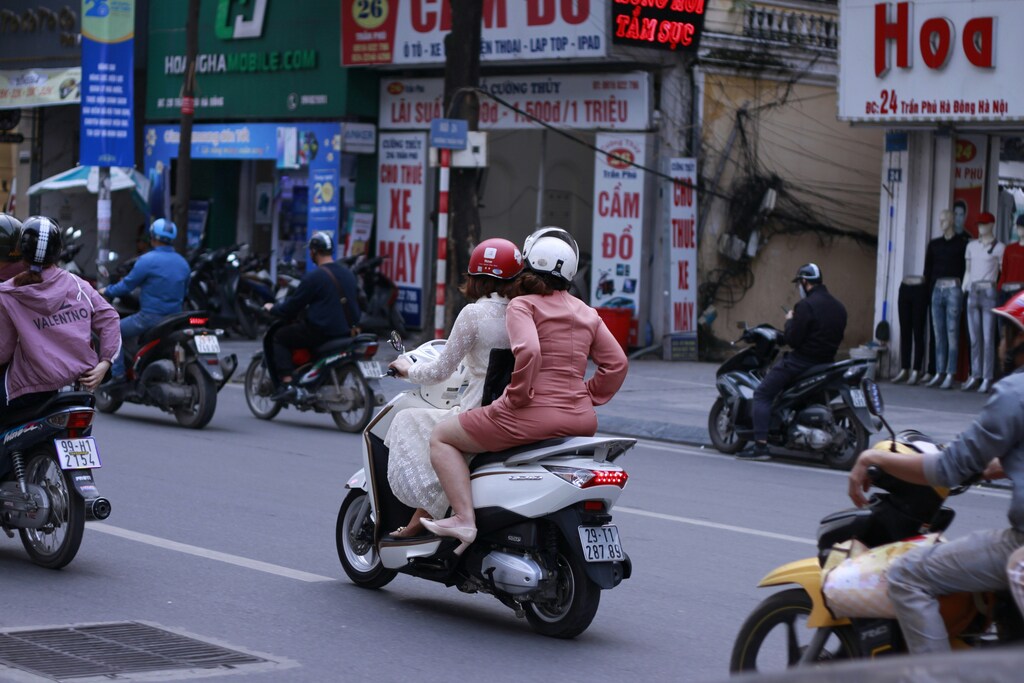
もう一つの問題は、多くの発展途上国では、安全運転は技術的なスキルであると同時に社会的なスキルでもあるということです。 ハノイの信号のない交通量の多い交差点例えば、信号機もなければ、誰がいつ進むべきかを示す明確なルールもないにもかかわらず、1分間に数百台のバイクが通過することがある。傍から見ると混沌としているように見えるが、ライダー自身にとっては、絶え間ない交渉の連続であり、優先権は正式な交通法規ではなく、アイコンタクト、視線を交わす、わずかな速度の変化といった微妙な合図によって決定されるのだ。
欧米の定型的な道路で訓練された自動運転車にとって、この交差点は全く予測不可能な場所となる。自動運転車は停止してしまうか、さらに悪いことに、状況を誤解して危険な操作を開始してしまう可能性がある。
世界的に成功するためには、業界は、非公式な運転ルールや予測不可能性が例外ではなく常態となっている環境に適応しなければならない。
都市の成長はフロンティア市場へと向かっている
従来の考え方では、新興市場は複雑で、インフラが未整備で、経済状況も厳しいとされている。しかし、この定説は実際には全体像を見誤っている。
しかし、AV業界の優先順位は世界経済成長の方向性を誤って解釈している。新興市場は世界の都市成長の大部分を占めるだろう。予測される都市成長の半分以上は、 9億8600万 2050年までに世界の都市人口が増加すると予測されるのは、インド、ナイジェリア、パキスタン、コンゴ民主共和国、エジプト、バングラデシュ、エチオピアのわずか7カ国である。現在、自動運転技術が普及していない都市は、同時に最も急速に成長している都市でもある。
非構造化道路における自動運転データに関する再考
そのギャップを埋めるには、自動運転車の開発パイプラインを根本から見直す必要がある。残念ながら、より高性能なセンサーを導入するといった簡単な解決策はない。
これは「因果関係の連鎖」データセットから始まります。自動運転車は、他の道路利用者が何をしているかという「内容」だけでなく、「理由」も理解する必要があります。つまり、反応の背後にある引き金を理解しなければなりません。そのためには、原因と行動を結びつける新しい注釈レイヤーが必要であり、実際にその道路を知っている地元のドライバーによって検証される必要があります。
また、リアルタイムの運用情報、つまり高解像度のライブマップへのアクセスも必要です。静的なマップでは、道路閉鎖、天候の変化、ドライバーが現場で学習する地域の行動パターンなど、車両が必要とする情報をリアルタイムで把握することはできません。
同様に重要なのは、そのインテリジェンスを大規模に生成するためのインフラストラクチャです。走行距離の多い車両群に、マルチカメラシステム、GPS、慣性計測装置を搭載する必要があります。さらに重要なのは、これらのセンサーをデバイス上のエッジAIと組み合わせ、実際に重要なエッジケースを事前に検出することです。例えば、何時間にも及ぶ定型的な渋滞を除外することでテラバイト規模のクラウドストレージを節約し、プライバシー保護のために顔をぼかすといった処理が挙げられます。
最後に、地域に特化したシミュレーションがあります。これは、一般的な欧米型の地図ではなく、実際の地域の道路映像を使用して、閉ループ環境でテストを行うものです。
複雑なトラフィックがより優れたAIを構築する理由
inDriveは1,200以上の都市と48の新興市場およびフロンティア市場で事業を展開しており、これらの課題は私たちの事業運営における現実であり、自動運転車が今後どのような方向へ進むべきかという私たちの考え方を形作っています。
自動運転車がデリー、ジャカルタ、ラゴスといった混沌とした街路を安全に走行できるのであれば、世界で最も整然とした道路もほぼ間違いなく問題なく走行できるだろう。これらの市場における行動の複雑さは、人間が道路を利用するあらゆる方法を、より高頻度で凝縮したものである。
今後10年間の自動運転技術の発展は、予測可能な環境下での自動運転車の性能ではなく、それ以外のあらゆる環境への適応力によって左右されるだろう。
運転手にとって公正な移行を確保する
これらの市場におけるAV技術の問題を解決することは重要ですが、 社会的影響に対処することも同様に重要であるこれらの市場では、何百万人もの人々が運転によって家族を養っている。そこで自動運転を実現するための真剣な計画は、この事実を真正面から考慮に入れなければならない。
私たちは、これらのドライバーを置き換えるのではなく、未来のテクノロジーに彼らに参画してもらうことが目標であるべきだと考えています。つまり、ドライバーが自動運転車のオーナー兼オペレーターとなり、従来の車両から得ていた収入を失うのではなく、所有する車両資産から収益を得られるよう支援することです。また、今日のドライバーを、自動運転によって職を失う人々としてではなく、自動運転の基盤となる存在として扱うことも重要です。
結局のところ、技術的には成功しても、現在その移動手段を提供している人々の生計を奪ってしまうような自動運転モビリティは、根本的な問題を解決していないことになる。業界は、車両がどこを走行できるかだけでなく、その際に誰が利益を得るのかという点でも評価されるべきである。