
新たな制御システムにより、人型ロボットが重量物の持ち上げなど、身体的負荷の大きい作業を行えるようになる可能性があります。
燃える建物や化学物質の漏出現場、あるいは人間の救助隊が近づけないあらゆる災害现场から被災者を救出する任務を、いつの日か、強靭で適応力の高いロボットが担うようになるかもしれません。たとえば、四つ足で瓦礫の上を跳び越え、その後二本足で立ち上がって重い障害物を押しのけたり、施錠されたドアを突破したりする救助ロボットを想像してみてください。
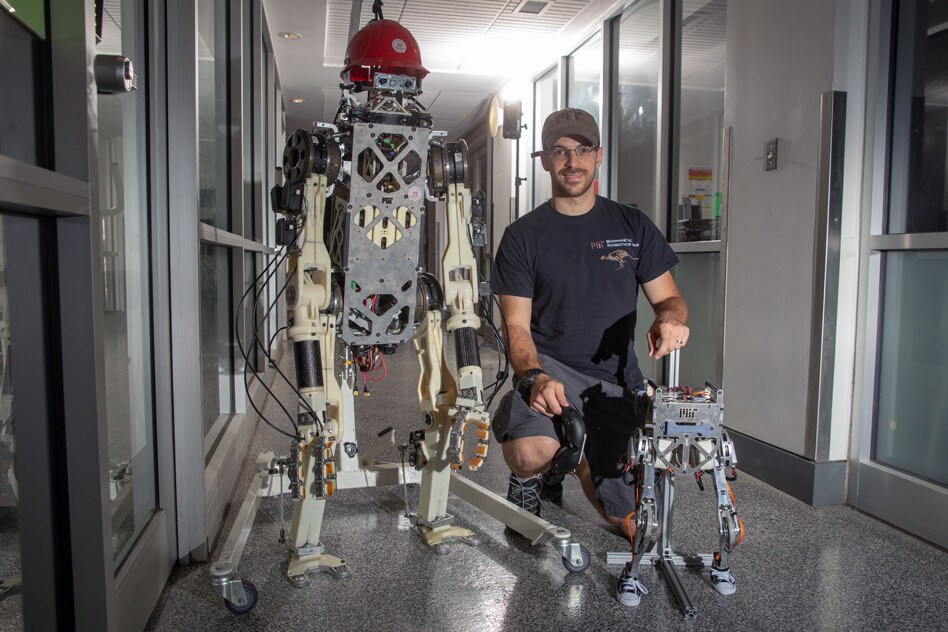
研究者らは、四足歩行ロボットの設計と、その「走る、跳ぶ、さらにはバク転までこなす能力の向上に取り組んでいます。しかし、二足歩行の人型ロボットが、転倒することなく何かに力を加えたり押したりすることは、大きな障壁となってきました。
このたび、MIT(マサチューセッツ工科大学)とイリノイ大学アーバナ・シャンペーン校の研究者らは、遠隔操作される二足歩行ロボットのバランスを制御する手法を開発しました。これは、困難な環境で高衝撃を伴う作業を人型ロボットが遂行できるようにするための、重要な一歩です。
研究チームのロボットは、機械加工された胴体と二本の脚を備えた外観をしており、人間のオペレーターが着用するベストを通じて遠隔操作されます。このベストは、人間の動作と床反力に関する情報をロボットに伝達します。
オペレーターはベストを通じて、ロボットの移動を指示できると同時に、ロボットの動きを感じ取ることもできます。ロボットが転倒しかけると、オペレーターはベストに対応する引っ張りを感じ取り、自身と、そしてロボットを同時に再びバランスさせるよう調整することができます。
この新たな「バランス・フィードバック」手法を検証するロボットの実験では、研究者らは、ロボットがオペレーターの動きに合わせて跳躍したり、その場で歩いたりする間も、遠隔からそのバランスを維持することに成功しました。
「重いリュックサックを背負って走るようなものです。リュックの動きを身体で感じ取り、適切に補正することができます」と、この手法を開発した、MITのポスドク研究員だったJoao Ramos氏は述べています。「たとえば重い扉を開けたい場合、人間はロボットに、体ごと扉にぶつかって押し開けるよう指示でき、その際にもバランスを崩すことはありません」
現在イリノイ大学アーバナ・シャンペーン校の助教授を務めるRamos氏は、本日『Science Robotics』に掲載された研究において、この手法を詳述しています。研究の共著者は、MITの機械工学准教授であるSangbae Kim氏です。
動きにとどまらない制御
以前、Kim氏とRamos氏は二足歩行ロボット「HERMES」(Highly Efficient Robotic Mechanisms and Electromechanical System、高効率ロボット機構・電気機械システムの略)を開発し、遠隔操作によってオペレーターの動きを模倣させる手法を確立しました。研究者らによると、この手法には人間的な利点が伴うとのことです。
「人間は即座に学習し適応できるため、ロボットは(遠隔操作を通じて)これまで練習したことのない動作を行うことができます」とRamos氏は述べています。
デモンストレーションでは、HERMESがカップにコーヒーを注ぎ、斧を振るって薪を割り、消火器を扱って火を消し止めてみせました。
これらの作業はすべて、上半身と、ロボットの手足の位置をオペレーターの手足の位置に合わせるアルゴリズムを用いたものでした。HERMESが高衝撃の動きを実行できたのは、ロボットがその場に固定されていたためです。この場合、バランスの維持ははるかに単純でした。一方、ロボットが一歩でも踏み出す必要があった場合、オペレーターの動きを模倣しようとして転倒していた可能性が高いと考えられます。
「高い力を生み出したり重い物を動かしたりするためには、単に動きをコピーするだけでは不十分だと気づきました。ロボットがすぐに倒れてしまうからです」とKim氏は述べています。「オペレーターの動的なバランスをコピーする必要があったのです」
そこで登場したのが、HERMESの小型版であるLittle HERMESです。成人の平均身長の約3分の1ほどの大きさです。研究チームは、このロボットを胴体と二本の脚のみからなるものとして設計し、歩行やバランスなど、下半身の作業を検証するために特化したシステムを構築しました。フルサイズ版と同様に、Little HERMESも遠隔操作用に設計されており、オペレーターはベストを着用してロボットの動きを制御します。
ロボットがオペレーターの動きだけでなく、バランスもコピーするためには、まずバランスを簡潔に表現する方法を見つける必要がありました。Ramos氏は最終的に、バランスは二つの主要な要素に分解できることに気づきました。それは、人間の重心と圧力中心です。圧力中心とは、基本的には、すべての支持力と同等の力が地面に加わる地上の一点を指します。
Ramos氏は、重心と圧力中心の位置関係が、そのときどきの人間のバランス状態と直接関連していることを発見しました。さらに、これら二つの要素の位置は、倒立振り子として物理的に表現できることも分かりました。その場に立ったまま左右に揺れる様子を想像してみてください。その動きは、逆さまの振り子が揺れる様子に似ており、振り子の上端は人間の重心(通常は胴体)を、下端は地面上の圧力中心を表しています。
重量物の持ち上げ
重心と圧力中心の関係を定義するため、Ramos氏は人間の動作データを収集しました。これには、研究室での計測も含まれます。その際には、左右に揺れる動き、その場での歩行、そして床反力計の上でのジャンプを行い、足と胴体の位置を記録しながら、地面に加えた力を測定しました。その後、このデータを重心と圧力中心の計測値に集約し、それぞれが相互にどう関係するかを倒立振り子としてモデル化しました。
次に、Ramos氏は人間のバランスモデルに類似した第二のモデルを開発しました。このモデルは、より小型で軽量なロボットの寸法に合わせて縮尺されています。さらに、Ramos氏は二つのモデルを連結させ、両者間でフィードバックを可能にする制御アルゴリズムを開発しました。
研究者らは、まず研究室で製作した単純な倒立振り子でこのバランス・フィードバックモデルを検証しました。この振り子は、Little HERMESとほぼ同じ高さの梁の形状をしています。梁を遠隔操作システムに接続したところ、オペレーターの動きに応じて、梁がレールに沿って左右に揺れました。オペレーターが一方に体を揺らすと、梁も同様に動きました。この動きは、オペレーターもベストを通じて感じ取ることができます。梁が揺れすぎた場合、オペレーターは引っ張られる感覚を頼りに、反対方向に体を傾けて補正し、梁のバランスを保つことができました。
実験の結果、新たなフィードバックモデルが梁のバランス維持に有効であることが示されたため、研究者らは次にこのモデルをLittle HERMESで試しました。また、ロボットがバランスの単純なモデルを、オペレーターの足の動きをコピーするために各足が発生させるべき力へと自動的に変換するアルゴリズムも開発されました。
研究室での実験で、Ramos氏はベストを着用することで、ロボットの動きとバランスを制御できるだけでなく、ロボットの動きを感じ取ることもできることに気づきました。さまざまな方向からハンマーでロボットを叩くと、Ramos氏はロボットが動いた方向にベストが引っ張られる感覚を覚えました。Ramos氏はその引っ張りに無意識に抵抗し、ロボットはこれを重心と圧力中心の関係における微妙な変化として認識し、それを模倣しました。その結果、ロボットは何度も体を叩かれても、転倒を免れることができました。
Little HERMESは、その場でのジャンプやランニング、凹凸のある地面での歩行など、他の動作においてもRamos氏の動きを模倣しました。その間、テザーや支持具を使わずに、バランスを維持し続けました。
「バランス・フィードバックは定義が難しいものです。なぜなら、私たちは普段それを意識せずに行っているからです」とKim氏は述べています。「動的な動作においてバランス・フィードバックが正式に定義されたのは、今回が初めてです。これにより、遠隔操作される人型ロボットの制御方法が変わるでしょう」
KimとRamosの両氏は今後も、同様のバランス制御機能を備えた全身型の人型ロボットの開発を続けていく予定です。将来的には、災害現場を駆け抜け、救助や救出任務の一環として、障害物を押しのけて立ち上がれるようになることを目指しています。
「これで重い扉を開けたり、重い物を持ち上げたり投げたりもできるようになります。適切なバランス伝達によって」とKim氏は述べています。
本研究は、一部、Hon Hai Precision Industry Co. Ltd.およびNaver Labs Corporationの支援を受けて実施されました。




