10年前には突飛な空想として語られていた、消費者が利用できる自動運転車(AV)は、世界有数の企業が数十億ドルを投じる実際の市場機会へと進化しました。車内に運転手や操縦者がいなくても人や物を移動させられる能力には、大きな期待と可能性が寄せられています。しかし、AVの最も重要な側面である安全性については、深刻な懸念が続いています。AV企業の失策が細部まで厳しく検証されるのは、当然のことです。そして安全性への懸念には、信頼の問題が伴います。多くの調査によると、大半の消費者はまだ自分で利用するために自動運転車を信頼していません。
自動運転車はまだ黎明期にありますが、その運行をできる限り人間らしいものにする必要があるのは明らかです。現時点では、共存と円滑な相互作用が目標です。そのためには、私たちが作る機械が、特定の状況で人間がどう行動するかを再現し、場合によってはそれを上回ることが確かに求められます。生物学が教えるように、生物の進化を促すのは生存本能であり、安全が最優先事項です。人間に代わって車を運転する存在へと移行するにあたり、自然は人間に最も進化した安全システムの一つを備えさせてきたのですから、生物学を指針とすべきです。
移動するデータセンター
AVの安全性を高めるには、事故のない車両運行に不可欠な情報を収集、分析、処理する新たな方法が必要です。これには、道路やインフラ、他の車両、交通や気象の状況など、車外のデータに加え、車そのものの機能に関するデータも含まれます。車両を安全に走行させるには、これらすべてを考慮しなければなりません。そのためには、従来の車だけでなく、その周辺環境も有機的に変革する必要があります。完全に機能し、安全であるために、AVは周囲の環境を認識し、状況に応じて判断し、円滑に行動しなければなりません。
しかし、収集される情報の量そのものが問題です。一般的な自動運転車には、カメラ、ライダー、ソナー、レーダーの各センサーを数えると、十数個以上のセンシング装置が搭載されていることがあります。
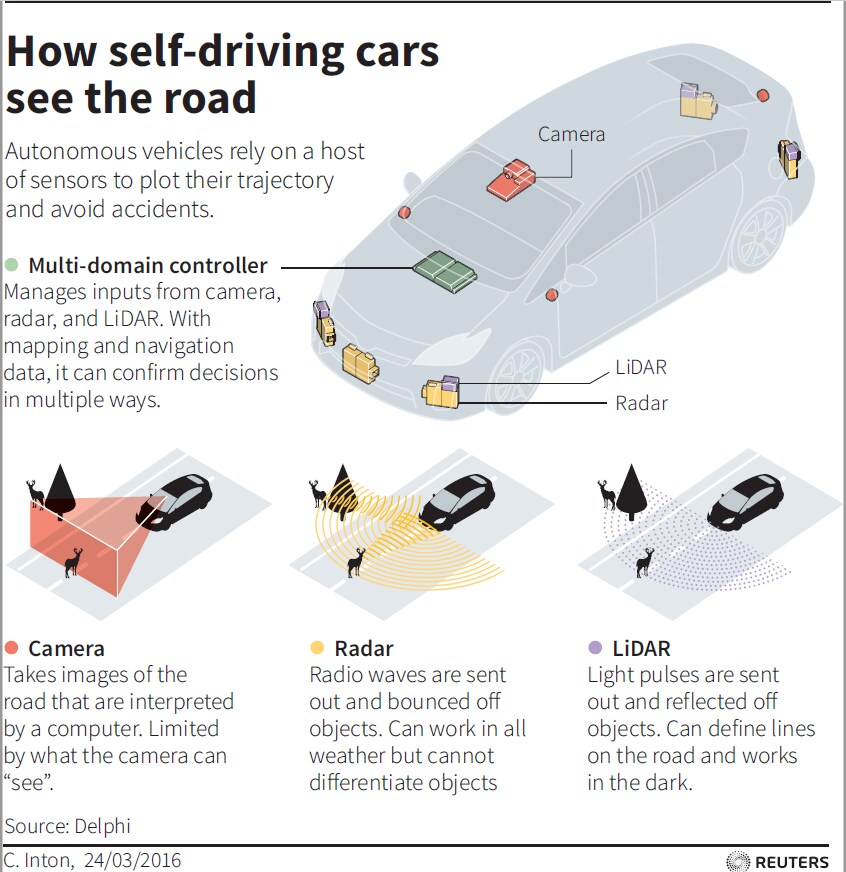
AVは本質的に移動するデータセンターとなり、毎秒数十ギガビット(つまり、インターネット利用者1万人が生成するのに相当するデータ量)を処理しています。安全性を高めるためにデータを増やし、ときには重複するデータも収集するのは、良いことのように思えます。しかし、こうしたセンシング技術自体に、情報性や知性、スマートさが備わっているわけではありません。場面の動きとは無関係に、一定の時間間隔で作動する測定点にすぎないのです。実際には、データが多すぎることがボトルネックです。この量に対処するための力任せの処理も、この状況では実用的でも効率的でもありません。
こうした重要なデータをリアルタイムで処理し、行動に移して実用的な情報を提供できなければ、安全性は実現できません。
進化から着想を得る
安全性を高めるため、生物学から手がかりを得る方法は次のとおりです。視覚の面で、人間は分散型の知覚能力を使うよう進化してきました。これにより、複数のセンシング入力を統合でき、迅速なフィードバック制御も可能になります。私たちの基本的な考えは、機械が周囲の世界をどのように見て解釈すべきかを考えるうえで、進化が優れた指針となるというものです。
この種のアプローチは、ニューロモーフィック工学として知られる工学的基盤の上に成り立っています。脳の構造や処理戦略から得られる手がかりを用いて、より優れた、生物に着想を得たコンピュータービジョンのアプローチを構築します。
その基盤となるのは、視覚シーンに存在する膨大なデータを脳と目が非常に速く解釈する能力です。より具体的には、実際に必要な情報量を抑えるため、目の光受容体は、コントラストや光など、視覚シーンの特徴に変化を検知したときだけ脳に情報を伝えます。進化の観点からは、細部を無差別に繰り返し記録するより、シーン内の動きに注意を集中できることのほうがはるかに重要です。
安全が最優先される状況では、速さが鍵です。人間の物体認識能力に関する最近の研究によると、人間は1秒間に最大1,000回の速度で変化するシーンから有用な情報を集められる可能性があります。これは、テレビや映画で動きを表現する際に使う毎秒24、30、60フレームをはるかに上回る速度です。こうした変化には膨大な有用情報が含まれていますが、従来のフレームレートカメラではサンプリング速度が低いため、その情報が見えにくくなります。言い換えれば、フレームとフレームの間、カメラは何も見えていません。
より高性能なカメラを、より多く
新たな生物着想型の技術パラダイムを用いれば、フレーム間で発生した安全上重要な情報を見落とすリスクを大幅に減らし、車に新たな第一層の安全の覆いを加えられる可能性があります。この新しい安全層は、自動運転車や先進運転支援システムの性能に具体的な影響をもたらします。たとえば、自動緊急ブレーキの反射的な応答時間、照明条件が急変する場面での適応型センシング、冗長性と安全性を高めるためにカメラを増設する能力などです。これらすべてが、自動運転車の可能性をより効率的かつ安全に実現する助けとなります。
安全性に対する利用者の受容水準に達するまでには、まだ取り組むべき課題があります。交通業界の広がりと規模を考えれば、賭けられているものは大きいと言えます。しかし、技術を課題に力任せに適用するだけでは不十分です。利用者の受容に不可欠な完全な安全性を保証する条件を整えるには、環境を感知する方法に生物学的な進化のパラダイムを取り入れた新たなアプローチが必要です。




