マイクロロボットは、髪の毛の直径のほんの一部であることも多く、医療を変革すると予測されている。
体内を泳ぎ、特定の部位へ薬剤を届け、最小規模の外科手術を行うよう設計されている。
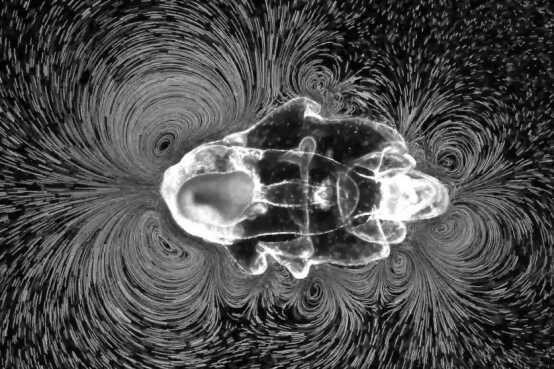
最近開発されたマイクロロボットは、ヒトデの幼生を模倣したもので、何百、何千本もの毛を用いて渦を生み出し、粒子を集めることもできる。
研究者たちは、ヒトデの幼生の動きを模倣した小型ロボットを開発した。
科学者の間では、医療を変革することが期待される小型機械への関心が高まっている。これらのマイクロロボットは、髪の毛の直径のほんの一部であることも多く、体内を泳いで特定の部位に薬剤を届け、最小規模の外科手術を行うよう設計されている。
細菌や藻類などの自然界の微生物が、これらのロボットの設計にしばしばヒントを与えている。新しいマイクロロボットは、超音波で作動する合成システムであり、ヒトデの繊毛帯の自然な配列を模倣し、非線形音響学を活用して幼生の運動と操作の仕組みを再現している。
繊毛が重要な要素である
一見すると、このマイクロロボットはヒトデの幼生とほとんど似ていない。幼生期のヒトデは、直径わずか数ミリメートルの葉状の体をしている。一方、マイクロロボットは長方形で、10分の1の大きさ、直径わずか0.25ミリメートルである。しかし、両者には重要な共通点が一つある。それは、表面に並ぶ微細で動く毛、すなわち繊毛である。
ヒトデの幼生は、何十万本ものこの毛に覆われている。毛は列をなして配置され、協調した動きで前後に打ち、周囲の水に渦を生み出す。
2つの列の相対的な向きが結果を決定する。打ち動く繊毛の2つの帯を互いに向かって傾けると、推進効果を持つ渦が生まれ、幼生を前進させる。一方、2つの帯を互いに離れる方向に傾けると、液体を引き込む渦が生まれ、幼生が餌とする粒子を捕らえる。
これらの繊毛が、新しいマイクロロボットの重要な設計要素であった。
「当初、私たちは単に、ヒトデの幼生の渦に似た渦を、繊毛の列を互いに向かって、あるいは互いから離れる方向に傾けて作り出せるかどうかを試したかった」と、ETHチューリッヒで生命科学・医療向け音響ロボティクスの教授を務めるダニエル・アーメドは述べている。
この目的のため、研究者たちはフォトリソグラフィーを用いて、適切に傾斜させた繊毛帯を備えたマイクロロボットを作製した。次に、外部の発生源から超音波を照射して繊毛を振動させた。合成版の繊毛は毎秒1万回以上前後に打ち動き、これはヒトデの幼生の約千倍の速さである。
また、幼生と同様に、この打ち動く繊毛によって、前方では吸引効果を持つ渦、後方では推進効果を持つ渦を生み出すことができ、その複合効果によってロボットは前方へ「ロケットのように」進む。
研究室では、研究者たちがマイクロロボットが水などの液体の中を直線的に泳げることを示した。水に小さなプラスチックビーズを加えることで、マイクロロボットが生み出す渦を可視化することが可能になった。その結果は驚くべきもので、ヒトデの幼生とマイクロロボットは、事実上同一の流れのパターンを生み出していた。
次に、研究者たちは繊毛帯を配置し、吸引渦が推進渦の隣に位置するようにした。これは、ヒトデの幼生が用いる摂食方法を模倣したものである。この配置により、ロボットは粒子を集め、あらかじめ定められた方向へ送り出すことが可能になった。
マイクロロボットの将来
アーメドは、この新しいタイプのマイクロロボットが、近い将来、医療での利用に向けた準備が整うと確信している。その理由は、超音波のみに依存するシステムが決定的な利点を持つからである。超音波は既に画像診断で広く利用されており、体の深部まで浸透し、健康上のリスクもない。
この治療に必要なのは超音波装置のみであるため安価に実現できると、アーメドは付け加え、そのため先進国と開発途上国の双方での利用に適していると述べている。
アーメドは、最初の応用分野の一つとして胃腫瘍の治療が考えられると見ている。従来の薬剤は拡散による取り込みが非効率であるが、マイクロロボットに薬剤を胃腫瘍の部位まで特異的に運搬させ、そこで放出させることで、薬剤の腫瘍細胞への取り込みをより効率的にし、副作用を減らせる可能性がある。
しかし、このビジョンを実現する前に、克服すべき大きな課題が残っている。それは画像化である。小型機械を適切な場所へ誘導するには、リアルタイムで鮮明な画像を生成する必要がある。研究者たちは、超音波医療画像診断で既に使用されている造影剤を組み込むことで、マイクロロボットをより見やすくする計画を持っている。
医療応用に加えて、アーメドは、このヒトデに着想を得た設計が、研究および産業において極めて少量の液体の操作にも重要な意味を持つと見込んでいる。打ち動く繊毛帯は、混合、送液、粒子の捕捉などの作業を実行できる可能性がある。




