毎年、廃棄物処理会社は推定6,800万トンのリサイクル資源を選別している。これは、3,000万台以上の自動車の重量に相当する。
この工程の重要な段階は、高速で動くベルトコンベヤー上で行われる。作業員は紙、プラスチック、ガラスなどの分類に品目を分けなければならない。こうした仕事は単調で汚れやすく、危険なことも多い。特に、通常のごみを混合物から取り除く必要もある施設ではそうだ。
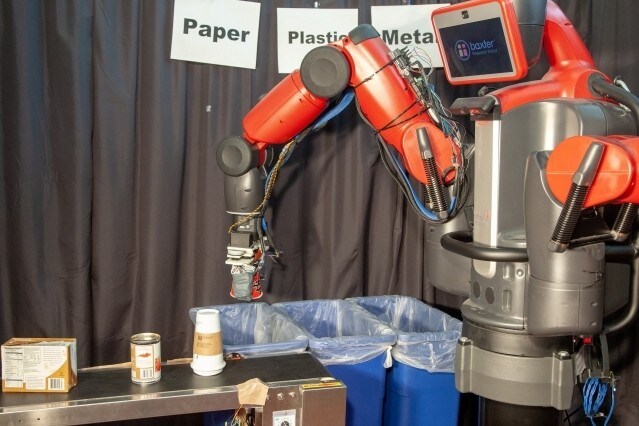
こうした背景から、MITの研究者が率いるチームは、コンピューター科学・人工知能研究所(CSAIL)で、物体が紙、金属、プラスチックのどれかを検知できるロボットシステムを開発した。
チームの「RoCycle」システムは、柔らかいテフロン製の手を備え、指先の触覚センサーで物体の大きさや硬さを検知する。どのようなロボットアームにも取り付けられるRoCycleは、静止状態では素材の検知精度が85%、実際のものを模したベルトコンベヤー上では63%だった。最もよくある誤りは、紙で覆われた金属缶を紙と判定することだった。チームによると、接触面にセンサーを増やせば改善できるという。
「センサーを組み込んだロボットの皮膚は触覚フィードバックをもたらし、硬いものから柔らかく弾力のあるものまで、幅広い物体を見分けられます」と、MIT教授のダニエラ・ラスは語る。ラスは、関連論文の筆頭著者であり、その論文は4月に韓国・ソウルで開催されるIEEEソフトロボティクス国際会議(RoboSoft)で発表される。「コンピュータービジョンだけでは、機械に人間のような知覚を持たせる問題は解決できません。そのため、触覚入力を使えることは極めて重要です。」
イェール大学との共同研究であるRoCycleは、視覚に頼る分別の限界をはっきり示している。紙製とプラスチック製という、見た目がよく似たスターバックスのカップを確実に見分けられるが、これは視覚システムには難しい。
リサイクルを促す
ラスによると、このプロジェクトはリサイクルの後工程にかかるコストを削減し、より多くの都市や国が独自のプログラムを立ち上げるよう促すという、彼女の大きな目標の一環だ。現在、リサイクルセンターの自動化はそれほど進んでいない。主な機械には、波長の異なる光でプラスチックを見分ける光学選別機、鉄や鋼鉄製品を分離する磁気選別機、渦電流を使って非磁性金属を取り除くアルミニウム選別機がある。
これが大きな問題である理由は明白だ。つい先月、中国は、受け入れるリサイクル品の清浄度基準を引き上げたため、米国からのリサイクル品のうち、単一流方式で回収されたものの一部が埋め立て処分されるようになった。
「RoCycleのようなシステムを広く導入できれば、単一流方式の利便性と、複数流方式の低い汚染率を両立できる可能性があります」と、新論文の筆頭著者である博士課程の学生リリアン・チンは語る。
紙、プラスチック、金属を見分ける機械を開発するのは驚くほど難しい。それだけ人間の能力が優れているということだ。私たちは物体を手に取ると、目を閉じていても、大きくて硬いのか、小さくて柔らかいのかなど、その特徴の多くをすぐに認識できる。物体に触れ、その感触と自分の指先の柔らかさとの関係を理解することで、落としたり壊したりせずに、さまざまな物体を扱う方法を身につけられる。
こうした直感をロボットにプログラムするのは難しい。従来の硬い(「剛性のある」)ロボットハンドは、正確な動作経路を計算するため、物体の位置と大きさを正確に把握する必要がある。ゴムなどで作られた柔らかいハンドははるかに柔軟だが、別の問題がある。流体の力で動くため風船のような構造になり、簡単に穴が開いてしまうのだ。
RoCycleの仕組み
ラスのチームは、「オーゼティック」と呼ばれる比較的新しい素材で作られた、モーター駆動のハンドを使った。ゴムバンドを伸ばすと細くなるように、ほとんどの素材は引っ張ると幅が狭くなる。一方、オーゼティックは実際には幅が広がる。MITのチームはこの概念に、文字どおりひねりを加えた。切り込みを入れると左または右にねじれるオーゼティックを作ったのだ。ハンドの2本の大きな指それぞれに「左巻き」と「右巻き」のオーゼティックを組み合わせると、互いにかみ合って回転を抑え合い、より動的な動きを可能にする。チームはこれを「左右せん断オーゼティック(HSA)」と呼んでいる。
「空気ポンプやコンプレッサーが必要な流体駆動方式のソフトロボットとは異なり、HSAはねじりと伸長を組み合わせているので、通常のモーターを使えます」とチンは語る。
チームのグリッパーはまず「ひずみセンサー」で物体の大きさを推定し、次に2つの圧力センサーで物体をつかむのに必要な力を測定する。これらの測定値に、素材の種類ごとに異なる物体の大きさや硬さについての較正データを組み合わせることで、グリッパーは物体の素材を判別できる。(触覚センサーは導電性も備えているため、電気信号をどれほど変化させるかによって金属を検知できる。)
「つまり、大きさを推定し、現在の閉じた手の圧力と、通常の開いた手であるべき状態の圧力との差を測ります」とチンは語る。「この圧力差と大きさを、すでに測定したさまざまな物体の情報に照らし合わせ、個々の物体を分類します。」
RoCycleは、物体の半径を30%以内の精度で検知し、「硬い」物体と「柔らかい」物体を78%の精度で見分けるセンサー群を基盤としている。チームのハンドは、ほぼ完全な耐穿刺性も備えている。鋭いふたでこすられ、針で20回以上刺されても、構造への損傷は最小限にとどまった。
次の段階として研究者たちは、ロボットのカメラが撮影した実際の映像データと触覚データを組み合わせられるよう、システムを拡張する計画だ。これにより精度をさらに高め、さまざまな種類の素材をより細かく見分けられる可能性がある。
チンとラスは、MITの博士研究員ジェフリー・リプトン、博士課程の学生ミシェル・ユエン、イェール大学教授レベッカ・クレイマー=ボッティリオとともに、RoCycleの論文を執筆した。
このプロジェクトは、Amazon、JD.com、トヨタ・リサーチ・インスティテュート、米国国立科学財団から一部支援を受けた。