11月初旬、自動運転シャトルと配送トラックがラスベガスで衝突した。けが人はなく、物的損害も深刻ではなかったこの出来事がメディアや世間の注目を集めたのは、一方の車両が自ら運転していたこと、そしてそのシャトルが衝突のわずか1時間足らず前に運行を始めたばかりだったことも一因だ。
自動運転車が関係する衝突はこれが初めてではない。これまでにも、ウーバー車両 がアリゾナ州で、「オートパイロット」モードのテスラがフロリダ州で、さらに数台の 車両がカリフォルニア州で事故に巻き込まれている。しかし、ほぼすべてのケースで、問題を引き起こしたのは自動運転車ではなく、人為的ミスだった。
ラスベガスでは、自動運転シャトルが前方のトラックが後退しているのに気づき、道を空けるのを待つために停止した。だが、トラックの運転者はシャトルに気づかず、後退を続けた。トラックが近づいても、シャトルは前にも後ろにも動かず、トラックがシャトルの前部バンパーをかすめた。
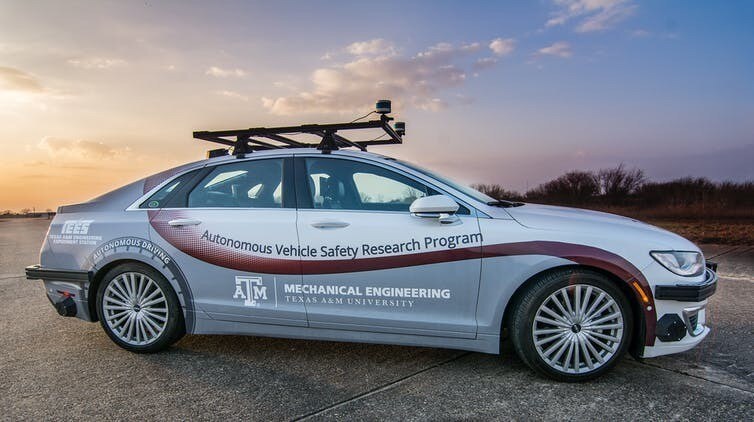
過去10年間、自律システムの研究に携わってきた研究者として、私はこの出来事からいくつもの疑問が浮かぶ。なぜシャトルはクラクションを鳴らしたり、近づいてくるトラックを避けるために後退したりしなかったのか。停止したまま動かないことが、最も安全な対応だったのか。自動運転車によって道路をより安全にするなら、より大きな問いは、事故を減らすために車両は何をすべきか、ということだ。私の研究室では、自動運転車やシャトルを開発している。私たちは根本にある安全上の課題を解決したいと考えている。自律走行車が求められたことをすべて行っていても、周囲を走る車やトラックの運転者は、欠点があり、ミスを犯しやすい人間のままだ。
衝突事故はなぜ起きるのか
自律走行車が関係する衝突事故には、主な原因が2つある。1つ目は、センサーが車両の周囲で起きていることを検知できない場合だ。センサーにはそれぞれ特性がある。GPSが機能するのは空がよく見える場合に限られ、カメラには十分な明るさが必要で、ライダーは霧の中では機能せず、レーダーの精度もとりわけ高いわけではない。異なる能力を持つ別のセンサーが、代わりに機能するとは限らない。自律走行車にとって理想的なセンサーの組み合わせが何かは明らかでない。コストと計算能力の両方に制約があるため、センサーを次々と追加するだけでは解決にならない。
2つ目の大きな問題は、車両がソフトウェアを書いた人たちの想定外の状況に遭遇したときに起きる。たとえば、トラックの運転者がシャトルに気づかず、後退してぶつかるような場合だ。人間の運転者と同じように、自動運転システムは環境から入ってくる新しい情報に応じながら、毎秒何百もの判断を下さなければならない。自動運転車がプログラムされていない事態に遭遇すると、通常は停止するか道路脇に寄せ、状況が変わるのを待つ。ラスベガスのシャトルは、進行を再開する前にトラックが道を空けるのを待っていたと考えられるが、トラックは近づき続けた。シャトルには、そのような状況でクラクションを鳴らしたり後退したりするようプログラムされていなかったのかもしれない。あるいは、後退するスペースがなかった可能性もある。
設計者やプログラマーにとっての課題は、すべてのセンサーからの情報を統合し、車両周辺の空間を正確に表すコンピューター上のモデルを作ることだ。ソフトウェアはその表現を解釈し、車両が走行し、近くで起きていることに対応するのを助ける。システムの認識が十分でなければ、車両は適切な判断を下せない。テスラの死亡事故の主な原因は、車両のセンサーが見分けられなかったことだった。明るい空と、車の前を横切る大型の白いトラックを。
自律走行車が、人々の衝突事故を減らすという期待に応えるには、安全運転をするだけでは不十分だ。周囲の人が危険な運転をしたときにも反応できる、究極の防衛運転者でなければならない。その一例が、2017年3月にアリゾナ州テンピで起きたウーバー車両の事故だ。
メディアの報道によると、その事故では、ホンダCR-Vに乗った人がテンピ中心部近くの幹線道路を走行していた。彼女は対向車線が3車線ある道路を横切って左折しようとしていた。3車線のうち2車線は渋滞して動いていないのが見えたが、自分から最も遠い車線は見えなかった。その車線ではウーバー車両が自律走行中で、制限速度40マイルの区域を時速38マイルで走っていた。ホンダの運転者が左折したところ、交差点に進入してきたウーバー車両に衝突した。
交差点に近づくウーバー車両を人間が運転していれば、自分の車線を横切って曲がる車がいると予測したかもしれない。そうした車が来ているかどうか見えないことに気づき、速度を落として、事故を完全に避けられた可能性もある。人間より安全な自律走行車なら同じ対応をしたはずだが、ウーバー車両はそうするようプログラムされていなかった。
試験方法の改善
テンピの事故も、最近ラスベガスで起きた事故も、車両が正しい行動を判断できるほど状況を理解していなかった例だ。車両は与えられたルールに従っていたが、自らの判断が最も安全なものかどうかを確かめてはいなかった。その主な理由は、ほとんどの自律走行車の試験方法にある。
もちろん、基本的な基準は、自動運転車が道路交通規則に従えるかどうかだ。信号や標識を守り、車線変更の合図に関する地域の法律を把握し、それ以外の点でも法を守る運転者のように行動できるかが問われる。しかし、それは出発点にすぎない。
自律走行車が実際に道路を走る前に、他の車両が通常とは異なる行動を取ったときの振る舞いを指示するプログラムを組み込む必要がある。試験担当者は他の車両を敵対的な存在とみなし、極端な状況に備えた対応計画を立てるべきだ。たとえば、トラックが逆方向に走っていたら、車はどうすべきか。現状では、自動運転車は車線変更を試みるかもしれないが、結局その場で完全に停止し、状況が改善するのを待つこともあり得る。もちろん、人間の運転者ならそんなことはしない。衝突を避けるためなら、合図を出さずに車線変更をしたり、路肩を走ったり、さらには速度を上げたりするなど、交通規則に違反することになっても回避行動を取るだろう。
自動運転車には、周囲に何があるかだけでなく、状況の文脈も理解するよう教えなければならない。前方から近づいてくる車でも、別の車線にいれば危険ではないが、自車線にいれば状況はまったく異なる。自動車の設計者は、混雑した駐車場での駐車や工事区間での車線変更など、難しい課題をどれだけうまくこなすかに基づいて車両を試験すべきだ。これは人間に運転試験を受けさせるのとよく似ているように聞こえるかもしれない。自動運転車と人が道路上で安全に共存するには、まさにそうあるべきだ。




