研究チームは、人工肢の制御に使うため、個々のニューロンの信号を検出する新型のヒューマン・マシン・インターフェースを開発した。この研究成果は2月6日、学術誌Natureに掲載された。研究は実物の装置ではなく、仮想の義肢を使って行われた。しかし著者らによると、この神経電気インターフェースは既存の義肢制御法を大きく改善する可能性があり、腕を失った被験者6人に「複数の自由度を直感的に制御する」能力をもたらした。
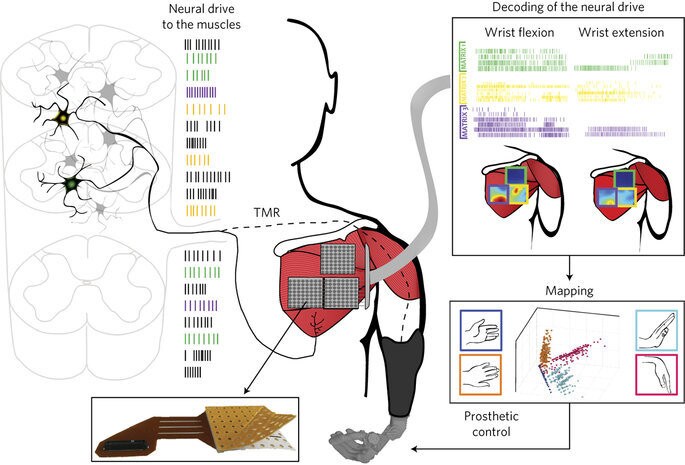
Image: Nature
現在の義肢は主に、利用者の筋肉からの信号に頼っており、失われた手足の神経と筋肉を再接続して使う場合もある。しかし新たな論文によると、この方法で得られるデータは比較的不正確だ。
新たな研究でも、研究者らは筋肉を一種の増幅器として使い、埋め込み型筋電センサーでその信号を読み取った。ただし、筋肉の活動による「ノイズ」を取り除くことで、ニューロンの信号をより直接的に読み取れるようにした。次に、特定の動きを通常制御する神経信号を対応づけ、仮想義肢への入力として用いた。
これにより、被験者ははるかに正確かつ精密に操作できた。ある指標では、信号の正確性は平均97%で、既存の方法の70~85%を上回った。動作の正確性が高まっただけでなく、解読した神経情報を使うことで、被験者が意図した動きの力も、より正確に測定できる傾向が見られた。
義肢を制御できる筋電センサーについては、すでに高度な研究が進められており、外科手術で埋め込まずに利用できるものもあるが、この新しい方法は手術の負担を上回る利点をもたらす可能性がある。次の段階では、実物の義肢を使ってその有効性を実証する。




