世界保健機関(WHO)の推計によると、心血管疾患が原因の世界の死亡者数は1,790万人に上ります。
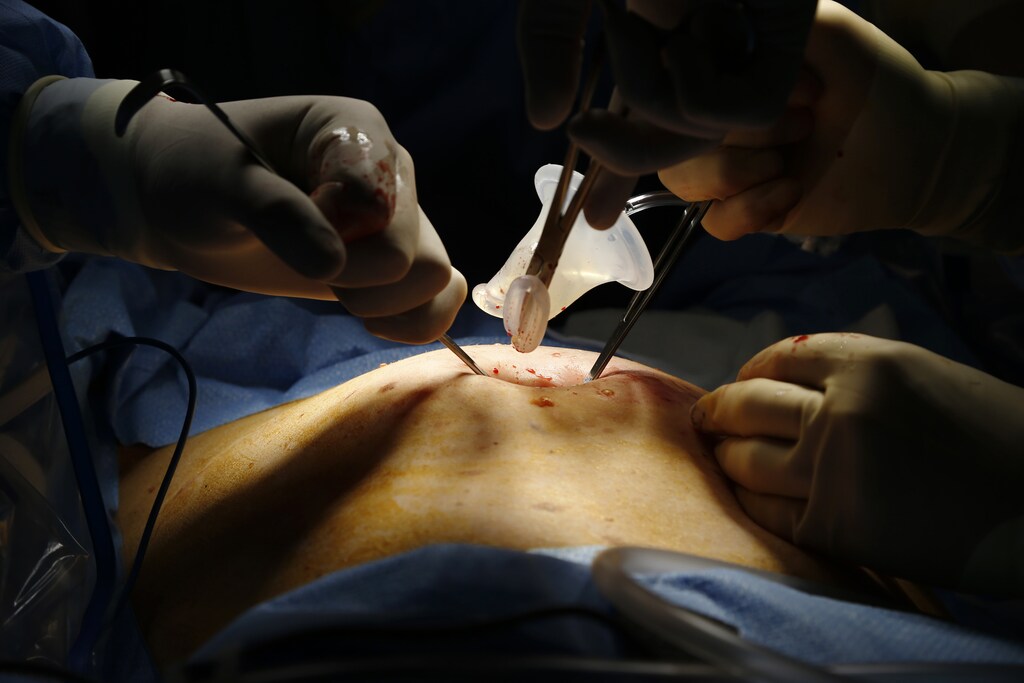
心血管疾患(CVD)を患う多くの人々は、疾患の治療を手術に頼っており、その手術は多くの場合、画像診断技術によって誘導されています。
この分野では、医療制度がロボティクスへの期待を高めています。
インペリアル・カレッジ・ロンドンは、外科医がこの精密な手術を行えるよう支援するロボットシステムを開発しています。
心血管疾患(CVD)は、世界中の人々に大きな影響を及ぼしています。心臓と血管に影響を与える心血管疾患は、世界で他のどの原因よりも多くの死亡を引き起こしています。
多くの人々は疾患の治療のために手術を受けるため、医師と患者の双方にとって、外科的手法が有効かつ安全であることが求められます。高い精度が求められるこうした治療は、多くの場合、画像診断技術によって誘導されます。それでもなお、これらの手法には完全な安全性はありません。鉛製の重い放射線防護エプロンが医師の身体に負担をかけ、画像も不鮮明であるため、改善の余地は大いにあります。
医療制度は、人間だけでは独力で解決できない難しい課題に対処するため、ロボティクスへの期待を高めています。当センターで行われている先駆的な研究の一つとして、ハムリン・センターでは、博士研究員のモハメド・アブデラジズ氏が、CVDの治療改善に役立つロボットプラットフォームの開発に貢献しました。このプラットフォームにより、外科医は手術室で切開時に高い精度を発揮でき、患者により安全な医療を提供し、エックス線による放射線被ばくを低減できます。
アブデラジズ氏に話を聞き、このロボットプラットフォームについて詳しくうかがいました。
CVDは世界にどのような影響を与えているのか?
CVDには、冠動脈性心疾患、深部静脈血栓症、肺塞栓症などの疾患が含まれます。世界保健機関(WHO)の統計によると、CVDが原因で世界中で1,790万人が死亡しています。CVDは世界の死亡原因の第1位であり、非常に深刻な死因です。CVDによる死亡の大部分は、心筋梗塞と脳卒中によるものです。
CVDは一般的にどのように治療されているのか?
CVDは主に、血管内治療と呼ばれる種類の処置によって治療されます。この処置では、医師が低侵襲手術を行い、非常に小さな切開を加えて、簡単な器具をその切開部から血管まで通します。血管内で詰まりが生じている部位を治療しますが、その詰まりが脳卒中などの症状を引き起こします。
切開部が小さいことは、患者の回復が早まることを意味します。従来、患者は開腹手術を受けていました。身体を切開して開き、外科医が体内から手術を行おうとしていました。この大きな手術は、回復に長い時間を要します。
研究の目的は何か?
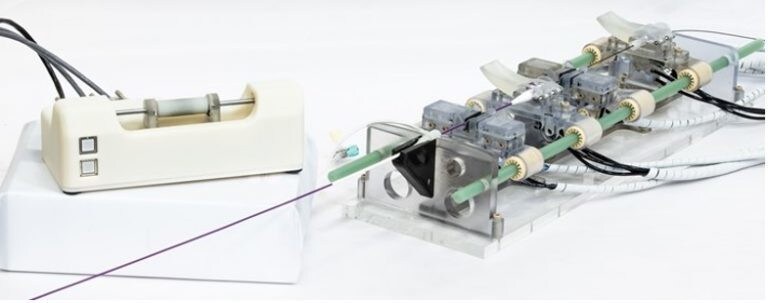
私は、外科医がこれらの手術を行うのを支援するロボットシステムの開発を目指しています。こうした処置では通常、画像診断が用いられ、医師は患者の身体に対する医療器具の位置を確認できます。外科医は患者の体内を透視して見る必要があり、そのためエックス線や透視法を用いますが、これらは実時間で連続した画像を提供します。
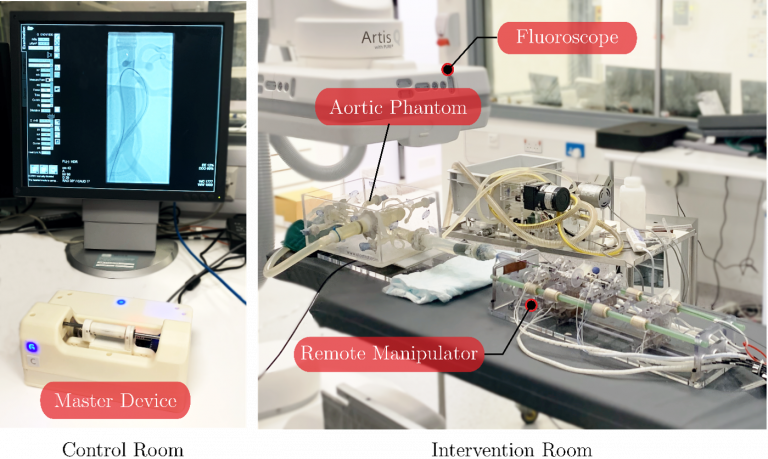
時間の経過とともに、医師はエックス線による高線量の放射線被ばくのため、健康を損なう恐れがあります。これは長期的な健康に影響を及ぼしかねません。この問題を解決するため、私たちは「マスター・リモートマニピュレーター」ロボットシステムの開発を構想しました。この方式では、医師はエックス線室の外で「マスター」装置を操作し、手術室内にある「リモートマニピュレーター」が医師の動きを再現して手術を行います。
医師は、部屋や建物、さらには国の外からでも処置を行うことができます。
あなたのロボットプラットフォームはどのように機能するのか?
私たちは、放射線を用いない方式を含め、さまざまな画像診断技術に対応できる適切なシステムの開発を目指しました。その一つが磁気共鳴画像法(MRI)です。MRIには、放射線を使わずに画像を提供できるという独自の特長があります。さらにMRIは、同一の処置の中で、診断、治療、および治療効果の早期評価を組み合わせることができます。
当社のロボットプラットフォームは、動作に圧縮空気を使用しています。これは、MRIにとって重要な磁場や画像の品質に影響を与えないためです。同時に、ロボット全体がプラスチック製のため、MRIに対応しています。リモートマニピュレーターは手術室内にあるため、MRIの磁石に引き寄せられることはありません。
従来の治療法と比べ、ロボットプラットフォームを利用する主な利点は何か?
医師は通常、重く大きな鉛製の防護エプロンを着用してエックス線環境に入ります。そのため、肩にかかる負担は想像できるでしょう。このプラットフォームでは、医師が室外にいるため、この防護服を着用する必要がなくなります。
当システムはまた、医師が触覚フィードバック、すなわち触感を受け取ることを可能にし、画像診断によって、手術器具が血管に対してどこにあるかを把握できます。
医師は通常、これらの器具を挿入しますが、器具が血管に触れたかどうかを判断するための十分なフィードバックが得られません。そのため、過度な力を加えた場合には、血管が破裂したり損傷したりするリスクがあります。触覚フィードバックにより、医師は自分の動きに抵抗する力を感じ取ることができ、こうした誤りを防ぐことができます。したがって、このプラットフォームは患者にとってはるかに安全であるはずです。
現在、研究はどの段階にあるのか?
ユーザー調査と前臨床動物実験を完了しました。これらの実験では、さまざまな専門知識レベルの医師に、手術を手動とロボットの両方で実施してもらい評価しました。実験では、作業の完了までに要する時間、作業の成功率、医師が解剖学的構造に加える力など、さまざまなパラメーターを比較しました。現在、MRIの独自の特長を活かすため、MRI下でのさらなる前臨床試験を計画しています。
ロボットプラットフォームに対するあなたの期待は何か?
このプラットフォームが臨床応用につながることを期待しています。医師に使ってもらい、患者にも違いを感じてもらいたいと考えています。医療機器の場合、機能するプロトタイプから、商業的に承認された製品に至るまでの道のりは容易ではありません。道のりは長いものの、非常に興味深いものです。私は技術者ですが、医師と関わることで多くを学び、そこから大いに学ばせてもらっています。




