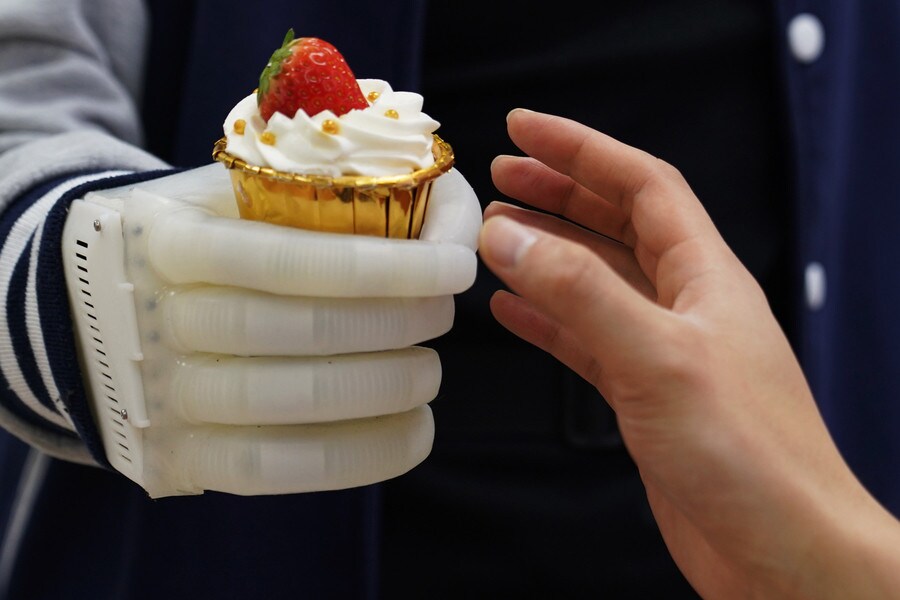
神経補綴は数万ドルかかることがあり、しかも重くて硬い。
今回、MITと上海交通大学の技術者は、柔らかく、軽量で、低コストの可能性がある神経補綴手を開発した。
ある志願者は、ケーキやリンゴを食べたり、物や道具を扱ったりといった日常動作で、この柔らかい義手を直感的に使うことができた。
上肢切断を経験した世界の500万人以上の人々にとって、義肢は大きく進歩してきた。従来のマネキンのような義肢にとどまらず、利用者の残存筋の信号を感知し、意図した動きをロボットのように再現するよう設計された、高度に関節化されたバイオニックな手足という商用の神経補綴が増えつつある。
しかし、この高度な技術による器用さには代償がある。神経補綴は数万ドルかかることがあり、金属の骨格を中心に作られ、重く硬いモーターを備えている。
今回、MITと上海交通大学の技術者は、柔らかく、軽量で、低コストの可能性がある神経補綴手を開発した。この人工の手足を試した切断者は、スーツケースのファスナーを閉める、ジュースのパックを注ぐ、猫を撫でるといった日常動作を、より硬い神経補綴を使う人と同程度に、場合によってはそれ以上にうまく行うことができた。
研究者らは、触覚フィードバックのシステムを備えたこの義手が、ある志願者の残存肢に原始的な感覚の一部を取り戻させることを確認した。この新しい設計は驚くほど耐久性も高く、ハンマーで打たれたり、車にひかれたりした後も速やかに元の状態に戻った。
このスマートハンドは柔らかく弾力性があり、重さは約0.5ポンドである。部品の合計は約500ドルで、より硬いスマート義肢に伴う重量や材料費のごく一部にすぎない。
「これはまだ製品ではありませんが、性能は既存の神経補綴に近いか、それを上回っており、それにはわくわくしています」とMITの機械工学および土木・環境工学の教授であるXuanhe Zhao氏は述べる。「この柔らかい義手を非常に低コストにできる大きな可能性があり、切断を経験した低所得世帯にとって役立ちます。」
Zhao氏と同僚らは本日、その研究成果を次の雑誌に発表した。Nature Biomedical Engineering。共著者には、MITのポスドクであるShaoting Lin氏のほか、Guoying Gu氏、Xiangyang Zhu氏、そして中国の上海交通大学の共同研究者らが含まれる。
ビッグ・ヒーローの手
チームの柔軟な新設計は、アニメ映画『ビッグ・ヒーロー6』に登場する、ある空気で膨らむロボットに驚くほど似ている。その柔らかい人型ロボットと同様に、チームの人工の手は、柔らかく伸縮性のある素材で作られており、今回の場合は市販のエラストマーであるEcoFlexが使われている。義手は、風船のような5本の指で構成され、それぞれに実際の指の関節骨に似た繊維のセグメントが組み込まれている。曲がる指は、人間の手の形をした3Dプリントの「手のひら」につながっている。
ほとんどの神経補綴のように取り付けられた電気モーターで各指を制御するのではなく、研究者らは単純な空気圧システムを使い、指を正確に膨らませて特定の位置に曲げた。小型のポンプとバルブを含むこのシステムは腰に装着でき、義手の重量を大幅に減らす。
Lin氏は、指の目標位置と、その位置を実現するためにポンプが加える必要のある圧力とを関連付けるコンピューターモデルを開発した。このモデルを用いて、チームは空気圧システムを制御するコントローラーを開発した。このコントローラーは、2本または3本の指をつまむ動作、握りこぶしを作る動作、手のひらをすくう動作など、5つの一般的な握り方を再現する位置に指を膨らませるよう指示する。
空気圧システムは、筋肉を制御するために運動ニューロンが発生させる電気信号を測定する筋電図センサー(EMGセンサー)から信号を受け取る。センサーは、義手が利用者の手足に取り付けられる開口部に装着される。この配置により、切断者が握りこぶしを作ることを想像した際などに、残存肢からの信号を拾うことができる。
チームは次に、筋肉の信号を「解読」し、一般的な握りの種類と関連付ける既存のアルゴリズムを用いた。このアルゴリズムを使い、空気圧システムのコントローラーをプログラムした。例えば切断者がワイングラスを持つことを想像すると、センサーが残存筋の信号を拾い、コントローラーがそれを対応する圧力に変換する。ポンプはその圧力を加えて各指を膨らませ、切断者が意図した握りを実現する。
設計をさらに一歩進めるため、研究者らは触覚フィードバックを可能にすることを目指した。これは、ほとんどの市販の神経補綴には組み込まれていない機能である。そのため、各指先に圧力センサーを縫い付けた。このセンサーは、触れられたり押されたりすると、感知した圧力に比例した電気信号を発生させる。各センサーは切断者の残存肢の特定の位置に接続されており、利用者は例えば義手の親指が押された時と人差し指が押された時の違いを「感じ取る」ことができる。
良好なグリップ
この空気式の手を試すため、研究者らは上肢を切断した2人の志願者を募った。神経補綴を装着した後、志願者らは腕の筋肉を繰り返し収縮させながら、5つの一般的な握り方を想像することで、その使い方を習得した。
この15分間のトレーニングを終えた後、志願者らは手の力と器用さを示すための標準化された複数のテストを行うよう求められた。これらの課題には、チェッカーの駒を積み重ねる、ページをめくる、ペンで書く、重いボールを持ち上げる、そしてイチゴやパンのような壊れやすい物を拾う作業が含まれた。研究者らは、より硬く、市販されているバイオニックハンドを使って同じテストを繰り返し、空気式義手は硬い義手と比べて、ほとんどの課題で同等か、それ以上に優れていることを確認した。
ある志願者は、クラッカー、ケーキ、リンゴなどの食べ物を食べたり、ノートパソコン、ボトル、ハンマー、ペンチなどの物や道具を扱ったりといった日常動作で、この柔らかい義手を直感的に使うこともできた。この志願者はまた、誰かと握手をしたり、花に触れたり、猫を撫でたりするなど、柔らかい義手を安全に操作することもできた。
特に興味深い実験では、研究者らが志願者に目隠しをし、どの義手の指が押されたり撫でられたりしたかを見分けられることを確認した。また、義手に置かれた異なる大きさのボトルを「感じ取り」、その反応として持ち上げることもできた。チームは、これらの実験を、切断者が空気式の手によって感覚の一種と、リアルタイムの制御を取り戻せることを示す有望な兆しと見ている。
チームは、MITを通じてこの設計の特許を出願しており、感知機能と可動域の改善に取り組んでいる。
「現在、4種類の握り方があります。さらに増やすことができます」とZhao氏は述べる。「この設計は、より優れた解読技術、より高密度の筋電アレイ、そして手首に装着できるより小型のポンプによって改善できます。また、大量生産に向けて設計を最適化し、柔らかいロボット技術を社会の役に立つものへと転換したいと考えています。」




