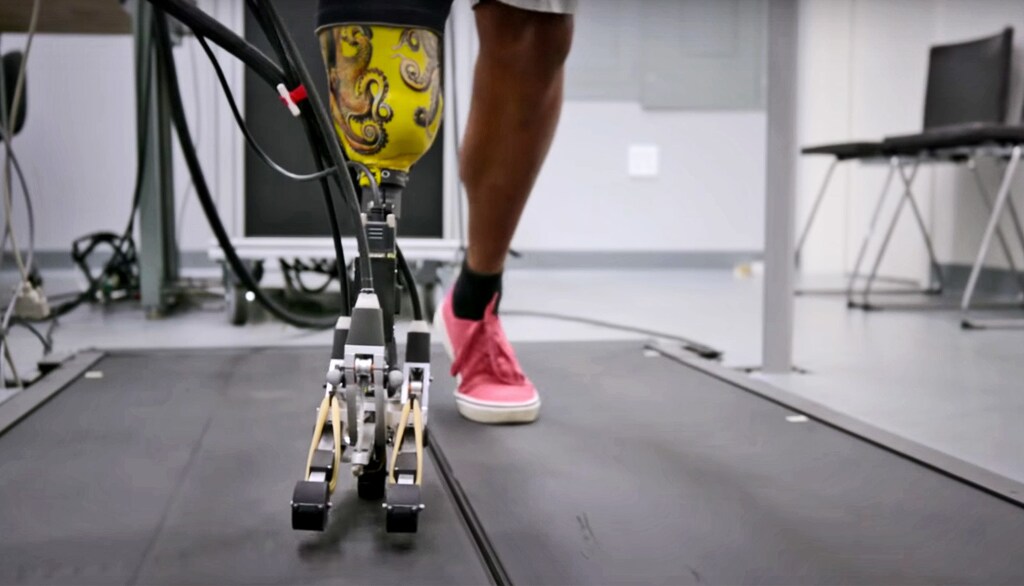
ハイキングコースやその他の荒れた地形は、義足の方にとって特に困難です。このたび、エンジニアたちはより安定性の高い選択肢を考案しました。
新しいデザインの中核となるのは、三つの異なる接地点の間で圧力を能動的に移動させることで荒れた地形に対応する、一種の三脚状の足部です。研究者らによれば、試作品を迅速にエミュレートし改良するために開発したツールは、この足部と同じくらい重要だということです。
「義足エミュレーターにより、新たなハードウェアを用意する手間をかけずに、さまざまな設計を試すことができます」と、スタンフォード大学機械工学科准教授であり、Stanford Bio-Xの会員でもあるスティーブン・コリンズ氏は述べています。
「基本的に、思いつくあらゆる突飛な設計アイデアを試し、人々の反応を確かめることができます」と、コリンズ氏は述べています。個々のアイデアをそれぞれ個別に製作する必要はなく、その作業には設計ごとに数か月から数年かかることもあります。
転倒リスク
米国では、約50万人が下肢を失っています。その影響は、単に移動が困難になることにとどまりません。脚の切断を経験した人は、1年間に転倒する可能性が5倍高く、それが社会参加の度合いが低くなる一因となっている可能性があります。より優れた義肢は、移動能力や生活の質全体の向上にもつながり得ます。
凹凸のある地面により適切に対応できる義肢の開発は、研究者たちの関心を特に集めてきました。コリンズ氏、大学院生のヴィンセント・チウ氏、ポスドク研究員のアレクサンドラ・ヴォロシナ氏は、後ろ向きのかかとと前向きの二本のつま先を持つ三脚構造が解決策になり得ると考えました。
位置センサーとモーターを備えることで、この足部は向きを調整し、さまざまな地形に対応できるようになります。健常な足を持つ人が、歩行中に足指を動かし足首を屈曲させて、荒れた地面での歩行に適応するのと同様です。
しかし、エンジニアたちは、この設計を完成させることが容易ではないことを understood していました。単純な設計であっても、従来の方法では数年以上かかることがあります。「まずアイデアを考え、次に試作品を作り、その後に精密に機械加工された完成版を作ります」とチウ氏は言います。「数年かかることもあり、ほとんどの場合、実際には機能しないことが判明します」
かかととつま先
研究者たちは、設計プロセスを逆転させるエミュレーターを開発すれば、このプロセスを加速できると考えました。実際の環境で使用者が試せる義肢を作るのではなく、チームはまず基本的な三脚状の足部を製作し、それを高出力の外部据置型モーターとコンピューターシステムに接続しました。これにより、利用者がさまざまな地形を移動する際に足部がどのように反応するかを制御します。
このアプローチにより、チームは、歩行中に一本のつま先がどの程度強く地面を蹴り出すべきか、かかとがどの程度弾力性を持つべきかといった、義足がどのように機能すべきかに設計の焦点を当てることができました。しかも、同時に軽量で安価な機器にする方法を心配する必要はありませんでした。
これまでのところ、チームは一名の参加者による研究結果を報告しています。その参加者は、糖尿病により膝下で片脚を失った60歳の男性です。初期結果は有望であり、チームはこの結果をもとに、より高性能な義足の開発につなげられることに期待を抱いています。
「私たちが特に楽しみにしていることの一つは、研究室で得られた知見を、軽量で低消費電力、そして結果として安価な機器へと応用し、研究室の外で試験できるようにすることです」とコリンズ氏は述べています。「それがうまくいけば、日常生活で人々が使える製品にすることを目指したいと考えています」
本研究は米国国立科学財団の支援を受けて実施されたもので、その成果は IEEE Transactions on Biomedical Engineeringに掲載されています。




