世界モデルは、行動に応じて環境がどのように変化しうるかをAIが予測するのを助け、物理世界で行動する前に選択肢を比較できるようにします。
研究者が言語中心のAIを超えて、空間、時間、変化する物理的状態を追跡できるシステムに目を向けるにつれ、この分野への関心が加速しています。
しかし、現実的なシミュレーションが常に信頼できるとは限らず、モデル、プランナー、そして展開されたシステムはそれぞれ実世界の結果に照らして検証されなければなりません。
倉庫ロボットが、これまで見たことのない荷物に手を伸ばす場面を想像してください。動く前に、ロボットは周囲について学習したモデルを用いて、いくつかの考えうる行動を比較します。
研究者や投資家は、行動する前に何が起こりうるかを予測するこの能力によって、人工知能(AI)システムが工場、車両、インフラでより高度に稼働できるようになると見込んでいます。
こうしたシステムは世界モデルと呼ばれています。世界モデルとは、環境がどのように変化するかを表現し、行動がそれらにどのように影響しうるかを予測するモデルのことです。
世界モデルとは何でしょうか?
定義はまだ確立されていません。最近の上海人工知能研究所によるロードマップでは、世界モデルを、環境と、その状態が時間とともにどのように変化するかについての内部表現として説明しています。映像、画像、センサーの読み取り値などの観測データや、行動と結果を結びつけるデータから学習し、環境が行動にどのように反応しうるかを予測します。
世界モデルは、実用的な問いに答えようとします。エージェントが行動を取ったとき、次に何が起こりそうか、という問いです。世界モデルは起こりうる結果を生成し、多くのシステムでは、別のプランナーがそれらを比較したうえで行動を選択します。あるフェイ=フェイ・リーとWorld Labsが提案した分類法は、レンダラー、シミュレーター、プランナーを区別しています。すなわち、世界がどのように見えるか、どのように振る舞うか、そしてエージェントが何をすべきか、という区別です。
正確な予測が、必ずしも因果的理解を示すとは限りません。周囲の条件が変化すると崩れてしまうパターンを、モデルが学習している可能性があります。
なぜ今、勢いが高まっているのでしょうか?
この考え方は新しいものではありません。2018年のWorld Models論文やDeepMindのMuZero、そしてDreamerV3は、エージェントがモデル化された未来を通じて学習や計画を行いうることを示しました。
現在の動きは、言語中心のAIにおけるギャップを反映しています。言語モデルは現実の記述をまたいで推論できますが、物理的な行動とその結果を結びつけたデータを主な学習対象としているものはほとんどありません。
世界モデルは、空間、時間、変化する状態、そして介入を追跡することを目指しています。世界経済フォーラムの「2026年の注目すべき新興技術トップ10」報告書は、より豊かな物理世界のデータ、より大規模なモデル、そして視覚的な細部すべてではなく圧縮された表現を予測するアーキテクチャに注目しています。2026年の注目すべき新興技術トップ10の報告書は、より豊かな物理世界のデータ、より大規模なモデル、そして視覚的な細部すべてではなく圧縮された表現を予測するアーキテクチャを指摘しています。

フィジカルAIはまた、行動が実環境にどのように影響するかを示すデータに依存しています。こうした記録は、公開されているウェブコンテンツではなく、ロボット、車両、遠隔操作システム、その他の物理的な業務から得られることが多いのです。人間中心のAI研究所(スタンフォードHAI)は警告しています。こうしたデータが希少であるため、大規模な運用車両群や、それに匹敵する相互作用データを持つ組織に、支配力が集中しかねないというのです。
現在の研究と投資は、大まかに三つの方向に進んでいます。物理的な予測の改善、インタラクティブなシミュレーションの生成、そして言語モデル中心のスケーリングに代わる手法の開発です。
MetaのV-JEPA 2は、予測的表現をロボットの計画に応用しています。一方、Google DeepMindのGenie 3は、インタラクティブな環境を生成します。ヤン・ルクンのAMI Labsは、世界モデル、推論、計画を中心とするアプローチを追求するために10億3,000万ドルを調達しました。Dealroomの推計では、この分野の企業は2026年にこれまでに32億ドルを調達しています。この資金は、汎用の世界モデルが到来したことへの確信を示すものであり、証明ではありません。
AMI Labsは、世界モデルを中心とした、普遍的に知的なシステムを追求していると述べています。短期的には、世界モデルは言語モデルと並行して機能し、意味的推論を空間、状態、行動のモデルと組み合わせる可能性があります。
この概念はまた、物理環境を超えて広がり始めてもいます。最近の社会的世界モデルに関する研究は、AIが信念、意図、相互作用を表現して社会的ダイナミクスを予測できるかどうかを探っています。関連する社会シミュレーションツールも商用利用へと移行し始めています。ただし、複雑な現実世界の社会的行動を信頼性高く予測することは、依然として未解決の課題です。
世界モデルは、どこで最初に価値を生み出せるのでしょうか?
ロボティクスは、これまでに公表されたベンチマークの証拠の中で、最も明確なものの一つを提供しています。実世界での訓練は遅く、コストがかかり、時には危険です。Metaは、V-JEPA 2は、新しい物体や環境を含む選択されたピックアンドプレース作業で65~80%の成功率を達成したと報告しています。これらは依然として限定された実験室での結果です。
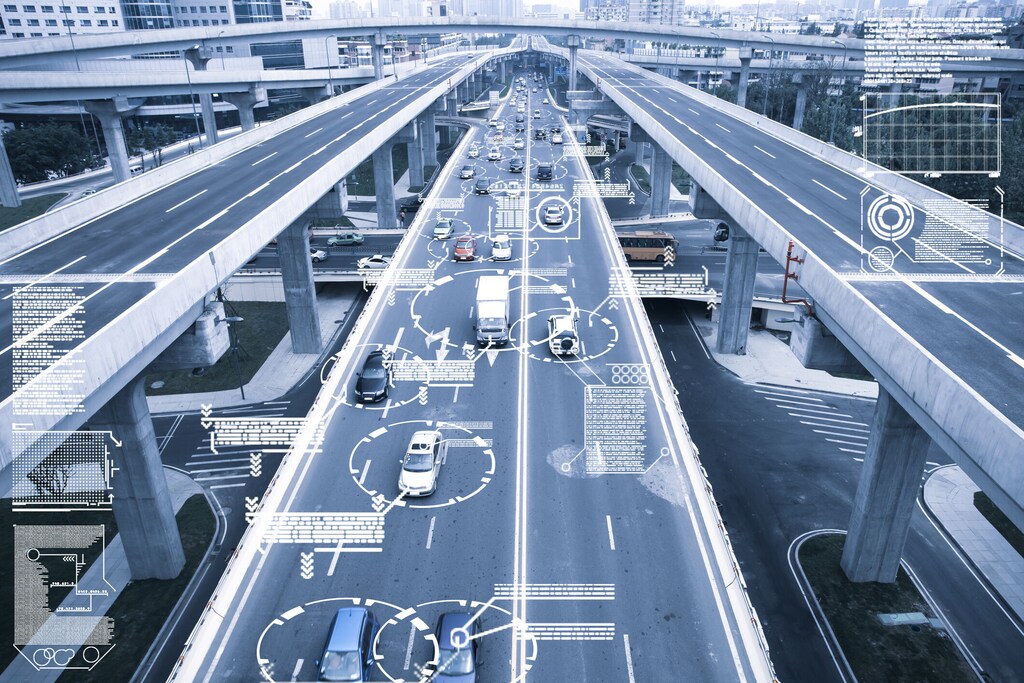
自動運転は、世界モデルのシミュレーションを検証するための、より大規模な場を提供しています。Waymoは、自社の世界モデルが稀な事象や変更されたルートについて、制御可能なカメラとライダーのシミュレーションを生成できると述べています。学習済みモデルは、主に手作業で指定された環境に基づいて構築されたシミュレーターよりも、シナリオの生成や多様化を容易にする可能性があります。その価値は、最終的には、シミュレーションで示された改善が実際の道路上での性能へ確実に移転できるかどうかにかかっています。
インフラおよび産業運用は、依然として、より推測の域を出ません。フォーラムの注目すべき新興技術トップ10報告書は、運用データと気象データを用いて、スタッフが積載計画を承認する前にストレステストを行う、仮想の港を通じて、その可能性を示しています。同様のシステムは、やがて意思決定者が、輸送、エネルギー、その他の接続されたインフラの変化が相互にどのように影響するかを検討する助けになる可能性があります。ただし現時点では、これらのシナリオは確立された導入事例ではなく、考えうる用途を示すものにすぎません。
短期的なビジネス上の根拠は、実験にかかるコストとリスクを減らすことです。学習済みの世界モデルは、新しい運用データが利用可能になるにつれて、シミュレーション環境を生成、多様化、更新しやすくする可能性があります。チームは、資本を投じたり、人員や設備をリスクにさらしたりする前に、選択肢を除外できるかもしれません。
さらなるガバナンス上の懸念は、同じベンダーが自律システムと、その検証に用いるシミュレーションの両方を提供する場合に生じます。そのた場合、顧客や規制当局は、真の堅牢性と、ベンダーが選んだ条件下での性能とを区別することが難しくなる可能性があります。人による監視は、レビュー担当者が利用可能な選択肢を理解し、適時に介入し、必要に応じてシステムを無効化できない限り、この問題を十分に解決しません。
世界モデルの信頼性のギャップ
シミュレーションの誤りは、必ずしも明白ではありません。スタンフォードHAIは、環境が一貫しているように見えながら重要な物理的特性を誤って表現してしまう、「視覚的な妥当性の罠」について説明しています。「視覚的な妥当性の罠」において、環境は一貫しているように見えながら、重要な物理的特性を誤って表現しています。
シミュレートされたロボットは、質量、摩擦、剛性が不正確にモデル化されていても、物体の操作に成功しているように見えることがあります。その動作は画面上では信憑性があるように見えても、物理世界では失敗する可能性があります。同じ問題は評価を損なう可能性もあります。学習された環境が訓練と検証の両方に用いられると、システムはシミュレーターの前提に適応し、実世界の条件下では安全でないままでも高いスコアを得てしまうことがあります。
現在のシステムは、範囲と持続時間の面でも依然として制約があります。DeepMindは、Genie 3は限定された範囲の行動にしか対応しておらず、連続的な相互作用も数分程度しか持続しないと述べています。こうした制約により、長期的な計画や広範な安全性検証における現時点での有用性は限られています。
したがって、評価は全体の連鎖を対象とする必要があります。すなわち、モデルが正確な予測を行うか、プランナーが適切な行動を選択するか、そして完全なシステムが実世界で安全に動作するか、という点です。
これには、実世界の結果との比較、エッジケースでのテスト、導入後の監視、そして性能に関する証拠への独立したアクセスが必要です。安全性が極めて重要な用途では、シミュレーションにおける性能は、実世界での信頼性の証明ではなく、予備的な証拠として扱うべきです。
すべてのAIアプリケーションに世界モデルが必要なわけではありません。予測ツール、最適化システム、信頼できるデータに接続された言語モデル、従来型のシミュレーターによって、多くの問題をより安価に解決できます。
組織は、行動が将来の状況を大きく変える とき、実世界での実験にコストがかかる、あるいは危険を伴うとき、結果を独立した証拠と照合できるとき、そして安全な代替策が引き続き利用可能であるときに、世界モデルの利用を検討すべきです。これらの条件が欠けている場合は、従来型のシミュレーション、予測、または最適化のほうが、より安価で信頼性の高い解決策となる可能性があります。




