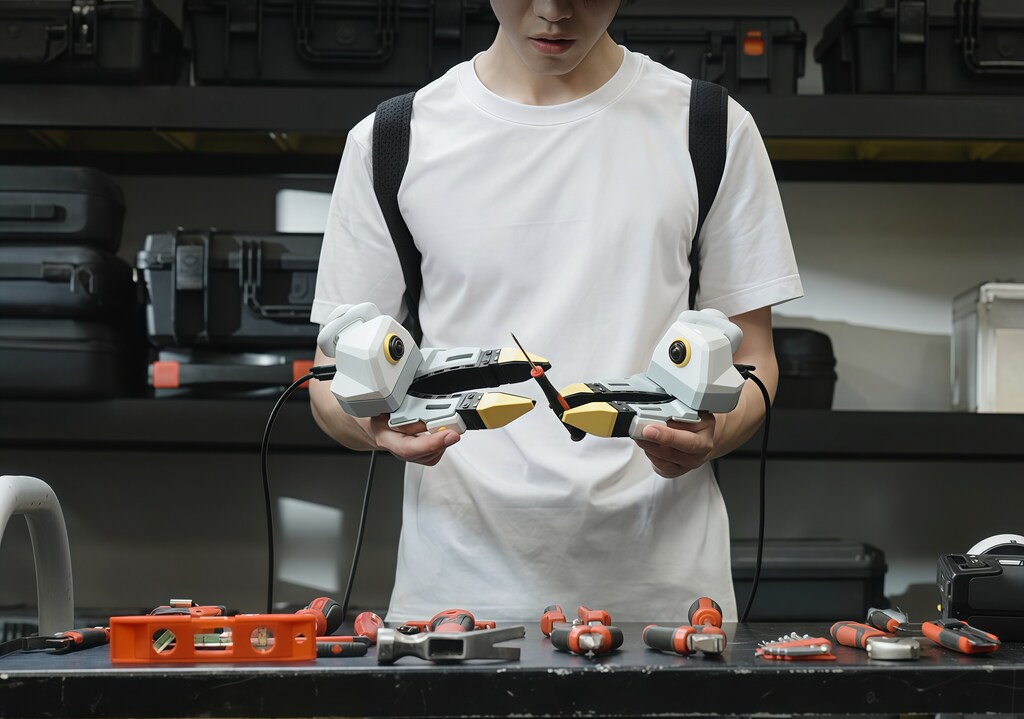
人工知能(AI)は現実世界との やり取りを強めており、産業用ロボットの台数は2028年から世界で70万台を超えると予想されています。
フィジカルAIは現在、視覚的知覚の不足によって制約を受けていますが、接触、力、変形に関する直接的なフィードバックをもたらす有望な触覚インテリジェンスによって、その能力が支えられています。
高品質な触覚インタラクションデータは、ロボットの活用事例の改善に寄与し、最終的にはその拡大につながり得ます。
フィジカル人工知能(AI)は新たな産業革命を牽引しており、AIを純粋なデジタル機能から、物理世界を知覚し、そこと相互作用し、そこで動作できる知的な力へと変えつつあります。
近年、視覚・言語モデルにより、機械は画像を認識し、指示を理解し、コンテンツを生成できるようになりました。
しかし、ロボットが工場や倉庫から病院や家庭に至るまで現実世界の環境に入るにつれ、根本的な課題は、ロボットが世界を「知覚」し「理解」できるかどうかから、その世界の中で信頼性をもって相互作用し、動作できるかどうかへと移りつつあります。
ロボットは、つかむ、組み立てる、運搬する、点検する、人と協働するといった作業を行う必要があります。また、接触、圧力、摩擦、変形、素材の状態を感知する必要もあります。したがって、フィジカルAIの次の段階は、より大規模なモデルを構築することではなく、より豊かで包括的な物理的知覚能力を開発することによって定義されるでしょう。
ロボットが研究室から大規模な産業導入の段階へと移行するにつれ、この転換はますます急務となっています。
国際ロボット連盟の『World Robotics 2025』報告書によれば、現在世界では約467万台の産業用ロボットが稼働しており、2028年以降は年間設置台数が70万台を超えると予想されています。
世界経済フォーラムの『Future of Jobs Report 2025』は、今日の仕事の22%が2030年までに構造的な変革を経験すると予想されていることも指摘しています。
このような需要の加速にもかかわらず、産業オートメーションは、複雑な現実世界の環境において安全、確実かつ適応的に稼働できるシステムの深刻な不足に依然として直面しています。
ロボットは触覚インテリジェンスによって有望な成果を示している
今日のロボットシステムにおける根本的なボトルネックの一つは、視覚的知覚への過度な依存です。
遮蔽物、反射面、低照度環境、透明な物体、柔軟な素材、精密組立などの場面では、視覚データの信頼性が大きく低下する可能性があり、正確な操作を支えることが困難になります。
一方、触覚センシングは接触、力、変形に関する直接的なフィードバックを提供し、こうした重大な知覚上の欠落に対処します。
研究元:ACTORは、また触覚センシングは物体の透明度の影響を受けず、物体の形状や向きについてより信頼性の高い情報を提供できることを示しています。したがって、触覚知覚は、ロボットが現実世界で安全、確実かつ適応的に動作するために不可欠なものとなっています。
産業の現場では、触覚インテリジェンスの必要性がすでに示されています。Amazonの倉庫ロボット「Vulcan」は、棚上の複雑な商品を扱う際に、視覚と触覚を組み合わせるよう設計されました。
Wiredは、Vulcanが接触を把握するために力のシグナルを用いていると報じており、ドイツのハンブルクと米国のスポケーンにある物流拠点に導入されているとしています。
The Vergeもまた、Vulcanが倉庫内の商品の約75%を扱うことができると報じています。これは、雑然とした、混雑した、予測不可能な現実世界の環境において信頼性を高めるためには、触覚が必要不可欠な能力であることを示しています。
触覚インテリジェンスは単一のセンサー技術ではありません。ハードウェア、データ、モデルにまたがる統合されたシステム能力です。
触覚ハードウェアは、接触力、変形、素材の状態などの物理情報を取得します。データプラットフォームは、実際の人と機械、機械と物体の相互作用を、訓練およびシミュレーション用の資産へと変換します。
その後、身体性を持つモデルが、高品質な触覚データを用いて、より堅牢な操作戦略を学習します。
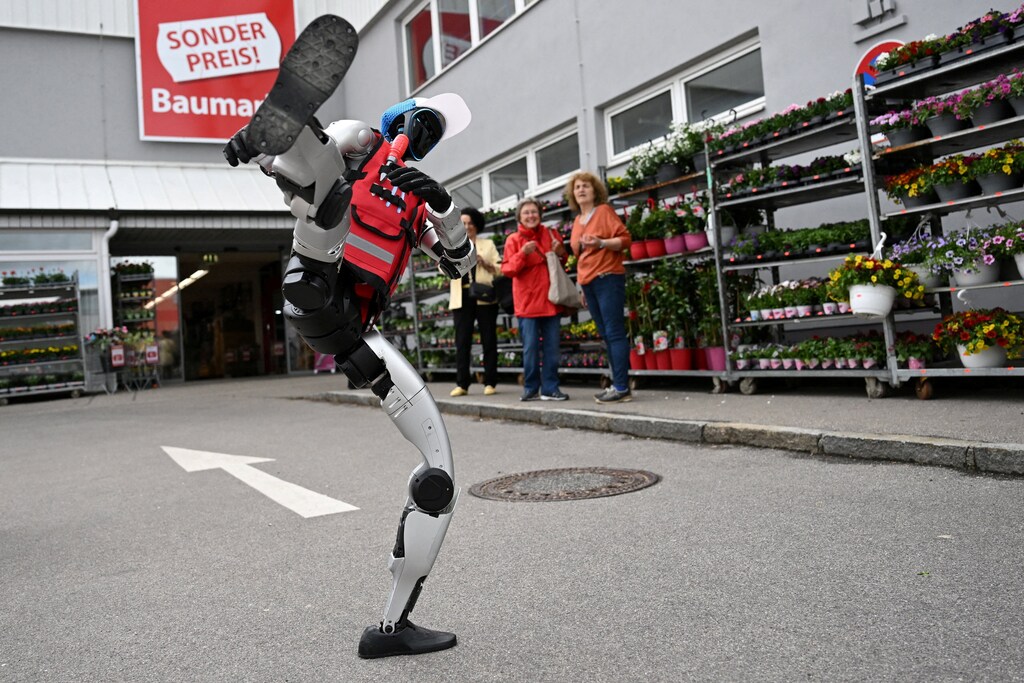
質の高いデータは、触覚インテリジェンスとロボットの活用拡大の促進に役立つでしょう
ロボティクス向けの基盤モデルは、GR00T N1などのシステムに代表され、ロボット学習が既に実際の軌道、人間の動画、合成データを組み合わせていることを示しています。高品質な触覚インタラクションデータは、将来的にロボットの汎化能力を向上させるための中核的な追加ソースとなる可能性があります。
より効率的で費用対効果の高い収集方法を通じて身体性AIのデータを獲得することは、依然として課題であり、Xense Roboticsなどがその解決に取り組んでいます。例えば、Xenseはウェアラブル型の収集デバイスを開発しており、データ収集コストを80%以上削減できるとしています。
データ品質に対応するため、同社は独自のデータ品質基準を確立し、社内のデータ後処理エンジンを開発しました。これにより、手作業によるデータ整形のコストも80%以上削減されています。同社独自のVTLA(Vision-Tactile-Language-Action)身体性AIモデルは、このデータを実用的なロボット能力へと変換する一助となっています。
ハードウェア・データ・モデルのループは重要です。なぜなら、フィジカルAIは確実な接触、複雑な操作、環境への適応という三つの課題を同時に解決しなければならないからです。
確実な接触とは、物体が滑っていないかどうか、把持が安定しているかどうか、あるいは過剰な力が加えられていないかどうかを把握することを意味します。
複雑な操作とは、作業中に曲がる、ずれる、圧縮される、または変形する物体を扱うことを意味します。環境への適応とは、事前にプログラムされた経路に完全に依存することなく、部品、工具、表面、そして人間の行動の変化に対応することを意味します。
触覚は、このループを閉じるために必要なフィードバックを提供することができます。
新興のロボティクス・スタートアップであるXense Roboticsは、「触れることがフィジカルインテリジェンスに火をつける」というビジョンのもと、この最先端分野を開拓しています。触覚知覚の価値は、視覚システムや大規模言語モデルを置き換えることではなく、現実の物理世界に対するフィジカルAIの理解において欠けている層を補完することにあります。
その産業への影響は効率の向上にとどまらず、より信頼性の高いロボットは、手直しや材料の無駄を減らし、製造品質を高め、労働力不足に対処し、人間とロボットの協働を「孤立した自動化」から、人間と機械が共に作業を遂行する未来へと転換させることにも役立ちます。
視覚と言語がAIに世界を理解する方法を教えてきたとすれば、触覚インテリジェンスは、AIが世界と真に相互作用することを可能にするものかもしれません。機械は、物理環境からのフィードバックを通じて、行動し、学習し、継続的に改善することができます。これは、フィジカルAIの最も完全な形に向かう道筋を示すものかもしれません。
フィジカルAIの次の進化は、一つの基本的な能力から始まるかもしれません。それは、機械に「触れる」方法を教えることです。




