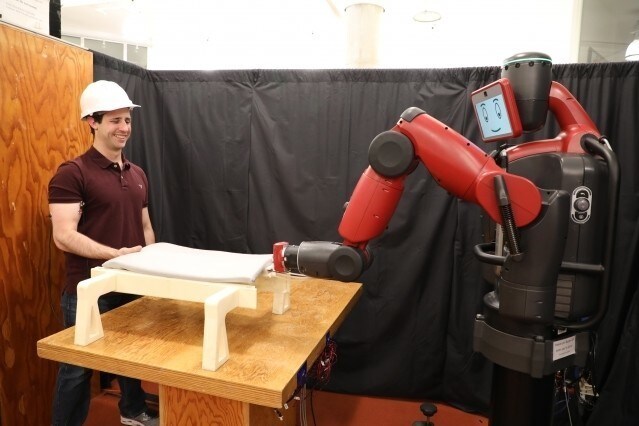
人間は協力することに長けています。たとえば、2人でテーブルやソファのような重い物を運ぶとき、互いの手の高さがそろうよう絶えず調整しながら、自然に動きを連携させます。こうした調整を行う能力によって、私たちは大小さまざまな作業で協力できます。
しかし、コンピューターやロボットは、今も人間の動きに簡単には合わせられません。通常、機械向けの言語で明示的にプログラムするか、SiriやAlexaのようなバーチャルアシスタントと同じように、人間の言葉を理解するよう訓練します。
これに対し、MITコンピューター科学・人工知能研究所(CSAIL)の研究者たちは最近、筋肉の動きをモニタリングして機械が人の物体運びを助ける新システムを開発し、ロボットと人間がより円滑に協力できることを示しました。
「RoboRaise」と名付けられたこのシステムでは、ユーザーの上腕二頭筋と上腕三頭筋に筋電図(EMG)センサーを装着し、筋活動をモニタリングします。アルゴリズムは、人の腕の高さの変化に加え、より細かな動作制御のためにユーザーが行う上下の手振りを継続的に検出します。
研究チームは、模擬航空機部品を持ち上げて組み立てる一連の作業でこのシステムを使用しました。実験では、ユーザーはロボットと作業し、腕を持ち上げてから力を入れることで、目標の高さから数インチ以内までロボットを制御できました。手振りを使うと精度は高まり、ロボットは全ジェスチャーのおよそ70%に正しく反応しました。
大学院生のジョセフ・デルプレト氏は、製造や建設の現場、さらには家庭での補助役として、人々がRoboRaiseを利用する姿を想像できると話します。
「ロボットと物体を持ち上げる私たちの方法は、直感的で、人と一緒に物を持ち上げるときに似たものを目指しています。互いの動きをおおまかに模倣しながら、役立つ調整を推測します」と、デルプレト氏は話します。同氏は、MIT教授でCSAIL所長のダニエラ・ラス氏とともに、このプロジェクトに関する新論文の筆頭著者です。「重要な着想は、連携の仕方を伝える指示を非言語の合図で示すことです。たとえば、もう少し高く、あるいは低く持ち上げるよう伝えます。筋肉の信号でやり取りすることで、ロボットはまるで自分の身体の延長のようになり、流れるように操作できます。」
このプロジェクトは、研究チームが開発した既存のシステムを基盤としています。このシステムでは、脳波や手振りを使ってユーザーがロボットの誤りを即座に修正できます。今回、より協調的な方法で連続動作を可能にしました。「私たちは、ロボットが人間に適応し、その逆ではない、人間とロボットの相互作用を開発したいと考えています。そうすることで、ロボットは物理作業のための知的な道具になります」とラス氏は話します。
EMG信号の扱いは難しい場合があります。ノイズが非常に多いことがよくあり、筋活動から手足がどのように動いているかを正確に予測するのは困難です。人の動きを推定できたとしても、ロボット自体にどう反応させればよいかは明確でないことがあります。
RoboRaiseは、人間が制御する仕組みにすることで、この問題に対処します。研究チームのシステムは、筋肉を緊張させたり緩めたりしたときの神経の発火を検出する、非侵襲型の身体装着センサーを使います。ウェアラブル機器を使うことで、視覚や音声を使う作業を妨げることのある、遮蔽や周囲の雑音の問題も回避できます。
RoboRaiseのアルゴリズムは、上腕二頭筋の活動を処理して人の腕の動きを推定し、ロボットがおおまかに模倣できるようにします。また、人は腕に少し力を入れたり緩めたりして、ロボットを上下に動かせます。ロボットを自分の位置からさらに遠くへ動かしたり、姿勢をしばらく保たせたりする必要がある場合は、より細かく制御するために上下に手振りをするだけです。ニューラルネットワークが上腕二頭筋と上腕三頭筋の活動に基づき、いつでもこうしたジェスチャーを検出します。
新しいユーザーも、最小限のキャリブレーションですぐにシステムを使い始められます。センサーを装着した後、腕に数回力を入れたり緩めたりし、軽い重りをいくつかの高さまで持ち上げるだけです。ジェスチャーを検出するニューラルネットワークは、過去のユーザーのデータだけで訓練されています。
研究チームは10人のユーザーを対象に、3種類の持ち上げ実験を行ってシステムを検証しました。1つ目はロボットがまったく動かない条件、2つ目はユーザーの筋肉に反応してロボットが動くものの、物体を持ち上げるのは助けない条件、3つ目はロボットと人が一緒に物体を持ち上げる条件です。
ロボットからフィードバックがあり、動く様子を見たり、一緒に物を持ち上げたりできた場合、フィードバックがない場合と比べて、到達した高さの精度は大幅に高まりました。
研究チームは、ゴムシートを土台の構造物に載せるなど、組み立て作業でもRoboRaiseを試しました。硬い物体も柔軟な物体も、土台の上まで問題なく持ち上げられました。RoboRaiseは研究チームのバクスター人型ロボットに実装されましたが、どのようなロボットプラットフォームにも適応できるといいます。
今後、研究チームは、システムにより多くの筋肉や異なる種類のセンサーを追加して自由度を高め、最終的にはさらに複雑な作業を実現したいと考えています。筋活動から分かる力の入れ具合や疲労などの合図も、ロボットがより直感的に支援するのに役立つ可能性があります。研究チームは、上腕二頭筋と上腕三頭筋の活動レベルを使って、人が物体の自分側をどれだけ硬く保持しているかをロボットに伝えるシステムも試しました。人と機械が協力することで、物体を滑らかに引きずったり、強く引っ張って張った状態にしたりできました。
研究チームは今週、カナダのモントリオールで開催される国際ロボティクス・オートメーション会議で研究成果を発表します。このプロジェクトは、ボーイング社の一部助成を受けました。




