光があれば周囲のものを見ることができます。では、光を使って曲がり角の先に隠れたものも見られるとしたらどうでしょうか。
まるでSFのように聞こえますが、MITの新しいアルゴリズムの発想はまさにそれです。コンピューター科学・人工知能研究所(CSAIL)によるもので、その発見は緊急対応から自動運転車まで、幅広い分野に影響をもたらす可能性があります。
スマートフォンのカメラでも使えるCSAILチームの画像システムは、光の反射に関する情報を利用して、隠れた場面にある物体や人を検知し、その速度と軌道をリアルタイムで測定します。
説明のために、L字型の廊下を歩いていて、曲がり角の先にある物体との間に壁があるところを想像してください。その物体は、視線の先にある床にわずかな光を反射し、ぼんやりとした影を作ります。これは「半影」と呼ばれます。
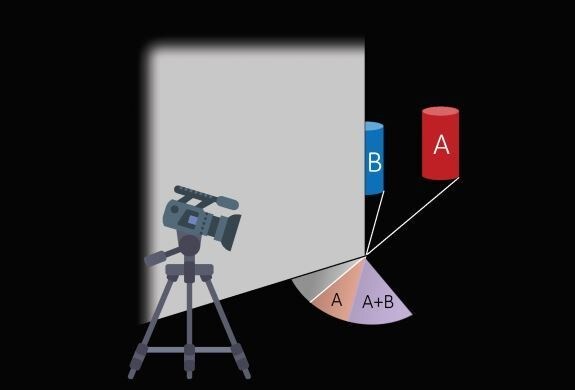
半影を撮影した動画を使い、チームが「CornerCameras」と名付けたこのシステムは、一連の1次元画像をつなぎ合わせ、曲がり角の先にある物体についての情報を明らかにします。
「物体そのものはカメラから見えなくても、その動きが半影にどう影響するかを調べれば、物体の位置や進行方向を特定できます」と、このシステムに関する新しい論文の筆頭著者であるキャサリン・ブーマン(修士課程修了 '13、博士課程修了 '17)は述べています。「このように、壁や縁のあるその他の障害物を、向こう側の隠れた場面を映し出す自然発生の『カメラ』として活用できることを示しました。」
ブーマンによると、障害物の先を見る能力は、燃えている建物の中で人を探す消防士から、死角にいる歩行者を検知する運転手まで、さまざまな場面で役立つといいます。
ブーマンは、MIT教授のビル・フリーマン、アントニオ・トラルバ、グレッグ・ウォーネル、フレド・デュラン、修士課程のヴィッキー・イェ、博士課程のアダム・イェディディアと共同で論文を執筆しました。今月後半、イタリアのベネチアで開催される国際コンピュータビジョン会議で研究成果を発表する予定です。
仕組み
障害物の先を見る従来の手法の多くでは、特殊なレーザーを使います。具体的には、観測可能な場面と隠れた場面の両方から見える特定の地点に光を照射し、光が戻ってくるまでの時間を測定します。
しかし、いわゆる「飛行時間型カメラ」は高価で、特に屋外では周囲の光の影響を受けやすいという問題があります。
これに対し、CSAILチームの手法は空間に光を能動的に照射する必要がなく、より幅広い屋内外の環境で、市販の一般向けカメラを使って機能します。
半影を撮影した動画から、CornerCamerasは隠れた場面の1次元画像を生成します。1枚の画像にはかなりの「ノイズ」データが含まれるため、それだけではあまり役に立ちません。しかし、数秒間にわたって場面を観察し、数十枚の異なる画像をつなぎ合わせると、システムは動いている個々の物体を識別し、その速度と軌道を特定できます。
「これを実現しようという発想自体が革新的ですが、実際に機能させたことには創造性と熟練の両方が表れています」と、研究には関与していない南メソジスト大学ライル工学部長のマーク・クリステンセン教授は述べています。「この研究は、見通し線上の観察に限られない革新的な画像技術を開発するという、より大きな取り組みにおける重要な一歩です。」
チームは、雨のような天候を含む、さまざまな困難な状況でもCornerCamerasが機能したことに驚きました。
「雨で地面の色が文字どおり変わっていたので、1%の10分の1程度の微妙な光の違いを見分けることは無理だと思っていました」とブーマンは述べています。「しかし、このシステムは数十枚の画像から非常に多くの情報を統合するため、雨粒の影響は平均化されます。そのため、雨の動きがある中でも物体の動きを見ることができます。」
このシステムには、まだいくつかの限界があります。当然ながら、場面に光がなければ機能せず、隠れた場面自体が暗い場合にも問題が生じることがあります。また、屋外で雲が絶えず太陽の前を横切る場合のように、光の条件が変化すると誤作動することもあります。スマートフォン品質のカメラでは、曲がり角から離れるほど信号も弱くなります。
研究者らは今後の論文でこうした課題の一部に取り組むとともに、移動中にも機能させることを目指します。チームは近く車椅子での試験を行い、最終的には自動車などの車両に応用することを目指しています。
「小さな子どもが道路に飛び出した場合、運転手は間に合うように反応できないかもしれません」とブーマンは述べています。「まだ実現には至っていませんが、将来このような技術を使って運転手に数秒の警告時間を与え、生死を分ける多くの状況で役立てられる可能性があります。」
この研究は、DARPA REVEALプログラム、全米科学財団、シェル・リサーチ、国防科学・工学大学院フェローシップの一部支援を受けました。




