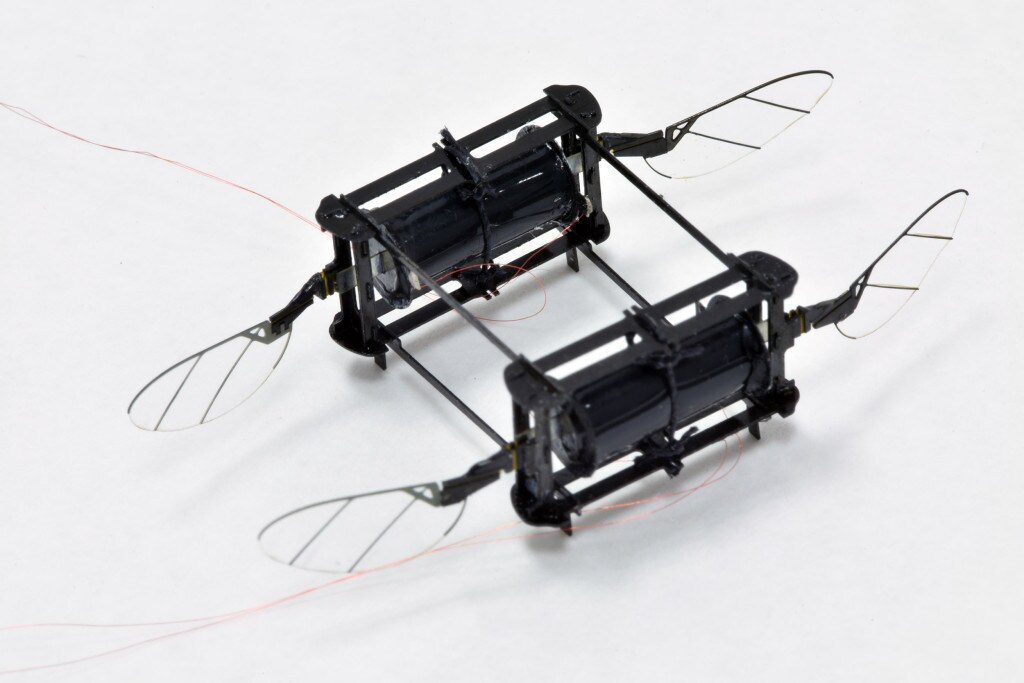
RoboBeeが壁に向かって乱れ飛んだり、ガラスの箱に衝突したりする光景は、かつて研究者たちをパニックに陥れたかもしれない。ハーバード・マイクロロボティクス研究所(ハーバード大学ジョン・A・ポールソン工学・応用科学大学院(SEAS)での出来事だが、それ以上ではない。
SEASおよびワイス生物模倣工学研究所の研究者らは、壁に衝突し、床に落下し、他のRoboBeeと衝突しても損傷しない、ソフト人工筋肉で駆動する強靭なRoboBeeを開発した。制御された飛行を実現した、ソフトアクチュエーターで駆動する初のマイクロロボットである。
「マイクロロボティクス分野では、非常に強靭であることから、ソフトアクチュエーターで移動ロボットを作る取り組みが活発に進められてきました」と、Yufeng ChenSEASの元大学院生兼博士研究員で、本論文の筆頭著者は次のように述べた。「しかし、この分野の多くの人々は、そのアクチュエーターのパワー密度が十分に高くなく、制御も極めて難しいことから、飛行ロボットへの応用には懐疑的でした。当社のアクチュエーターは、ホバリング飛行を実現するのに十分なパワー密度と制御性を備えています。」
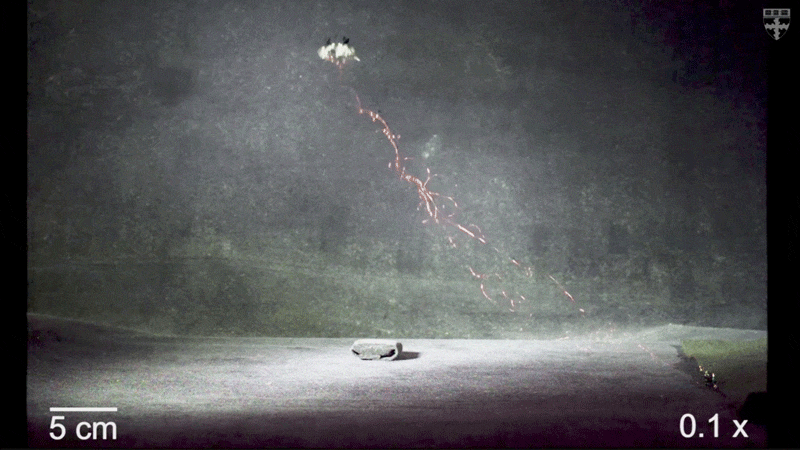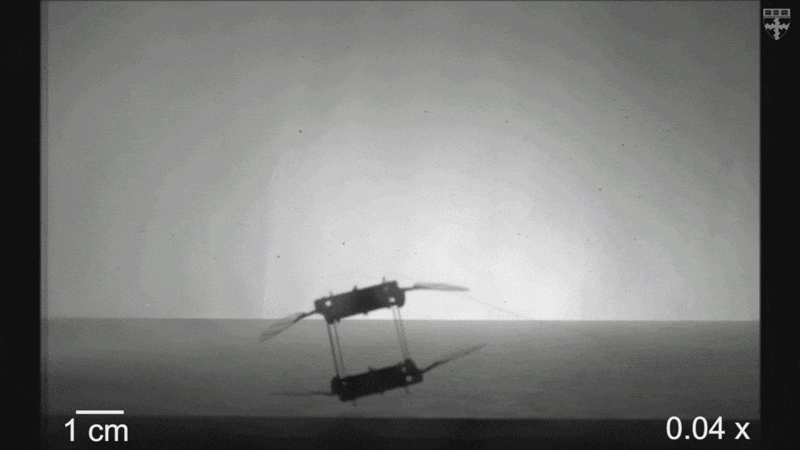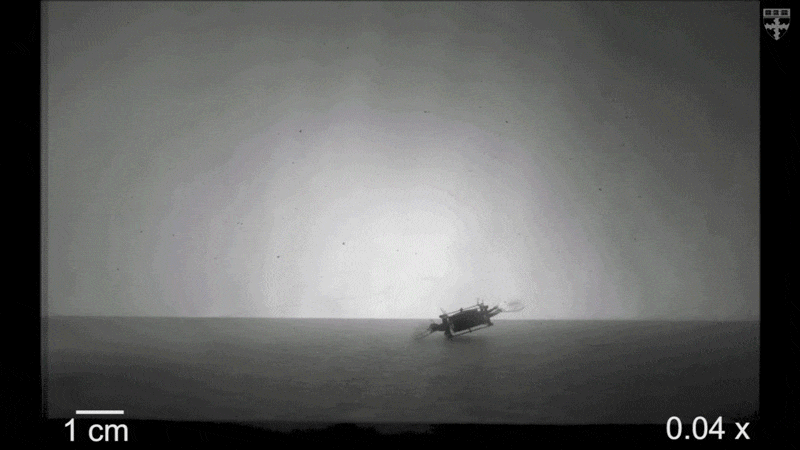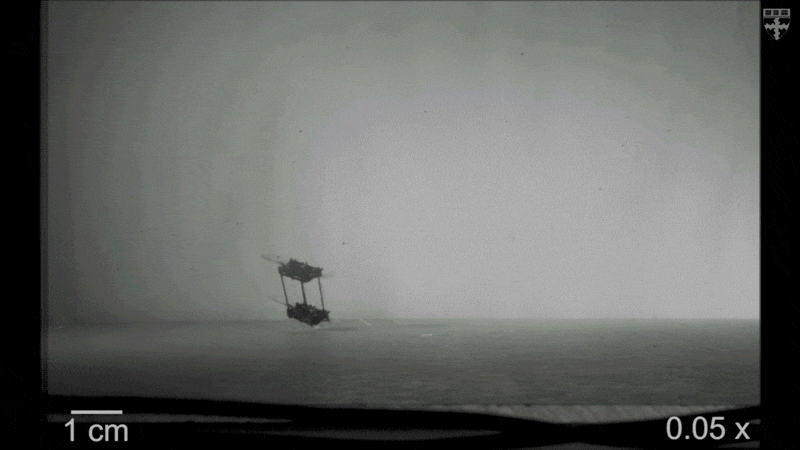

本研究はNature誌に掲載されている。
パワー密度の問題を解決するため、研究者らは、材料工学のExtended Tarr Family教授であるDavid Clarke氏の研究室で開発された電気駆動ソフトアクチュエーターを基に研究を進めた。David Clarke(材料工学Extended Tarr Family教授)。これらのソフトアクチュエーターは、電場を加えると変形する、絶縁性に優れた柔らかい材料である誘電エラストマーを用いて作られている。
電極の導電性を向上させることで、研究者らは、同様のロボットで以前使用されていた剛性アクチュエーターと同等の500ヘルツでアクチュエーターを動作させることに成功した。
ソフトアクチュエーターを扱う際のもう一つの課題は、システムが座屈して不安定になりやすいことである。この課題を解決するため、研究者らは、アクチュエーターの座屈を防ぐ垂直方向の拘束糸を用いた軽量の機体フレームを製作した。
これらの小型ロボットでは、ソフトアクチュエーターを容易に組み立てたり交換したりできる。様々な飛行能力を実証するため、研究者らはソフト駆動のRoboBeeのモデルをいくつか製作した。2枚翅モデルは地面から離陸できたが、追加の制御機能はなかった。4枚翅・2アクチュエーターモデルは、障害物の多い環境内を飛行でき、1回の飛行で複数の衝突を克服した。
「小型で低質量のロボットの利点の一つは、外部からの衝撃に対する強靭性です」と、SEASの元大学院生で本論文の共著者であるElizabeth Farrell Helbling氏は述べた。「ソフトアクチュエーターは、従来の駆動方式よりも衝撃を吸収できるため、追加の利点があります。これは、捜索救助任務で瓦礫の中を飛行するといった潜在的な応用において役立つでしょう。」
8枚翅・4アクチュエーターモデルは、制御されたホバリング飛行を実証した。ソフト駆動の飛行マイクロロボットとして初めての成果である。
次に研究者らは、まだ従来型の飛行ロボットに遠く及ばないソフト駆動ロボットの効率を向上させることを目指している。
「筋肉様の特性と電気駆動を備えたソフトアクチュエーターは、ロボティクスにおける大きな課題です」と、SEASのCharles River工学・応用科学教授、ワイス生物模倣工学研究所のコアファカルティメンバー、そして本論文の責任著者であるRobert Wood氏は述べた。「高性能な人工筋肉を開発できれば、構築できるロボットの可能性は無限大です。」
ハーバード大学技術開発室は、本プロジェクトに関連する知的財産を保護しており、事業化の機会を模索している。




