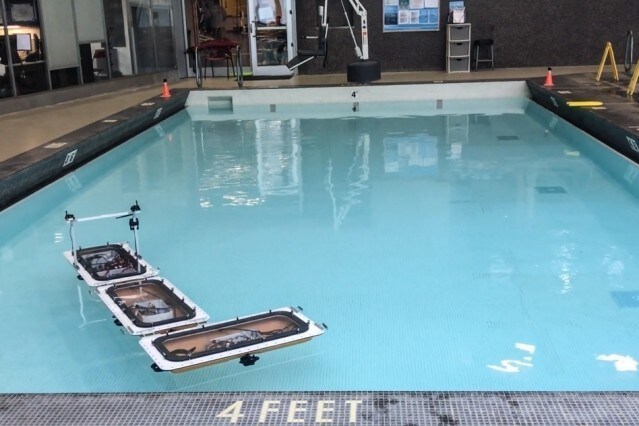
MITの無人ボート艦隊に新機能が追加され、自律的に切り離しと再結合を行ってさまざまな構成に組み替え、アムステルダムの数多くの運河に浮かぶ構造物を形成できるようになりました。
自律型ボートは、センサー、スラスター、マイクロコントローラー、GPSモジュール、カメラ、その他のハードウェアを備えた長方形の船体で、MITとアムステルダム先進都市ソリューション研究所(AMSインスティテュート)による進行中の「ロボート」プロジェクトの一環として開発されています。このプロジェクトは、MITのカルロ・ラッティ、ダニエラ・ルス、デニス・フレンチマン、アンドリュー・ホイットル各教授が率いています。将来的にアムステルダムは、この都市の165本に及ぶ曲がりくねった運河を、ロボートが航行して物資や人を運び、ごみを回収し、あるいは「仮設」のプラットフォームとして自己組織化して橋や舞台になることで、混雑する市街地の交通緩和に役立てたいと考えています。
2016年、MITの研究者らは試験したロボートの試作機で、運河内の事前にプログラムされた経路に沿って前進、後退、横方向への移動が可能でした。昨年、研究者らは設計し、低コストで3Dプリントされた4分の1スケールのボートを開発しました。これはより効率的で機動性が高く、高度な軌道追跡アルゴリズムを搭載していました。6月には、ボートが互いを狙って掴み合い、失敗した場合も再試行できる自律的な連結機構を開発しました。
先週開催されたIEEEマルチロボット・マルチエージェントシステム国際シンポジウムで発表された新しい論文で、研究者らは、ロボートが滑らかかつできる限り効率的に自らの形状を変えられるようにするアルゴリズムを説明しています。このアルゴリズムは、ロボートユニット群が、ある構成から互いに連結を解除し、衝突のない経路を移動し、新しい構成の適切な位置に再結合するための、計画と追跡のすべてを担います。
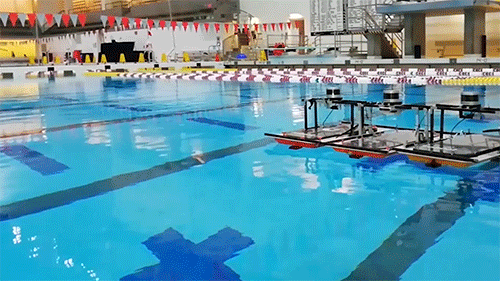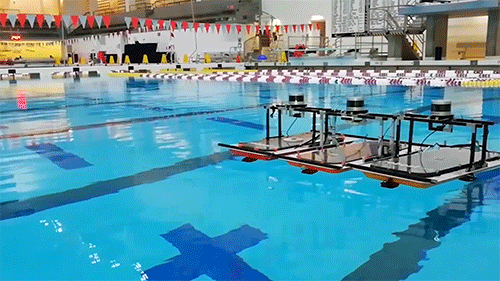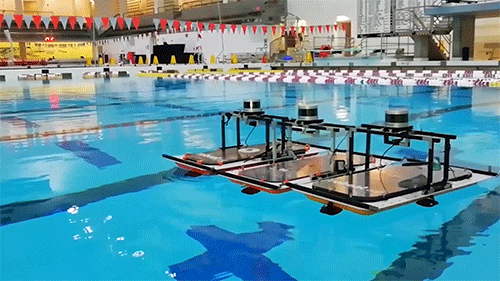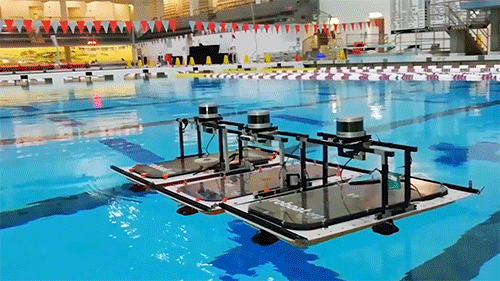
MITのプールでのデモンストレーションやコンピューターシミュレーションでは、連結されたロボートユニット群が、直線や正方形から、長方形や「L」字形などの別の構成へと再配置されました。実験での変形は数分しかかかりませんでした。より複雑な形状変化には、移動するユニットの数(数十に及ぶ場合もあります)や2つの形状の違いによって、より長い時間がかかる場合があります。
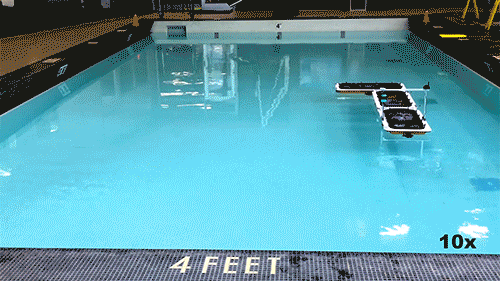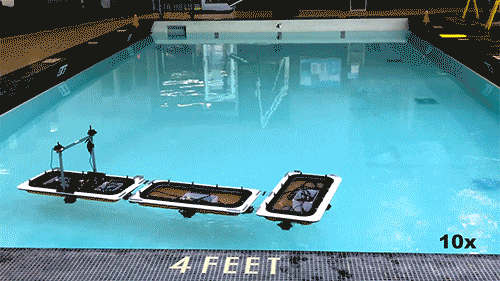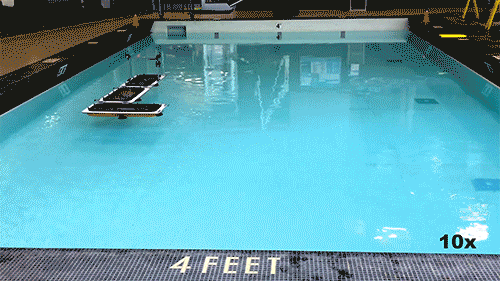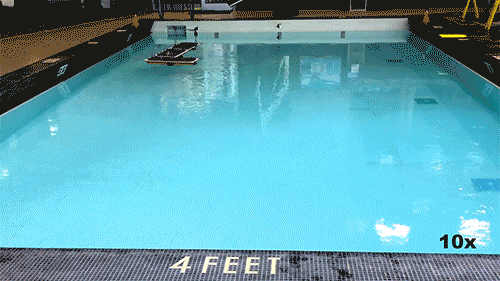
「ロボート同士が接続・切断できるようにしました。これにより、アムステルダムの街路での活動を水上へ移すことを目指しています」とルス教授は述べています。ルス教授は、コンピューターサイエンス・人工知能研究所(CSAIL)所長であり、アンドリュー・アンド・エルナ・ビテルビ電気工学・コンピューターサイエンス教授も務めています。「もし物資や人を運河の片側からもう片側へ運ぶ必要があれば、ボートの集まりを直線状に組んで仮設の橋にできます。あるいは、花や食品の市場のために、より広い仮設のプラットフォームを作ることもできます。」
論文の共著者には、ルス教授に加えて、MITのSenseable City Lab所長のラッティ教授、同研究室の筆頭著者であるバンティ・ゲネティ、ライアン・ケリー、ドリュー・マイヤーズの各研究員、ポスドクのシンキュ・パーク、研究フェローのピエトロ・レオーニが名を連ねています。
衝突のない軌道
研究者らは、ロボートユニット群の自律的な計画、追跡、接続に関する課題に取り組む必要がありました。たとえば、各ユニットが互いを見つけ、どのように分離して再構成するかを合意し、その後自由に移動できるようにするには、複雑な通信・制御技術が必要となり、移動が非効率かつ低速になる可能性がありました。
よりスムーズな運用を可能にするため、研究者らは2種類のユニットを開発しました。それは「コーディネーター」と「ワーカー」です。1つ以上のワーカーが1つのコーディネーターと連結して、「接続型船舶プラットフォーム」(CVP)と呼ばれる単一の実体を形成します。コーディネーターとワーカーのすべてのユニットには、4つのプロペラ、無線対応のマイクロコントローラー、そして互いに連結することを可能にする複数の自動連結機構とセンシングシステムが備わっています。
ただし、コーディネーターにはナビゲーション用のGPSと、位置推定、姿勢、速度を算出する慣性計測ユニット(IMU)も搭載されています。ワーカーは、CVPが経路に沿って操舵するのを補助するアクチュエーターのみを備えています。各コーディネーターは接続されたすべてのワーカーを認識し、無線で通信することができます。構造物は複数のCVPで構成され、個々のCVP同士が連結してより大きな実体を形成することができます。
形状変化の際には、構造物内に接続されているすべてのCVPが、初期形状と新しい形状との幾何学的な違いを比較します。その後、各CVPは同じ位置にとどまるか、移動が必要かを判断します。移動するCVPにはそれぞれ、分解する時間と新しい形状内での新たな位置が割り当てられます。
各CVPは、速度のために経路を最適化しながら、中断することなく目標位置に到達する方法を算出するため、独自の軌道計画技術を使用します。そのために、各CVPは、静止しているユニットから回転して離れていく際の、移動するCVP周辺のすべての衝突のない領域を事前計算します。
これらの衝突のない領域を事前計算した後、CVPは最終目的地までの最短軌道を求めます。その軌道は、静止しているユニットへの衝突を回避するものです。特筆すべきは、軌道計画プロセス全体を非常に効率的にするために最適化技術が用いられており、安全な経路を見つけて絞り込むための事前計算は100ミリ秒をわずかに超える程度で完了することです。GPSとIMUのデータを用いて、コーディネーターは重心における姿勢と速度を推定し、各ユニットのすべてのプロペラを無線で制御して目標位置へ移動します。
実験において、研究者らは、1つのコーディネーターと2つのワーカーから成る3ユニットのCVPを、複数の異なる形状変化シナリオでテストしました。各シナリオでは、1つのCVPが初期形状から連結を解除し、2つ目のCVPの周囲にある目標位置へ移動して再び連結する動作を伴いました。
例えば、3つのCVPは、側面で連結された直線状の構成から、前後で連結された直線状の構成や「L」字形へと再配置されました。コンピューターシミュレーションでは、最大12のロボートユニットが、例えば長方形から正方形へ、あるいは中実の正方形からZ字形へと再配置されました。
規模の拡大
実験は、長さ約1メートル、幅約50センチメートルの4分の1サイズのロボートユニットで行われました。しかし研究者らは、軌道計画アルゴリズムが、長さ約4メートル、幅約2メートルとなる実寸サイズのユニットの制御にも十分に拡張できると考えています。
研究者らは、ロボートを使って、アムステルダム市中心部にあるNEMO科学博物館と開発中の地区との間の60メートルの運河を横断する、動的な「橋」を形成することを望んでいます。「ラウンドアラウンド」と呼ばれるこの構想では、ロボートが運河を連続した円を描くように航行し、桟橋で乗客を乗降させ、進路上に何かを検知した場合は停止または進路変更を行います。現在、この水路を歩いて回るには約10分かかりますが、この橋によってその時間を約2分まで短縮できる可能性があります。これはまだ探索的な構想です。
「これは、自律型ボートの艦隊で構成される世界初の橋になるでしょう」とラッティ教授は述べています。「通常の橋は非常に高価になります。ボートが通過するため、開閉式の機械式橋か非常に高い橋が必要になるからです。しかし、水上に浮かぶ動的で応答性のある建築物となる自律型ボートを使うことで、運河の両岸をつなぐことができるのです。」
この目標を達成するため、研究者らは、ロボートが人を安全に乗せられるようにし、豪雨などあらゆる気象条件にも耐えられるよう、さらに開発を進めています。また、構造や設計が大きく異なる運河の岸にも、ロボートが効果的に接続できるよう取り組んでいます。




