研究者らは、「スマーティクル」として知られる、より小さなロボットのみで構成された新型ロボットを開発し、新たな移動技術の可能性を解明しようとしています。
従来型ロボットの製作には、通常、モーター、バッテリー、アクチュエーター、ボディ部品、脚、車輪などの部品を慎重に組み合わせる必要があります。
3Dプリントされたスマーティクル(smart active particlesの略)は、両腕をばたつかせるという一つの動作しかできません。しかし研究者らが5体のスマーティクルを円の中に閉じ込めたところ、それらは互いを押し合うようになり、「スーパースマーティクル」と呼ばれるロボ物理システムを形成しました。これは自力で移動することができます。光センサーや音センサーを追加することで、スーパースマーティクルは刺激に応じて移動し、迷路を進めるほど十分に制御することも可能になります。
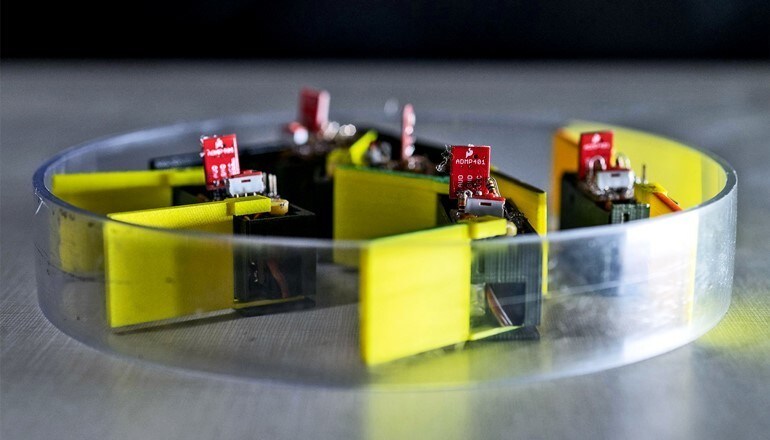
現段階ではまだ初歩的ですが、より小さなロボットから大きなロボットを作るという発想、そして個々のユニットを組み合わせることで生まれる集団としての能力を活用するという考え方は、非常に小型のロボットを機械的に制御する手段となり得ます。最終的には、集団が示す創発的な挙動が、小型ロボットに対する新たな移動・制御手法となり、形状を変化させられる可能性もあります。
「これらは非常に初歩的なロボットで、その挙動は機械的構造と物理法則に支配されています」と、ジョージア工科大学物理学部の教授であるダン・ゴールドマン氏は述べています。「私たちは、これらすべてに高度な制御、センシング、計算機能を搭載しようとは考えていません。ロボットが小型化するにつれて、従来の制御に必要なレベルの計算能力やセンシング能力を持たせることができなくなるため、機械的構造と物理原理を用いて制御する必要があります。」
ホチキスの針からスマーティクルへ
この研究の基礎は、意外な出発点から生まれました。それは建設用ホチキスの針の研究です。取り外し可能な側面を持つ容器にこの頑丈なホチキスの針を注ぎ込むことで、元博士課程の学生であり、現在はカリフォルニア大学サンディエゴ校の教員であるニック・グラヴィッシュ氏が、容器の壁を取り除いた後も自立する構造体を作り出しました。
ホチキスの針でできた塔を揺らすと、最終的には崩れてしまいましたが、この観察から、機械的な物体が単純に絡み合うだけで、個々の部品の能力をはるかに超える機能を持つ構造体を生み出せるという認識に至りました。
「他の初歩的なロボットで構成されたロボットという構想が生まれたのです」とゴールドマン氏は述べています。「幾何学的パラメーターを少し調整するだけで、質的に新しい挙動が生まれるロボットを想像できるでしょう。」
多数から一つへ
この概念を探るため、大学院の研究助手であるウィル・サボイ氏が3Dプリンターを使用して、モーター、簡単なセンサー、限定的な計算能力を備えたバッテリー駆動のスマーティクルを作製しました。これらのデバイスは、リングに囲まれた状態で他のデバイスと相互作用する場合にのみ位置を変えることができます。
「個々のロボットは単独では動けませんが、複数のロボットで構成された集合体は、自らを押し広げることで移動し、自らを引き寄せることで収縮することができます」とゴールドマン氏は説明します。「小さなロボットの集合体の周りにリングを置くと、ロボット同士が互いに蹴り合い始め、より大きなリング(私たちが『スーパースマーティクル』と呼ぶもの)がランダムに動き回ります。」
研究者らは、バッテリーが切れるなどして小さなロボットの一台が動かなくなると、スマーティクルの集団がその停止したロボットの方向へ動き始めることに気づきました。大学院生のロス・ワーケンティン氏は、強い光線が一台に当たると腕のばたつきを止めるフォトセンサーをロボットに追加することで、移動を制御できることを発見しました。
「懐中電灯の角度をうまく合わせると、非活動状態にしたいロボットを照らすことができ、それによってリングがそのロボットへ向かって、あるいはそこから離れるように突然動きます。ロボットは光に向かって動くようプログラムされていないにもかかわらず、です」とゴールドマン氏は述べています。「これにより、非常に初歩的で確率的な方法で集合体を操縦することが可能になりました。」
物理学部の教授であるカート・ウィーゼンフェルド氏と大学院生のザック・ジャクソン氏は、これらのスマーティクルおよびスーパースマーティクルの動きをモデル化し、リングの押す力と質量が全体の動きにどのように影響するかを解明しました。ノースウェスタン大学の研究者らは、スマーティクル同士の相互作用が方向制御をどのように可能にしたかを研究しました。
「揺れ動くカオス」
「多くのロボットでは、電流によってモーターを動かし、部品に力を生じさせることで、ロボット全体を確実に動かしています」と、機械工学の教授であるトッド・マーフィー氏は述べています。「私たちは、個々のスマーティクルが、それぞれ予測不可能な揺れ動く衝突のカオスを通じて相互作用する一方で、それらのスマーティクルで構成されたロボット全体は予測可能に動き、それをソフトウェアで活用できる形で動くことを学びました。」
今後の研究では、ゴールドマン氏は、スマーティクルの単純なセンシング能力と移動能力を活用した、より複雑な相互作用を構想しています。「人々は、他のロボットで構成された特定の種類の群れロボットを作ることに関心を寄せてきました」と同氏は述べています。「これらの構造は、幾何学的構造を調整することで、特定のニーズに応じてオンデマンドで再構成できるようになるかもしれません。」
このプロジェクトは、形状、モダリティ、機能を変化させることができる新しいロボットシステムにつながる可能性があるため、米陸軍も関心を寄せています。そう語るのは、サム・スタントン氏です。同氏は、米陸軍戦闘能力開発司令部陸軍研究所の一部門である陸軍研究局において、複雑動力学・システムのプログラムマネージャーを務めています。
「将来の陸軍無人システムおよびシステム・オブ・システムズのネットワークは、形状、モダリティ、機能を変化させることができると想定されています。例えば、ロボットの群れがいつの日か川まで移動し、その後自律的に構造物を形成して隙間を渡ることができるようになるかもしれません」とスタントン氏は述べています。「ダン・ゴールドマン氏の研究は、将来のロボット集団における創発的挙動を工学的に実現するために不可欠となる可能性のある物理原理を明らかにしつつ、システムの性能、応答性、不確実性、回復力、適応性に関するトレードオフについての新たな理解をもたらしています。」
この研究は、学術誌Science Roboticsに掲載されています。




