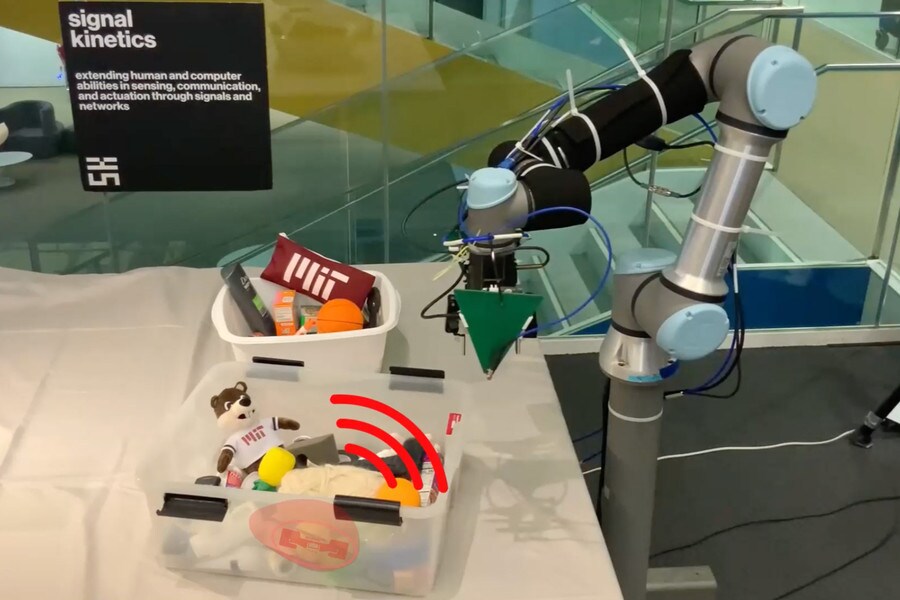
MITの研究者らは、山積みの中から目的の物を探し出せるロボットシステムを開発した。
このシステムはカメラと無線周波数アンテナを使って、物を見つけて取り出す。
研究者らは、倉庫での注文品の取り揃えや、工場での部品の特定と取り付けへの応用を見込んでいる。
忙しい通勤者が玄関から出ようとしたところ、鍵をなくしたことに気づき、山積みの物の中を探し回らなければならない。雑多な物を素早くかき分けながら、どの山に鍵が隠れているのかが分かればよいのにと思う。
MITの研究者らは、まさにそれを実現できるロボットシステムを開発した。このシステムであるRFusionは、ロボットアームのグリッパーにカメラと無線周波数(RF)アンテナを取り付けたものだ。アンテナからの信号とカメラからの視覚情報を融合させ、たとえ物が山の下に埋もれて完全に見えない状態であっても、その物を見つけ出して取り出すことができる。
研究者らが開発したRFusionのプロトタイプは、RFIDタグを利用している。RFIDタグは安価で電池を必要とせず、物に貼り付けておくと、アンテナから送られた信号を反射する。無線周波数の信号はほとんどの表面を通過できるため(鍵を隠している可能性のある汚れた洗濯物の山など)、RFusionは山の中にあるタグ付きの物を見つけることができる。
ロボットアームは機械学習を用いて、対象物の正確な位置に自動的に狙いを定め、その上にある物を移動させ、対象物をつかみ、正しい物を取り上げたかどうかを確認する。カメラ、アンテナ、ロボットアーム、AIは完全に統合されているため、RFusionは特別なセットアップを必要とせず、あらゆる環境で動作させることができる。
失くした鍵を見つけるのに役立つ一方で、RFusionは将来、より広範な用途にも応用できる可能性がある。例えば、倉庫で注文品を揃えるために山の中から物を選び出したり、自動車製造工場で部品を特定して取り付けたり、高齢者が家庭で日常の作業を行うのを支援したりすることなどが考えられる。ただし、現在のプロトタイプはこうした用途には、まだ十分な速さではない。
「雑然とした環境の中で物を見つけられるようにするという発想は、私たちが数年前から取り組んでいる未解決の課題です。山の下にある物を探せるロボットは、今日の産業界で高まるニーズとなっています。現時点では、これをパワーアップしたルンバのようなものと考えていただいてもよいのですが、近い将来、製造や倉庫環境において多くの応用が期待できます」と、上級著者であるMITメディアラボのSignal Kinetics研究グループのディレクターであり、電気工学・コンピューターサイエンス学科の准教授であるファデル・アディブ氏は述べた。
共著者には、主著者である研究助手のタラ・ボロウシャキ氏、電気工学・コンピューターサイエンス学科の大学院生アイザック・パーパー氏、研究員のメルゲン・ナチン氏、そして機械工学科のClass of 1957准教授アルベルト・ロドリゲス氏が含まれる。本研究は来月、Association for Computing Machinery(ACM)の組込みネットワークセンサーシステムに関する会議(Embedded Networked Senor Systems Conference)で発表される予定である。
信号の送信
RFusionは、アンテナを使って対象物の探索を開始する。アンテナは、RFIDタグに信号を当てて反射させ(鏡に太陽光が反射するような仕組み)、タグが存在する球状の領域を特定する。その球をカメラの入力と組み合わせることで、対象物の位置を絞り込む。例えば、テーブルの空いている部分に対象物が存在することはあり得ない。
しかし、ロボットが対象物のおおよその位置を把握した後も、正確な位置を特定するには、部屋中でアームを大きく振り回して追加の測定を行う必要がある。これは時間がかかり、非効率的である。
研究者らは強化学習を用いて、対象物までのロボットの軌道を最適化できるニューラルネットワークを訓練した。強化学習では、報酬システムを用いて試行錯誤を通じてアルゴリズムを訓練する。
「これは私たちの脳が学習する仕組みでもあります。先生や親から、あるいはコンピューターゲームなどから報酬を得るのです。強化学習でも同じことが起こります。エージェントに失敗や成功をさせ、その後でネットワークを罰したり報酬を与えたりします。こうしてネットワークは、モデル化するのが非常に難しいことを学習するのです」とボロウシャキ氏は説明する。
RFusionの場合、最適化アルゴリズムは、対象物の位置を特定して取り出すまでに必要な移動回数と移動距離を抑えた場合に報酬を得た。
システムが正確な位置を特定すると、ニューラルネットワークはRFと視覚情報を組み合わせて、手の角度やグリッパーの幅を含め、ロボットアームがどのように対象物をつかむべきかを予測する。また、他の物を先に取り除く必要があるかどうかも判断する。さらに、最後にもう一度、物のタグをスキャンして、正しい物を取り上げたことを確認する。
世界経済フォーラムは、第四次産業革命に関してどのような取り組みを行っているのか?
先端技術・イノベーションセンターは、科学者、政策立案者、ビジネスリーダーを結びつけ、新興技術とその現実世界への影響を理解する活動を行っている。
センターは、協働と実験を可能にすることで、パートナーが研究から得られたイノベーションを、世界共通の課題に対処する実用的な応用へと転換する支援を行っている。
雑然とした中から見つけ出す
研究者らは、いくつかの異なる環境でRFusionを試験した。雑多な物がいっぱいの箱の中にキーホルダーを埋め、ソファに積まれた物の山の下にリモコンを隠した。
しかし、すべてのカメラデータとRF測定値を強化学習アルゴリズムに入力すると、システムは処理しきれなくなってしまう。そこで、GPSが衛星からのデータを統合する方法を応用し、RF測定値を要約するとともに、視覚データをロボットの正面の領域に限定した。
このアプローチは効果的で、RFusionは山の下に完全に隠れた物を取り出す際に96%の成功率を達成した。
「RF測定だけに頼ると外れ値が生じることがあり、視覚だけに頼るとカメラの誤認識が起きることがあります。しかし、両者を組み合わせれば、互いの誤りを補正し合うことができます。それがこのシステムを非常に頑健にしている要因です」とボロウシャキ氏は語る。
今後、研究者らは、測定のために定期的に停止するのではなく、スムーズに動けるようにシステムの速度を向上させたいと考えている。これにより、RFusionを速いペースの製造現場や倉庫環境に導入できるようになる見込みだ。
産業での利用の可能性にとどまらず、このようなシステムは将来のスマートホームに組み込まれ、家庭内の様々な作業を支援することもできるとボロウシャキ氏は述べている。
「今日の複雑なサプライチェーンでは、衣料品やその他多くの消費財を含む物の識別に、毎年数十億個のRFIDタグが使われています。RFusionのアプローチは、自律型ロボットが混在する物の山を掘り起こし、RFIDタグに格納されたデータを使って仕分けできる道を示しています。これは、特に物がコンピュータービジョンシステムにとって似て見える場合に、一つひとつ個別に検査するよりもはるかに効率的です」と、本研究には関与していないワシントン大学の電気・コンピューター工学の准教授であり、CoMotion Presidential Innovation Fellowでもあるマシュー・S・レイノルズ氏は述べている。「RFusionのアプローチは、複雑なサプライチェーンで稼働するロボティクスにとって大きな前進です。そこでは、正しい物を迅速かつ正確に特定して『ピッキング』することが、注文を期限内に完了させ、要求の厳しい顧客を満足させるための鍵となります」
本研究は、米国国立科学財団、スローン研究フェローシップ、NTTデータ、凸版印刷、凸版フォームズ、アブドゥル・ラティフ・ジャミール水・食料システム研究所の支援を受けている。




