MITの研究者とカタール人工知能センターが、非常に高解像度の事故リスクマップを予測するディープラーニングモデルを開発しました。
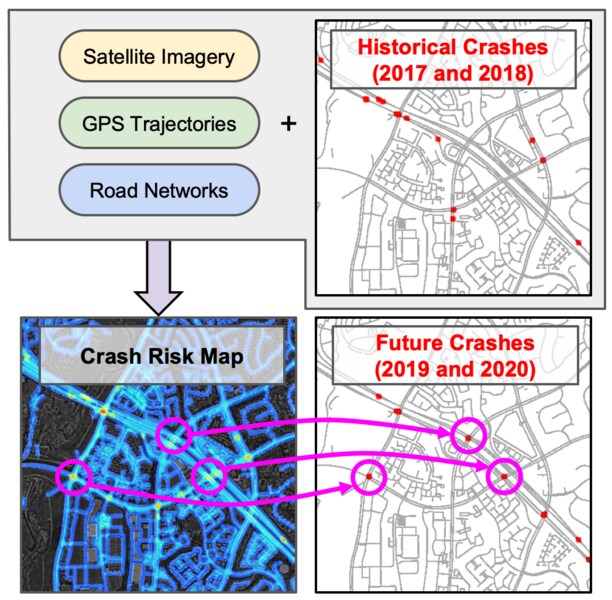
この技術は、過去の事故データ、道路地図、衛星画像、GPSを組み合わせて活用します。
モデルの作成にあたり、研究者たちは2017年と2018年の事故データを用い、2019年と2020年の事故予測における性能を検証しました。
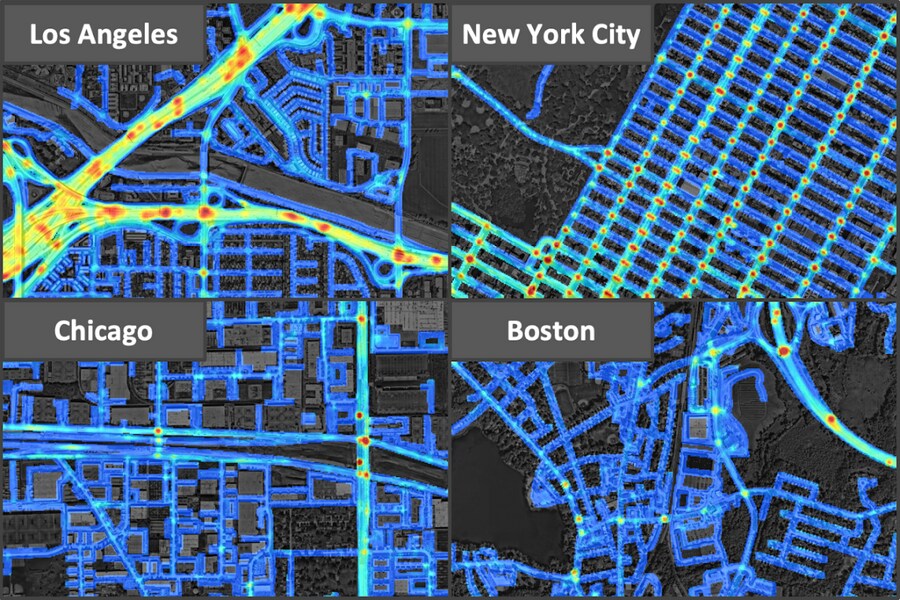
データセットは、ロサンゼルス、ニューヨーク市、シカゴ、ボストンの計7,500平方キロメートルを対象とし、事故密度が最も高かったのはロサンゼルスでした。
この情報を活用すれば、人々は自分が行う移動のリスクを減らすため、事前に対策を講じられます。
現代の世界は、コンクリートとアスファルトの層でつながった巨大な迷路であり、車で移動するという利便性を私たちにもたらしています。道路に関する技術は数多く進歩しました。地図アプリのおかげでGPSは脳を使う場面を減らし、カメラは高くつく可能性のある擦り傷やへこみを知らせ、電動自動運転車は燃料費を抑えます。しかし、安全対策はこうした進歩に追いついていません。私たちは今も、信号と互いへの信頼、そして身を囲む鉄の車体を頼りに、出発地から目的地まで無事に移動しています。
事故に伴う不確実性を先回りして捉えるため、MITコンピューター科学・人工知能研究所(CSAIL)とカタール人工知能センターの研究者たちはディープラーニングモデルを開発しました。このモデルは、非常に高解像度の事故リスクマップを予測します。過去の事故データ、道路地図、衛星画像、GPSの軌跡を組み合わせて学習させたリスクマップは、将来の一定期間に予想される事故件数を示し、リスクの高い地域を特定して今後の事故を予測します。
通常、この種のリスクマップは数百メートル程度の粗い解像度で作成されるため、道路がひとまとまりにぼやけ、重要な細部が見落とされます。これに対し、今回のマップは5×5メートルのグリッドで構成され、高解像度によって新たな情報が明らかになりました。たとえば、高速道路は近隣の住宅街の道路よりリスクが高く、高速道路に合流するランプや高速道路から出るランプは、ほかの道路よりさらにリスクが高いことが分かりました。
「あらゆる場所で将来の事故が起きる確率を左右する基礎的なリスク分布を捉えれば、過去のデータがなくても、より安全なルートを見つけたり、自動車保険会社が顧客の運転軌跡に応じた保険プランを提供できるようにしたり、都市計画担当者がより安全な道路を設計できるよう支援したり、さらには将来の事故を予測したりできます」と、MIT CSAILの博士課程学生で、新たな研究の筆頭著者であるSongtao He氏は述べます。論文で、この研究について報告しています。
自動車事故は発生頻度こそ低いものの、世界のGDPの約3%に相当する損失をもたらし、子どもと若年成人の死因の第1位です。事故が少ないため、これほど高解像度のマップを推定するのは困難です。この規模で見ると事故はまばらに起き、5×5メートルのグリッド内で事故が起きる年間平均確率は約1,000分の1で、同じ場所で繰り返し発生することもほとんどありません。これまでの事故リスク予測は主に「過去の実績」に基づいており、近くで以前に事故が起きていなければ、その地域は高リスクと見なされませんでした。
研究チームの手法は、重要なデータを捉えるため、より広範な情報を活用します。GPSの軌跡パターンから交通量、速度、進行方向に関する情報を得るとともに、衛星画像から車線数、路肩の有無、歩行者の多さといった道路構造を把握し、高リスク地点を特定します。そのため、事故の記録がない地域でも、交通パターンと道路網の形状だけに基づいて高リスクと判定できます。
モデルの評価では、研究者たちは2017年と2018年の事故データを用い、2019年と2020年の事故予測における性能を検証しました。事故の記録がなかったにもかかわらず、多くの場所が高リスクと判定され、その後の年に実際に事故が発生しました。
「一見無関係な複数のデータソースから手掛かりを組み合わせることで、私たちのモデルはある都市から別の都市へ一般化できます。未知の地域の事故マップも予測できるため、汎用人工知能に向けた一歩です」と、カタール計算研究所(QCRI)の主任研究者で論文の著者でもあるAmin Sadeghi氏は述べます。「過去の事故データがない場合でも、このモデルで有用な事故マップを推定できます。仮想シナリオを比較することで、都市計画や政策立案に役立てられる可能性があります。」
データセットは、ロサンゼルス、ニューヨーク市、シカゴ、ボストンの計7,500平方キロメートルを対象としていました。4都市のうち、事故密度が最も高かったロサンゼルスが最も危険で、次いでニューヨーク市、シカゴ、ボストンの順でした。
「リスクマップを使ってリスクが高い可能性のある道路区間を特定できれば、人々は事前に対策を講じ、自分が行う移動のリスクを減らせます。WazeやAppleマップなどのアプリには事故情報を表示する機能がありますが、私たちは事故が起きる前に先手を打とうとしています」とHe氏は述べます。
He氏とSadeghi氏は、QCRIの研究ディレクターであるSanjay Chawla氏、およびMITで電気工学とコンピューター科学を教えるMohammad Alizadeh氏、Hari Balakrishnan氏、Sam Madden氏とともに論文を執筆しました。論文は2021年の国際コンピュータービジョン会議で発表される予定です。




