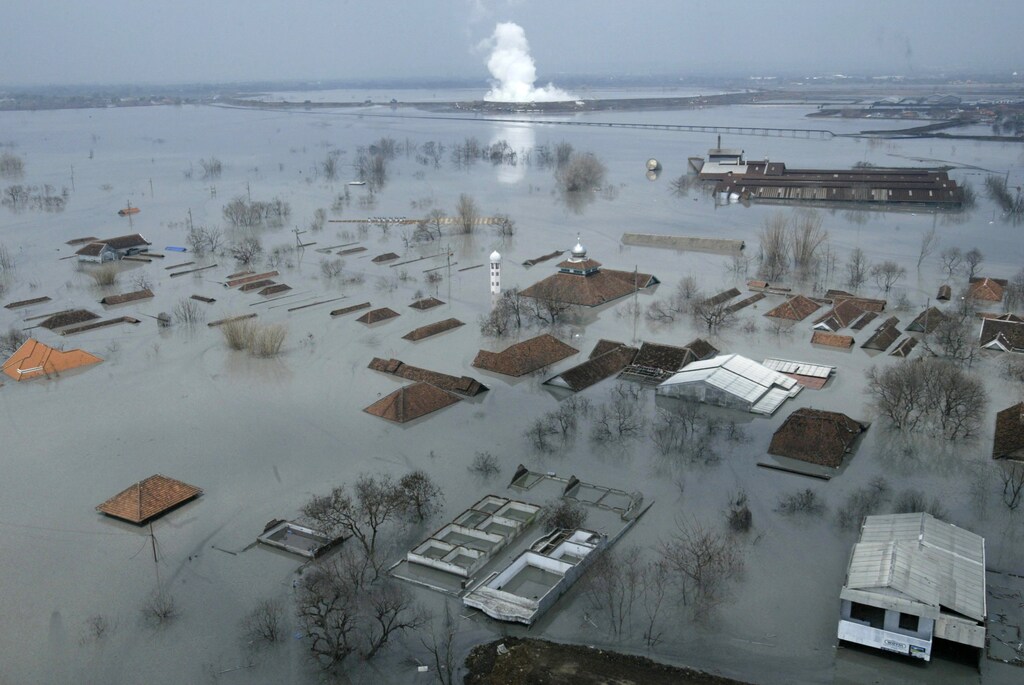
ハリケーンや急激な洪水、その他の災害時に、救急隊員を現場へ送り込むことは極めて危険を伴う場合があります。
ある研究チームは、自律型ドローンが支援を必要とする人々を特定し、救助隊に通知するためにどのように役立つかを検討してきました。
多くの救助隊員はすでにドローンを利用していますが、ほとんどの機体は、無人航空機をリモコンで操縦する個別のパイロットを必要とするため、プロセスが遅くなっています。
自律型ドローンは地形を走査し、選択された地域を調査し、人間を検出し、約5分の1秒でGPSデータを収集することができます。
ハリケーン、急激な洪水、その他の災害時には、人々が切実に助けを必要としている場合でも、救急隊員を現場へ送り込むことは極めて危険を伴う場合があります。
救助隊員は一部のケースですでにドローンを利用していますが、ほとんどの機体は、無人航空機をリモコンで操縦する個別のパイロットを必要とします。このため、救助隊が被災地域全体を確認するスピードには限界があり、被災者への支援が遅れる可能性もあります。
自律型ドローンは、支援を必要とする人々を特定し救助隊に通知できれば、より広い範囲を、より速く確認することが可能になるかもしれません。
私のチームと私は、デイトン大学ビジョン・ラボにおいて、瓦礫に閉じ込められた可能性のある人々を発見するため、将来こうした自律型システムの設計に取り組んでいます。当社のマルチセンサー技術は、人間の救助隊員の行動を模倣し、広い範囲を深く調べ、特定の領域を素早く選び出して詳しく調査し、誰かの救助が必要かどうかを判断します。
当チームが使用するディープラーニング技術は、ドローンに搭載された2次元および3次元センサーで取得した画像を処理する際に、人間の脳の構造と働きを模倣します。大量のデータを同時に処理し、リアルタイムで判断を下すことができます。
混沌とした場面で対象物を探す
被災地は、倒木、倒壊した建物、損壊した道路などの混乱状態にあることが多く、救助を必要とする被災者を発見することが非常に困難になる場合があります。光パルスを用いる3次元ライダーセンサー技術は、張り出した木々の陰に隠れた対象物を検出することができます。
当研究チームは、ドローンに搭載されたコンピューター上で動作し得る人工ニューラルネットワークシステムを開発しました。このシステムは、人間の視覚の働きの一部を模倣したものです。ドローンのセンサーが取得した画像を解析し、注目すべき発見事項を人間の監督者に伝えます。
まず、システムは画像を処理して鮮明さを高めます。人間が焦点を合わせるために目を細めるように、この技術は場面の暗い領域を詳細に推定し、画像を計算によって明るくします。
雨の環境では、人間の脳は鮮明に見るための見事な戦略を用います。雨粒が落ちる中で、場面の中で変化しない部分に注目することで、人々は雨にもかかわらず比較的よく見ることができます。当社の技術も同じ戦略を用い、一連の画像の中で各地点の内容を継続的に調査し、明確な情報をその地点の対象物について得ています。
対象物の確認
救助隊員が被災地で閉じ込められた人々を捜索する際、見る側の頭の中では、3次元の映像を想像することで、その場面に人がどのように映るかを思い描きます。そのため、そのような姿勢の人を以前に見たことがなくても、閉じ込められた人の存在を検出できるはずです。
当社はこの戦略を、人間の3次元モデルを計算し、その形状をあらゆる方向に回転させることで実装しています。自律型マシンが、人間の救助隊員とまったく同じように行動するよう訓練しています。これにより、うつ伏せや胎児のように丸くなった姿勢など、さまざまな体勢の人を、異なる視点や、照明・天候の変化する状況においても特定することが可能になります。
このシステムは、瓦礫の下から突き出た脚、遠くで振られる手、木片の山の上に現れる頭部を検出して位置を特定するように訓練することもできます。また、人や動物を、木、低木、車両と区別することも可能です。
各要素を組み合わせる
システムは、地形を最初に走査する際、上空の監視員の手法を模倣し、対象物や、さらに精査する価値のある領域を地上で探した上で、より詳しく調べます。例えば、地上のトラックを探している航空機のパイロットは、トラックがそのような場所にある可能性は低いため、通常、湖、池、農地、遊び場にはあまり注意を払いません。自律型技術も同じ戦略を用い、捜索範囲を場面の中で最も重要な領域に絞り込みます。
次にシステムは、選択された各領域を調査し、そこにある対象物の形状、構造、質感に関する情報を取得します。人間または人体の一部と一致する特徴の組み合わせを検出すると、その地点にフラグを立て、GPSデータを収集し、人物が他の対象物からどれくらい離れているかを感知して、正確な位置を特定します。
このプロセス全体には、約5分の1秒かかります。
これは、将来、より迅速な捜索救助活動がどのようなものになり得るかを示すものです。次のステップは、この技術を緊急対応に展開できる統合システムへと発展させることです。
当社は以前、米国陸軍医学研究・装備コマンドと協力し、戦場で救助を必要とする負傷者を発見する技術に取り組みました。また、この技術を、パイプラインを損傷させる可能性のある重機の監視を行う電力会社向けに適用してきました。これらは、被災地の対応要員、企業、さらには農家までもが、人間と同じように見ることができる技術、特に人間が容易に到達できない場所で、その恩恵を受けられるほんの一例にすぎません。




