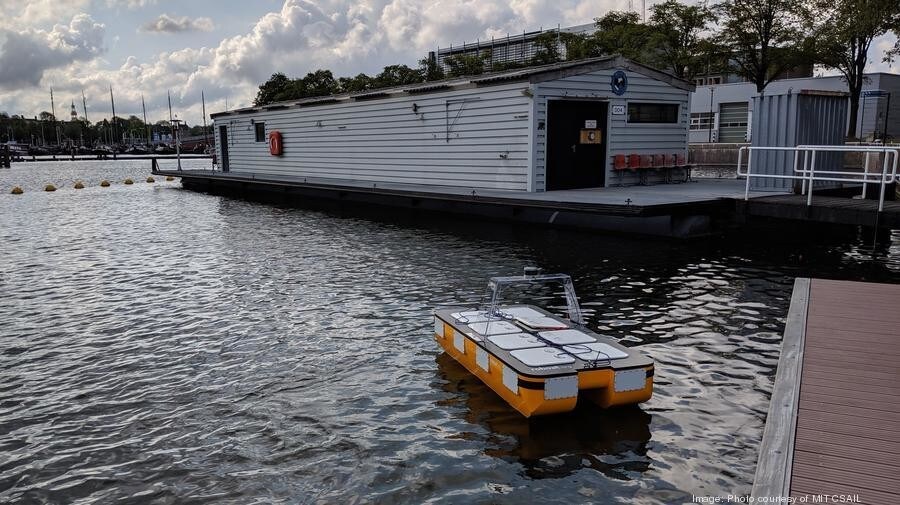
MITのエンジニアたちが、世界初の自律航行ボートを開発しています。
このロボット船団は、アムステルダム市に導入される予定です。
Roboat IIは、自動運転車で使われるものと似たアルゴリズムを用いて自律航行しますが、今回は水上向けに適応されています。
この船は、建造中のより小型の配送用ボートの上位機種です。
より速く、より安全で、より洗練された自動運転車を開発する熱気は、車椅子、スクーター、さらにはゴルフカートにまで広がっています。最近では、陸から海への動きが見られ、海洋の自律化は都市の運河を変え、水路を通じて商品やサービスの配送やごみの回収を行える可能性を秘めています。
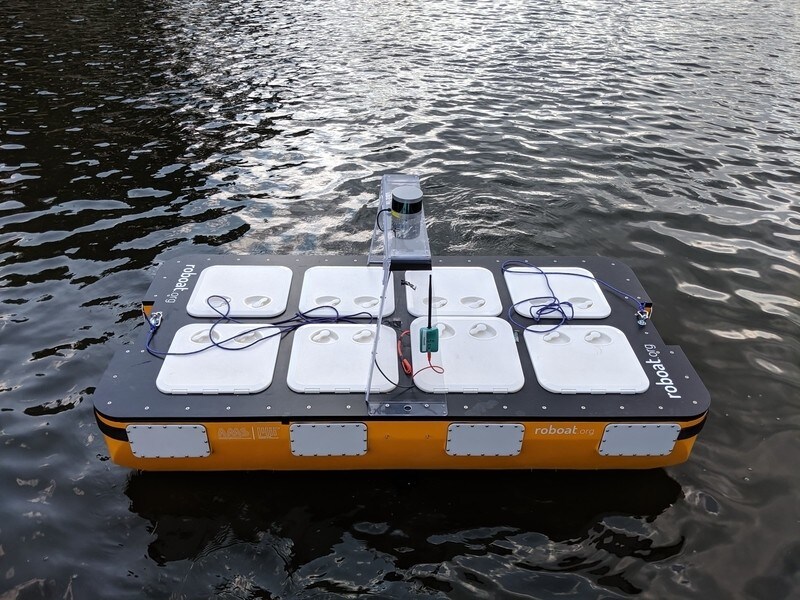
MITのコンピュータサイエンス・人工知能研究所(CSAIL)とSenseable City Labによる5年間のプロジェクトの更新として、研究者たちはオランダ・アムステルダム市のために世界初の自律航行ボート群を開発してきました。そして最近、このグループに新たな大型船「Roboat II」を加えました。全長は2メートルで、「新型コロナに配慮した」約6フィートにあたり、この新型ロボットボートは乗客を運ぶことができます。
併せてアムステルダム先進大都市ソリューション研究所と共同で、チームはボート同士の通信と協調を更新するためのナビゲーションおよび制御アルゴリズムも開発しました。
「Roboat IIは、自動運転車で使われるものと似たアルゴリズムを用いて自律航行しますが、今回は水上向けに適応されています」と、Roboatに関する新論文の上級著者であり、CSAILの所長でもあるMITのダニエラ・ラス教授は述べています。「私たちは、人や商品を運び、他のRoboatと接続して水上活動を可能にする自律プラットフォームを幅広く形成できる、Roboatの船団を開発しています。」
自動運転ボートは何年も前から小さな物品を運搬できていましたが、船の現在のサイズのため、人間の乗客を加えることは多少非現実的に感じられていました。Roboat IIは、増え続けている研究の中の「半分の縮尺」のボートであり、以前に開発された1メートルの長さの4分の1縮尺のRoboatに加わるものです。3番目のモデルは、アムステルダムで建造中で「実物大」とみなされており、全長4メートルで、4人から6人の乗客を運ぶことを目指しています。
強力なアルゴリズムの助けを借りて、Roboat IIは3時間にわたってアムステルダムの運河を自律航行しデータを収集し、誤差わずか0.17メートル(7インチ未満)で出発地点に戻りました。
「正確なマッピング、堅牢な制御、人の輸送が可能な自律ボートシステムの開発は、実物大のRoboatにこのシステムを実装するための重要な一歩です」と、Roboat IIに関する新論文の筆頭著者である上級ポスドクのWei Wang氏は述べています。「私たちはまた、他のボートにも実装して自律化させることができることを期待しています。」
Wang氏は、次の研究者らとともに論文を執筆しました: MIT Senseable City Labのポスドク Tixiao Shan氏、研究員 Pietro Leoni氏、ポスドク David Fernandez-Gutierrez氏、研究員 Drew Meyers氏、そしてMITの教授 Carlo Ratti氏およびDaniela Rus氏。本研究は、オランダのアムステルダム先進大都市ソリューション研究所からの助成金により支援されました。Roboat IIに関する論文は、国際知能ロボット・システム会議でオンライン発表される予定です。
ボート同士の通信を調整するため、同じくWang氏が率いるMIT CSAILおよびSenseable City Labの別のチームが、ロボットの協調のための新たな制御戦略を考案しました。
接続された複数ユニットの列車へと自己組織化すること(子ども向けの列車セットへの遠いオマージュ)を目指し、「集団輸送」は、さまざまなタスクを達成するために異なるアプローチをとります。このシステムは分散型コントローラを使用します。これは、センサー、コントローラー、および関連するコンピュータのシステム全体に分散配置された集合体です。加えて、アリのコロニーが通信なしで食料を運ぶ方法に着想を得た戦略を用います。具体的には、接続されたロボット同士の直接の通信はなく、目的地を知っているのは一台のリーダーだけです。リーダーが目的地への移動を開始すると、他のロボットはリーダーの意図を推定し、それに合わせて動きを整えることができます。
「これまでの協調アルゴリズムが、水上の動的システムを考慮することはほとんどありませんでした」と、Senseable City Labの所長であるRatti氏は述べています。「水上の乗り物のチームを用いた協調輸送は、航空機や地上の乗り物では直面しない独自の課題を伴います。例えば、乗り物の慣性と積載量がより重要な要因となり、システムの制御を難しくします。私たちの研究は水上の乗り物の協調制御を検証し、そのアルゴリズムの有効性を確認するものです。」
チームは、制御手法を2つのシナリオで検証しました。一つは3台のロボットを直列に接続したもの、もう一つは3台のロボットを並列に接続したものです。その結果、協調グループは両方の構成で様々な軌道と向きを追跡でき、フォロワーの力の大きさがグループに好影響を与えていることが示されました。これは、フォロワーのロボットがリーダーを助けていたことを示しています。
Wang氏は、スタンフォード大学の博士課程学生 Zijian Wang氏、MITのポスドク Luis Mateos氏、MITの研究員 Kuan Wei Huang氏、スタンフォード大学助教授 Mac Schwager氏、Ratti氏、およびRus氏とともに、集団輸送に関する論文を執筆しました。
Roboat II
2016年、MITの研究者たちは試験を行い、運河の「事前にプログラムされた経路に沿って前後および横方向に」移動できるプロトタイプを開発しました。3年後、チームのロボットは、自律的に切り離しと再結合を行うことで、さまざまな構成に「形状を変える」よう更新されました。
現在、Roboat IIは、最新の研究に支えられ、輸送タスクを探求するために規模を拡大しています。これには、自己位置推定と地図作成の同時実行(SLAM)のための新しいアルゴリズム、非線形モデル予測制御と呼ばれるモデルベースの最適制御装置、そして移動ホライズン推定と呼ばれる最適化ベースの状態推定器が含まれます。
仕組みは次のとおりです。特定の位置にいる利用者から乗客の乗車タスクが必要になると、システムのコーディネーターは、乗客に最も近い空いているボートにタスクを割り当てます。Roboat IIが乗客を乗せると、現在の交通状況に基づいて、目的地までの実行可能な経路を作成します。
次に、50キログラムを超える重量のRoboat IIは、SLAMアルゴリズムを実行し、ライダーおよびGPSセンサー、さらに位置、姿勢、速度を把握するための慣性計測装置を利用して、自己位置の特定を開始します。その後、コントローラーがプランナーからの基準軌道を追跡し、検出された障害物を回避して潜在的な衝突を防ぐために経路を更新します。
チームによると、制御アルゴリズムの改良により、前回の更新以来、障害物がそれほど巨大な氷山のようには感じられなくなったとのことです。SLAMアルゴリズムはRoboatにより高い位置推定精度をもたらし、以前のバージョンにはなかった、航行中のオンラインマッピングを可能にします。
Roboatのサイズを大きくしたことで、実験を行うためのより広い場所も必要になりました。実験はMITのプールで始まり、その後、マサチューセッツ州のボストンとケンブリッジを横切るチャールズ川へと移されました。
混雑した都市の道路を走行すると、ドライバーは迷路に閉じ込められたように感じることがありますが、運河ではこれがほぼ回避されます。とはいえ、水路では依然として困難な状況が生じる可能性があります。そのため、チームはより効率的な計画アルゴリズムの開発に取り組んでおり、能動的な物体検出と識別を適用して、Roboatの環境理解を向上させることで、船がより複雑な状況に対応できるようにしています。チームは、より波の荒い水域での追跡性能をさらに高めるために、海流や波などの外乱を推定する計画です。
「これらの予想される進展はすべて、実物大Roboatの最初のプロトタイプに組み込まれ、アムステルダム市の運河で試験される予定です」とRus氏は述べています。
集団輸送
人間の直感的な能力を機械で実現することは、この分野の誕生以来、物を拾うといった単純な命令から、集団での組織化の微妙な点に至るまで、一貫して目指されてきたことです。
このプロジェクトの主要な目標の一つは、前述のごみの回収、物品の配送、運河での人の輸送といったタスクを達成するための自己組織化を可能にすることですが、水上でこの動きを制御することは困難な課題となってきました。ロボット工学における通信は不安定であったり遅延が生じたりすることが多く、ロボット同士の協調を悪化させる可能性があります。

この集団輸送のための多くの制御アルゴリズムは、直接の通信、グループ内の相対位置、およびタスクの目的地を必要としますが、チームの新しいアルゴリズムでは、一台のロボットが 目標の軌道と向きを把握しているだけで済みます。
通常、各ロボット上で動作する分散型コントローラーは、接続された構造の速度情報(構造の中心の速度で表される)を必要としますが、これには各ロボットが構造の中心に対する相対位置を把握している必要があります。チームのアルゴリズムでは相対位置は不要で、各ロボットは構造の中心の速度の代わりに、自身の局所的な速度を単純に用いています。
リーダーが目的地への移動を開始すると、他のロボットはリーダーの意図を推定し、動きを整えることができます。リーダーはまた、入力を調整することで残りのロボットを操縦でき、どの2台のロボット間でも通信は不要です。
今後、チームは機械学習を用いて、ロボットの主要なパラメータをオンラインで推定することを計画しています。また、ボートに物が置かれた際に構造の動的な変化を可能にする適応型コントローラーの探求も目指しています。最終的には、ボートは海流や波などの大きな外乱が存在する屋外の水域環境にも拡張される予定です。




