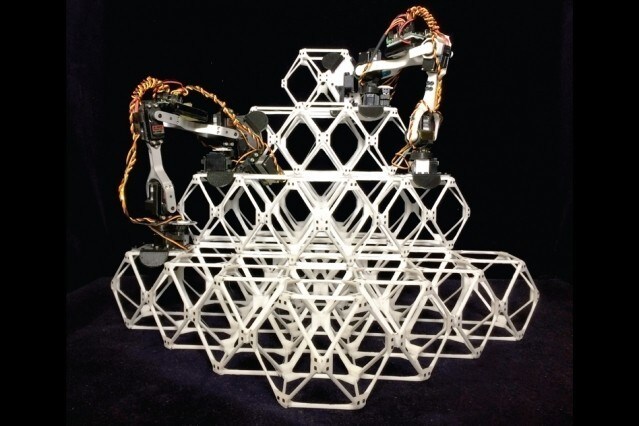
今日の商用航空機は、通常、複数の場所で部品ごとに製造されています。主翼は一つの工場で、胴体部分は別の工場で、尾翼部品は別の場所で作られ、その後、大型貨物機で中央の工場へ運ばれ、最終組み立てが行われます。
しかし、最終組み立てこそが唯一の組み立てであったとしたらどうでしょうか。機体全体が、同一の小さな部品を大量に集めて作られ、それらすべてが小型ロボットの大軍によって組み立てられるとしたらどうなるでしょうか。
この構想は、MITのCenter for Bits and Atoms(CBA)でNeil Gershenfeld教授の指導を受けている大学院生Benjamin Jenettが、博士論文の研究として追求してきたものです。現在、そのようなロボットのプロトタイプが小規模な構造物を組み立てられる段階に達しており、さらには、チームとして協働してより大きな構造物を組み上げることもできるようになっています。
今回の研究成果は、IEEE Robotics and Automation Lettersの10月号に掲載されました。論文の著者は、Jenett、Gershenfeld、同じく大学院生のAmira Abdel-Rahman、そしてCBAの卒業生で、現在はNASAエイムズ研究センターに所属するKenneth Cheung(SM ’07、PhD ’12)です。Cheungは、ロボットによる組み立てで建設可能な月面基地を設計するARMADASプロジェクトを率いています。
「この論文は素晴らしい成果です」と、本研究には関わっていないヒューストン大学電気・コンピュータ工学科准教授のAaron Beckerは述べています。「最先端の機械設計と、目を見張るような実証実験、新しいロボットハードウェア、そして10万要素を超えるシミュレーション・スイートを組み合わせています」と彼は語ります。
「この研究の核心は、『相対ロボット(relative robots)』と私たちが呼ぶ新しい種類のロボティクスにあります」とGershenfeldは述べています。彼によれば、これまでロボティクスには大きく二つの分類がありました。一つは、工場での組み立てなど特定の用途向けに慎重に最適化された、高価なカスタム部品で作られたロボットです。もう一つは、性能は大幅に低いものの、安価で大量生産されたモジュールで作られたロボットです。しかし、新しいロボットはこの両方に代わる選択肢となります。前者よりもはるかに単純でありながら、後者よりもはるかに高い能力を持ち、飛行機から橋、建物全体に至るまで、大規模システムの製造を革新する可能性を秘めています。
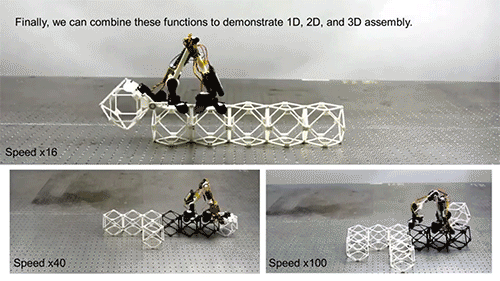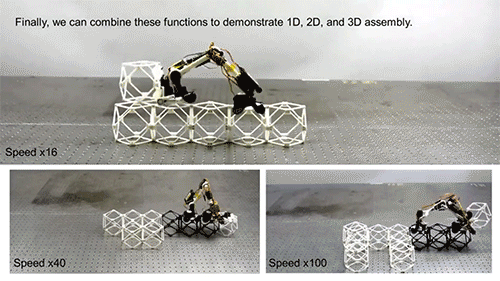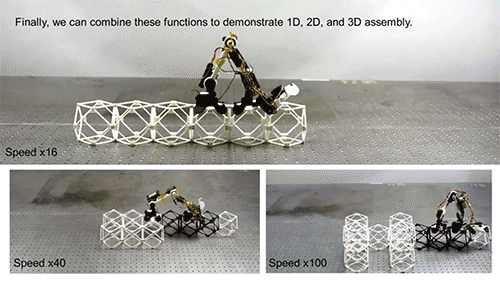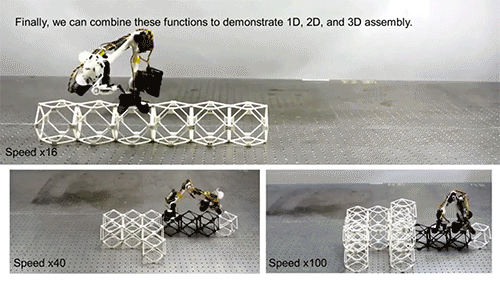
Gershenfeldによれば、最大の違いはロボット装置と、それが扱い操作する材料との関係にあります。こうした新しい種類のロボットでは、「ロボットを構造物から切り離すことはできません。両者はシステムとして協働するのです」と彼は述べています。例えば、ほとんどの移動ロボットは自らの位置を把握するために高精度なナビゲーション・システムを必要としますが、新しい組み立てロボットは、現在作業している「ボクセル」と呼ばれる小さなサブユニットに対して自分がどこにいるかを把握するだけで済みます。ロボットが次のボクセルに一歩踏み出すたびに、そのとき立っている特定の部品との相対位置に基づいて、自らの位置感覚を再調整します。
その根底にある構想は、最も複雑な画像も画面上のピクセル配列によって再現できるのと同様に、ほぼあらゆる物理的物体を、より小さな三次元の部品、すなわちボクセルの配列として再現できるというものです。これらのボクセルは、それ自体が単純なストラット(支柱)とノード(結節点)から構成されることもあります。研究チームは、こうした単純な部品を配置することで荷重を効率的に分散できることを示しました。部品の大部分は空間で構成されているため、構造物全体の重量を最小限に抑えられます。各ユニットは、単純な組み立て装置によって拾い上げられ、隣接する位置に配置された後、各ボクセルに組み込まれたラッチ機構によって締結されます。
ロボット自体は、中央で折れ曲がる二本の長いセグメントを持つ小さなアームに似ており、両端には、ボクセル構造物を掴むための装置が付いています。この単純な装置は、尺取り虫のように移動します。V字型の本体を繰り返し開閉することで、一つのボクセルから次のボクセルへと移動し、列に沿って前進していきます。Jenettは、この小さなロボットを「BILL-E」と名付けました。これは映画の登場ロボット「WALL-E」にちなんでおり、「Bipedal Isotropic Lattice Locomoting Explorer(二足型等方格子移動探査機)」の略です。
Jenettは、概念実証の設計として、組み立て装置のいくつかのバージョンを製作してきました。それに加えて、隣接するユニットに容易に取り付けたり取り外したりできるラッチ機構を備えた、対応するボクセル設計も製作しています。彼はこれらのプロトタイプを用いて、ブロックを直線状、二次元状、三次元状の構造物へと組み立てる様子を実証してきました。「私たちは精度をロボットに持たせているのではありません。精度は構造物から生まれるのです」と、構造物が徐々に形を成していく中で、Jenettは述べています。「それがほかのすべてのロボットとは異なる点です。次の一歩がどこにあるかさえ分かればよいのです」。
部品を組み立てる作業の中で、小型ロボットはそれぞれ、構造物の上で自らの歩数を数えることができると、CBAの所長であるGershenfeldは述べています。ナビゲーションと合わせて、この機能によりロボットは各ステップでエラーを修正でき、一般的なロボットシステムの複雑さの大部分を取り除けるといいます。「ロボットには通常の制御システムの大半がありませんが、一歩も踏み外さなければ、自分がどこにいるかを把握できるのです」。実用的な組み立て用途では、Abdel-Rahmanが開発した制御ソフトウェアのおかげで、このようなユニットの群れが協働して工程を加速させ、ロボット同士が作業を調整して互いに邪魔をしないようにできます。
同一のサブユニットを用いて、単純なロボットシステムで大型構造物を組み立てるこの手法は、子どもがLEGOブロックで大きな城を組み立てるのによく似ています。この手法は、すでに複数の有力な潜在的利用者の関心を集めています。その中には、NASA、本研究におけるMITの共同研究者、そして本研究の資金提供にも協力した欧州の航空宇宙企業Airbus SEが含まれます。
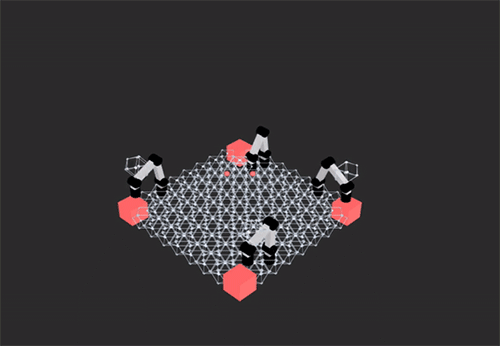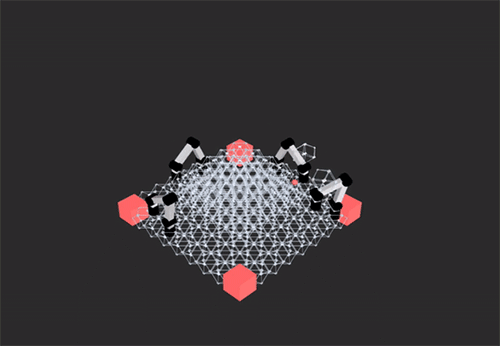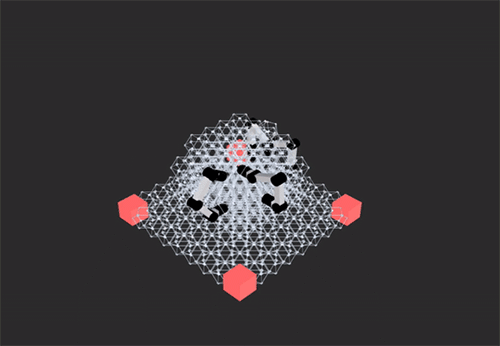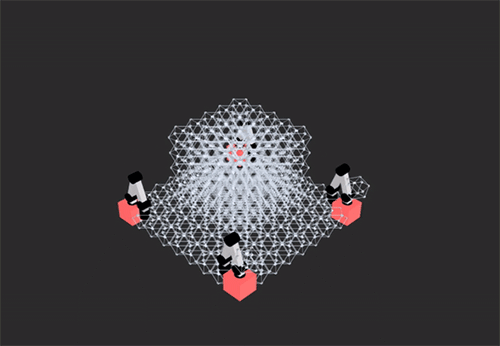
このような組み立て方式の利点の一つは、修理や保守を、当初の組み立てと同じ種類のロボット工程で容易に行える点です。損傷した部分は構造物から取り外し、新しいものと交換できるため、元の構造物と同じように堅牢な構造を維持できます。「組み立てるのと同じくらい、分解することも重要です」とGershenfeldは述べ、この工程は時間の経過とともにシステムに改良や改善を加える際にも活用できるとしています。
「宇宙ステーションや月面居住施設では、これらのロボットが構造物上で生活し、継続的に保守・修理を行うことになるでしょう」とJenettは述べています。
最終的には、こうしたシステムを用いて建物全体を建設できる可能性があります。特に、宇宙空間や月、火星といった過酷な環境においては有効だとGershenfeldは述べています。これにより、大型の組み立て済み構造物を地球から丸ごと輸送する必要がなくなる可能性があります。その代わりに、大量の小さなサブユニットを送るか、現地の材料からそれらのサブユニットを形成し、最終的な設置地点でそのサブユニットを生産できるシステムを用いることも可能になるかもしれません。「ジャンボジェットを造れるなら、建物も造れます」とGershenfeldは述べています。
ドイツのブラウンシュヴァイク工科大学でオペレーティング・システム・コンピュータネットワーク研究所の所長を務めるSandor Feketeは、本研究には関わっていませんが、「[これらのような]超軽量のデジタル材料は、航空宇宙分野において極めて重要な、効率的で複雑な大規模構造物の建設に向けて、驚くべき展望を開きます」と述べています。
しかし、こうしたシステムを組み立てることは課題であるとFeketeは述べています。彼は、制御システムのさらなる開発に向けて研究チームに加わる予定です。「ここで、小型で単純なロボットの活用が次のブレークスルーをもたらすことが期待されます。ロボットは疲れたり飽きたりすることがなく、この重要な作業を成し遂げるには、多数の小型ロボットを使うことが唯一の方法のように思えます。Ben Jenettと共同研究者によるこの極めて独創的で巧妙な研究は、動的に調整可能な航空機の主翼、巨大な太陽帆、さらには再構成可能な宇宙居住施設の建設に向けて、大きな飛躍をもたらすものです」。
この過程でGershenfeldは、「私たちは、材料とロボットが融合した新しいハイブリッド・システムの分野を切り拓きつつあると感じています」と述べています。




