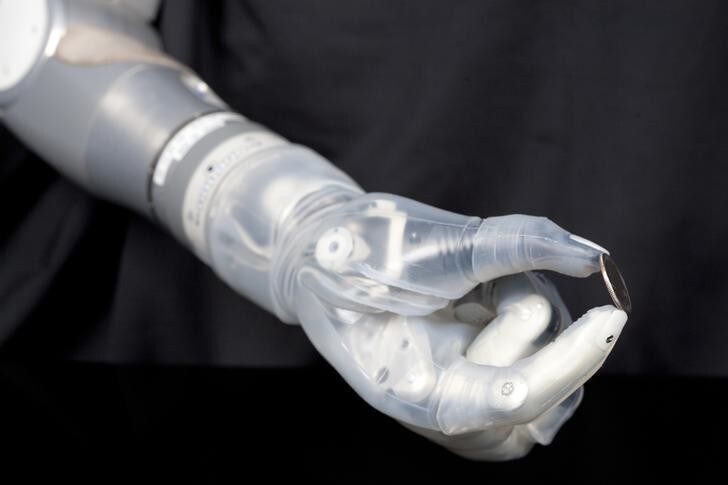
神経科学者らは、脳に埋め込んだ電極を通じて、切断者がロボットアームを操作する方法を習得できることを示した。
この研究では、切断された肢と、残された健常な肢の制御に使われる脳の両側で生じる変化も詳しく調べている。結果からは、切断後数年が経過していても、脳の両領域が新たな結合を形成し、装置の操作方法を学習できることが示された。
「この研究の新しい点は、長期にわたって切断状態にある人でも、ロボット義肢の操作を習得できると分かったことです」と、シカゴ大学の生物学・解剖学教授で、研究論文の筆頭著者であるニコ・ハツォプロスは語る。
「長期間にわたる使用による脳の可塑性や、装置の操作を学ぶにつれてネットワークの結合性に何が起きたのかが分かったことも興味深い点でした。」
これまでの実験では、脳・機械インターフェースを通じて、麻痺のある人がロボット義肢を動かせることが示されている。今回の研究は、切断者にもこうした装置が実用可能かどうかを検証した初期の研究の一つだ。
研究者らは、若年時に負傷し、救命のためにそれぞれ4年、9年、10年前に腕を切断した3頭のアカゲザルを対象に研究した。研究のために肢を切断したわけではない。
2頭では、切断肢と反対側、すなわち対側の脳に電極アレイを埋め込んだ。ここは、かつて切断肢を制御していた側だ。3頭目では、切断肢と同じ側、すなわち同側の脳に電極を埋め込んだ。ここは、健常な肢を今も制御している側だ。
研究者らは、サルにジュースをたっぷり与えながら、思考だけでロボットアームを動かしてボールをつかむ訓練をした。科学者らは電極を設置した場所のニューロンの活動を記録し、統計モデルを使って、実験前、訓練中、そしてサルが課題を習得した後に、ニューロン同士がどのようにつながっているかを算出した。
対側、つまり切断された腕を制御していた側では、訓練前のニューロン間の結合はまばらだった。おそらく、その機能に長い間使われていなかったためだ。しかし訓練が進むにつれ、手を伸ばす動作と物をつかむ動作の両方に使われる領域で、結合はより強固かつ密になった。
同側、つまりサルの健常な腕を制御していた側では、実験開始時から結合が密だった。しかし訓練が進むにつれ、興味深い変化が見られた。まず結合が刈り込まれ、ネットワークが縮小した後、新たな密なネットワークとして再構築された。
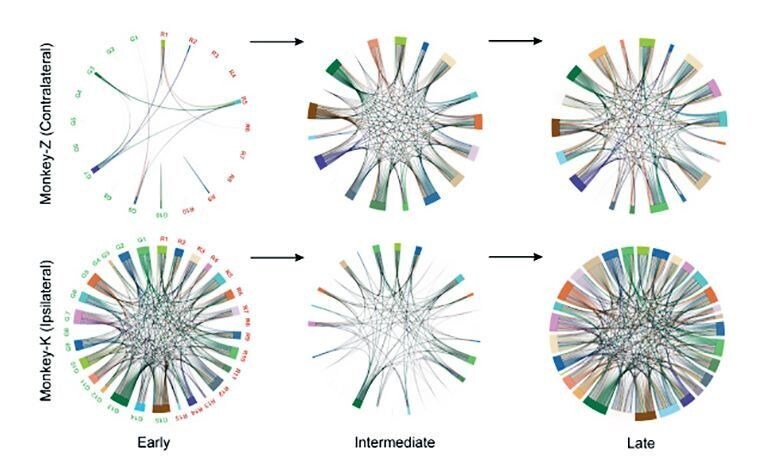
「動物が新しい課題を学ぼうとする過程で結合が失われたということです。すでに別の行動を制御するネットワークが存在しているためです」と、研究を主導した博士研究員のカルティケヤン・バラスブラマニアンは語る。「しかし数日後には、新しいネットワークとして再構築され、健常な肢と神経義肢の両方を制御できるようになりました。」
今後、研究チームは他のグループの研究と組み合わせ、神経義肢に触覚や固有受容感覚に関する感覚フィードバックを備える取り組みを続ける計画だ。固有受容感覚とは、肢が空間のどこにあるかを感じ取る感覚を指す。
「脳・機械インターフェースを通じて、人が肢を動かすと同時に自然な感覚も得られる、本当に応答性の高い神経義肢を実現する道が開けます」とハツォプロスは語る。




