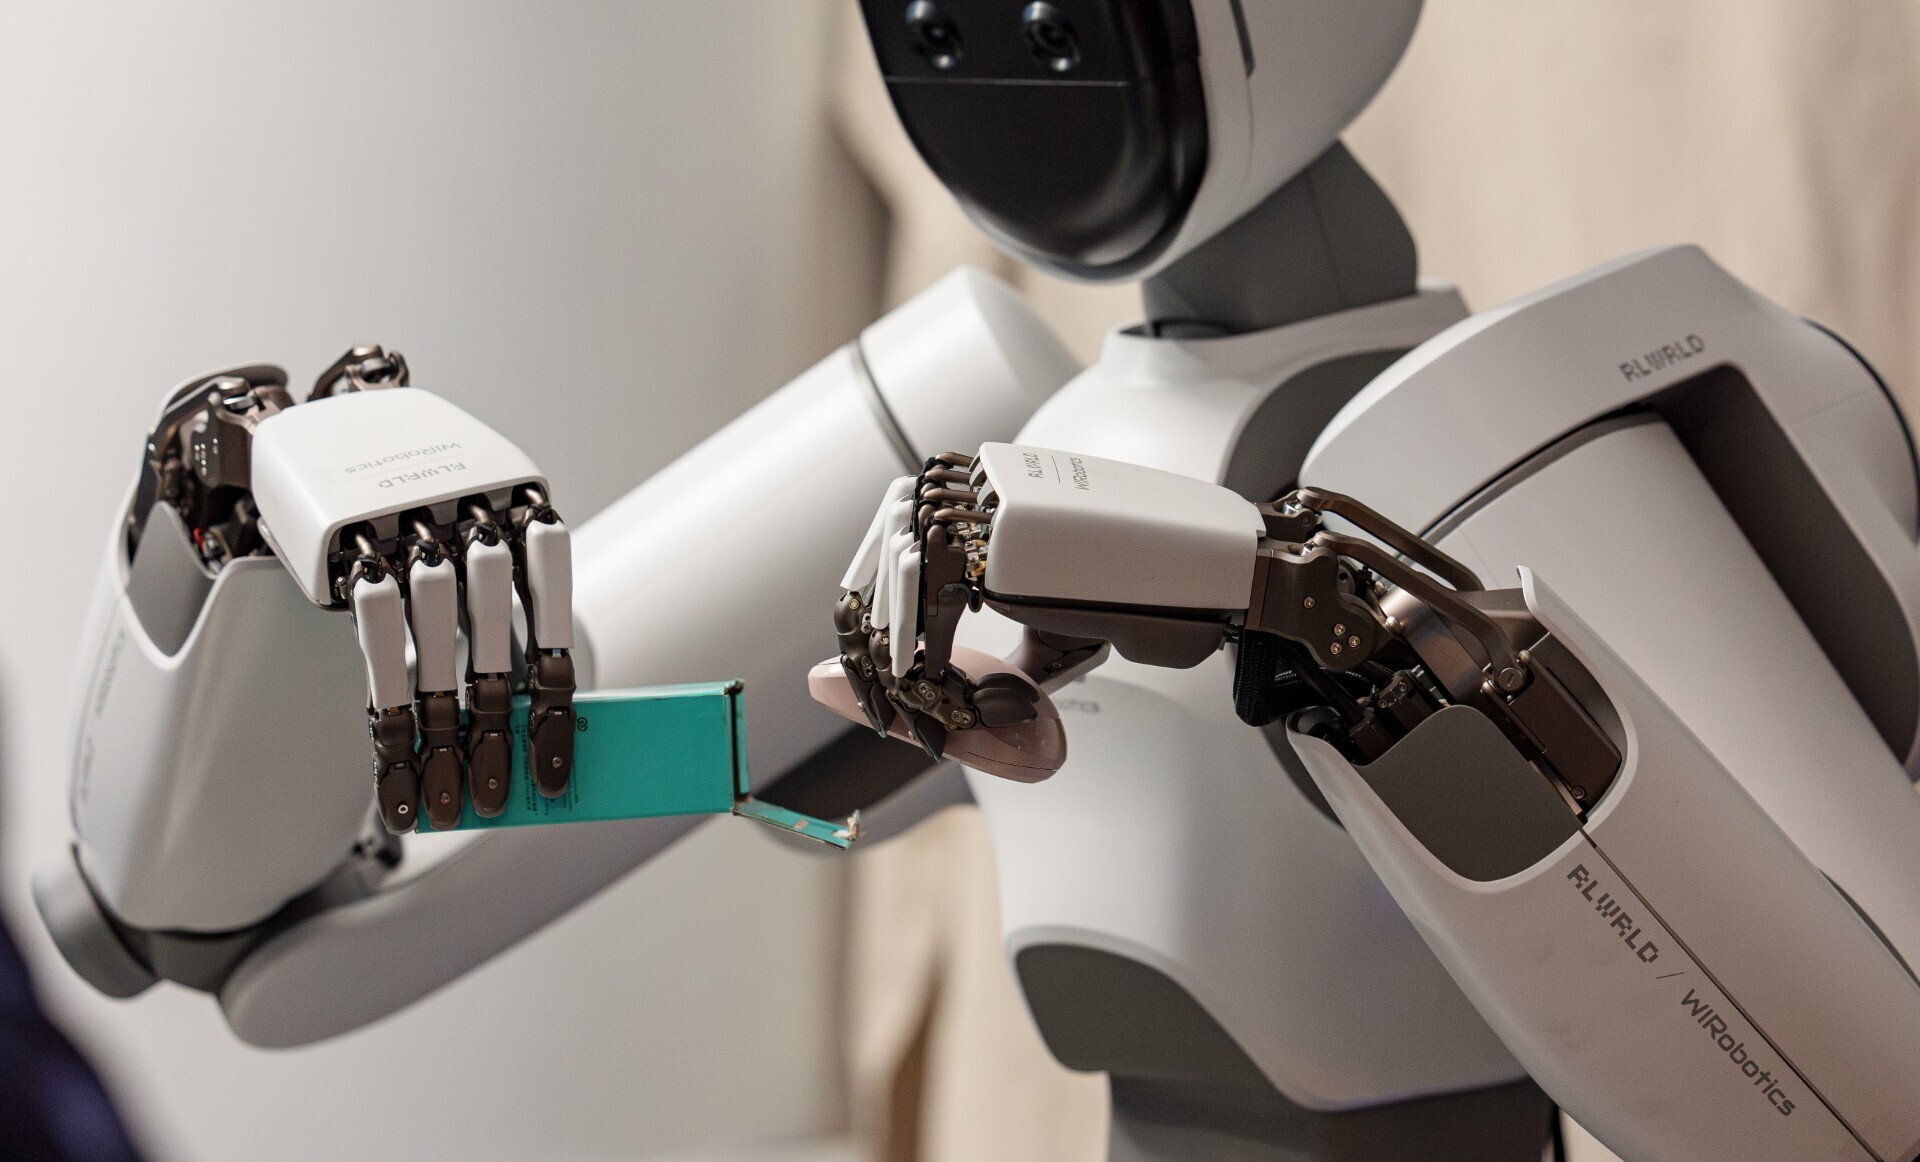
世界的な労働力不足を背景にヒューマノイドロボットが急増しているが、手先の器用さが不十分なことが依然として最大の技術的ボトルネックだ。
DexBenchは、さまざまな産業環境における実世界のロボット操作スキルを測定する標準化された枠組みを提供する。
有望なアイデアを拡大可能なインパクトへとつなげることは、世界経済フォーラムのニュー・チャンピオン年次総会(サマーダボスとも呼ばれる)が6月23日から25日まで中国で開催されるにあたり、主要な焦点となっている。
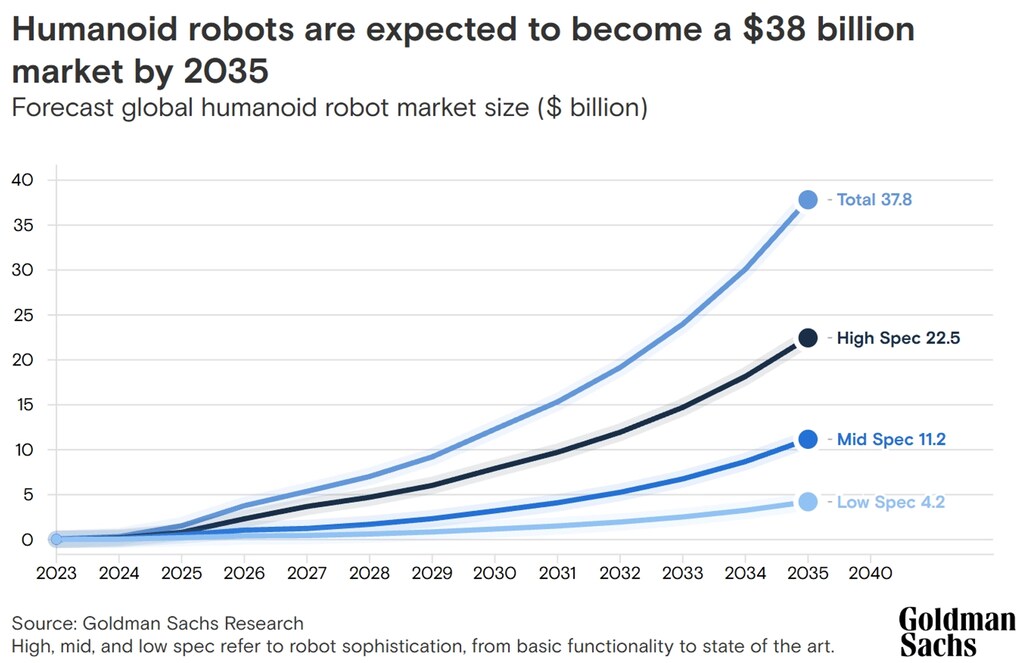
世界では人手が不足している。韓国、日本、欧州の多くの地域、そして中国の製造業でも、この傾向が強まっており、生産年齢人口が減少している一方で、物理的な製品やサービスへの需要は堅調に推移している。これが、過去2年間を特徴づけるテクノロジーの潮流、すなわちヒューマノイドとフィジカルAIの世界的な急拡大の背景にある。資本、人材、そして世論の関心が、人口動態が生み出す人手不足を汎用ロボットが埋められるという一つの見通しに集まっている。
楽観論には根拠がある。歩行機能の課題はおおむね解決され、ナビゲーションも急速に成熟している。ロボットは、数年前には手の届かないと思われた方法で歩き、バランスを保ち、人間の生活空間を移動できる。
ロボット自動化の最後の難関を解く
しかし、ロボットがシャツを畳んだり、電気コネクターを差し込んだり、熟したイチゴを摘んだりするのを見たことがある人なら、難しさがどこにあるか分かるだろう。ボトルネックは脚ではなく、手にある。器用さ、つまり人が意識せずに行う、繊細で接触を伴う操作は、機械がいまも最も苦手とする身体作業だ。まさに、自動化の最後の難関である。これを乗り越えれば、フィジカルAIは経済を大きく変える力となる。乗り越えられなければ、ヒューマノイドは印象的なデモにとどまり、頼れる労働力にはならない。
ロボットの器用さに共通基準が必要な理由
そしてこの分野は、目立たないが構造的な問題に直面している。器用さを測る共通の方法がないのだ。現在のロボット工学のベンチマークは、ブロックの積み上げ、物体の押し出し、管理された実験室での箱からの物体の取り出しなど、単純な動作を主に評価している。研究には有用だが、実産業が必要とする操作の全領域を代表してはいない。その結果、研究室が報告する能力と工場に導入できる能力の隔たりが広がり、その隔たりを把握する共通の尺度もない。AIの歴史は、こうした隔たりの埋め方を示している。進歩は測定に続く。
ImageNetは現代のコンピュータービジョンを加速させ、MMLUとその後継ベンチマークは、言語モデルの評価方法を形づくった。共通の尺度で測れるものだけが分野の改善につながる。器用さの共通基準がなければ、ロボット工学における最も重大な意思決定は、暗中模索のままだ。
ロボットの操作をマッピングする:物体の複雑さと器用さの領域
この隔たりをDexBenchは埋めるために構築されており、その出発点は多くのベンチマークとは正反対だ。研究室の発想でタスクを考案するのではなく、製造、物流、サービス業務に携わる実際の顧客が繰り返し直面するニーズから始め、そこから必要な能力を逆算する。この枠組みは二つの軸を基盤とする。
物体状態の複雑さは、操作対象をどれほど認識し、制御しにくいかを捉える。一方の端には剛性があり形状が明確な部品があり、もう一方には変形しやすく、ばらつきがあり、予測不能な素材がある。タスクが難しい側に傾く要因は、たいてい一つではない。許容誤差が小さくなる。成功が位置よりも力に左右されるようになる。接触が把持と滑りの間で絶えず切り替わる。重要な細部がカメラの視野から外れる。素材が変形する。あるいは、反応するには事態の進行が速すぎる。難易度が一つの水準にとどまる作業は少ない。一つのタスクの途中で、簡単から難しくなり、完了前に再び簡単になることもある。
器用さの領域は、タスクが必要とする操作スキルの種類と難しさを捉える。大まかなピック・アンド・プレースから、力を細かく調整する接触の多い制御までを扱う。この枠組みでは五つの領域を区別し、それぞれについて、求められる能力と同じくらい、ロボットがどう失敗するかも定義する。さまざまな形状でも安定する把持を見つけること。接触する前に正確な位置へ置くこと。物体が動いたり一瞬見えなくなったりする際に、適切な瞬間に動作すること。力を感知して滑りを察知したり、カメラには見えない部品を所定の位置に差し込んだりすること。そして、最初の試行が失敗してもロボットが立て直せるよう、作業を段階に分けることだ。
棚から箱を持ち上げる作業で必要なのは、このうち一つだ。コネクターの差し込みや衣服を畳む作業には、五つすべてが必要になる。つまり、器用さを決めるのは手の指の数というより、こうした失敗のうちどれだけに対処できるかだ。
これらを組み合わせると座標系ができる。どのような操作タスクも、各研究室が独自に考案した場当たり的な言葉で記述するのではなく、共通の比較可能な基準で一点として位置づけられる。
身体作業を分解する:操作を構成する18の基本タスク
実際の作業環境で観察された何千ものタスクから、小規模で驚くほど安定した構造が見えてくる。作業は18の主要な基本タスクに分解できる。業界を問わず繰り返し現れる、共通の基本動作だ。これらを約80の代表的なケースにまとめることで、製造、物流、サービス全体で行われる操作の大部分を網羅できる。
有限であることが重要だ。扱いやすく範囲を定めた一連のテストで、際限のない実世界の作業を代表させられる。システムの結果は抽象的な順位ではなく、実際の作業をどれだけこなせるかを示す指標となる。
これによりDexBenchは、普段は同じ言葉で話さない人々にも一度に役立つ。購入者は発注書に署名する前に、導入を検討するロボットが自社の生産ラインに不可欠な基本タスクをこなせるか確認できる。開発者は、自分たちのモデルが物体の複雑さやスキルのどの領域で失敗するのかを正確に把握し、そこに直接取り組める。投資家は、比較できないデモ映像を見比べる代わりに、同じ軸で二社を比較できる。目的は順位表そのものではない。開発者、購入者、投資家の誰もが同じ問いを投げかけ、比較可能な答えを得られる公開の尺度をつくることだ。
ロボット工学の基準を業界全体に普及させる
結局のところ、ベンチマークの価値を決めるのは、作られることよりも採用されることだ。ImageNetが重要だったのは、一つの研究室が公開したからではない。コミュニティがそれを共通の評価基準にしたからだ。DexBenchも、業界関係者、研究者、顧客が共通言語として採用して初めて意味を持つ。この分野を代表する企業や組織も支持を表明し始めており、Lotte、SK Telecom、Hyosung、HL Mando、CJ Logistics、Fuji、ANA、Misui Chemicalsなどが含まれる。また、誰もが利用できる形で公開され続けるよう設計されている。
人手不足は待ってくれない。人口動態が生み出す人手不足をフィジカルAIで埋めるには、能力のある手とはどのようなものか、どう測るのかについて、この分野が合意する必要がある。DexBenchは出発点であり、ゴールではない。自動化の最後の難関は、測定と同じ方法で乗り越えられる。皆で取り組むのだ。
フォーラムは、中国で6月23日から25日に開催される「サマーダボス」を前に、イノベーションが画期的な進歩から規模拡大、そしてインパクトへと進む道筋に焦点を当てている。最新情報をチェックする。