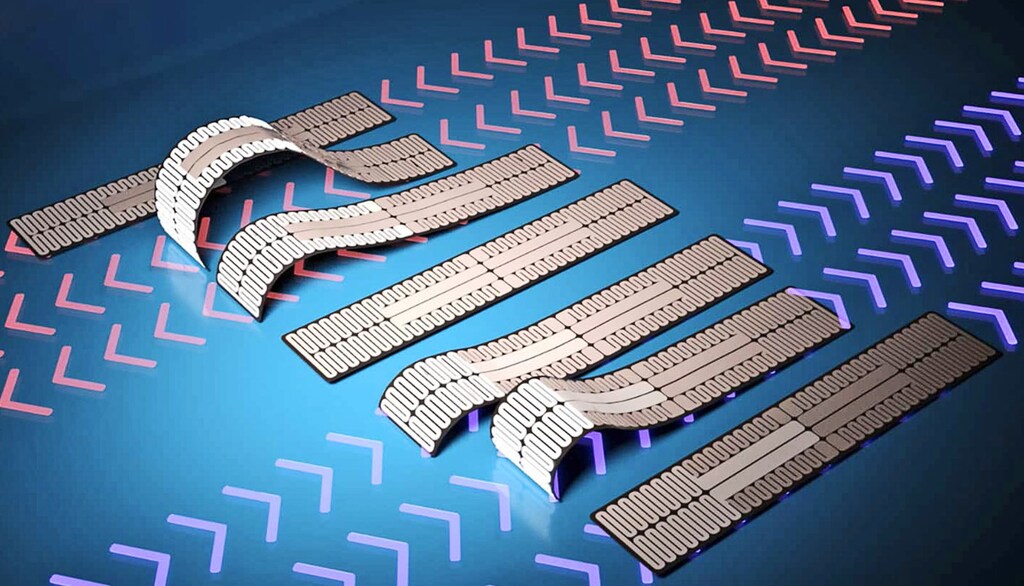
ノースカロライナ州の科学者たちが、イモムシの動きに着想を得た双方向に動くソフトロボットを開発しました。
研究機関によるこの記事では、イモムシ型ロボットの開発の着想と、基本的な仕組みを説明しています。
将来的には、ロボットを捜索救助の現場で活用できるよう、チームはセンサー技術を組み込むことを計画しています。
研究者たちは、前進、後退し、狭い隙間に潜り込めるイモムシ型のソフトロボットを実証しました。
イモムシ型ロボットの動きは、熱を利用してロボットの曲がり方を制御する、銀ナノワイヤーの新しいパターンによって生み出されます。曲げることで、ユーザーはロボットをどちらの方向にも操縦できます。
「イモムシの動きは、体の局所的な曲率によって制御されます。体を引いて前進するときと、押して後退するときでは、体の曲がり方が異なります」と、ノースカロライナ州立大学の機械・航空宇宙工学教授で、この研究に関する論文の責任著者であるヨン・ジュー氏は述べています。
「私たちは、イモムシの生体力学に着想を得て、その局所的な曲率を再現し、ナノワイヤーのヒーターでイモムシ型ロボットの同様の曲率と動きを制御しています。」
「ソフトロボット工学において、双方向に動けるソフトロボットを設計することは大きな課題です」とジュー氏は述べています。
「組み込まれたナノワイヤーのヒーターによって、ロボットの動きを2つの方法で制御できます。ソフトロボットを加熱するパターンを調整することで、どの部分を曲げるかを制御できます。また、加える熱量を調整することで、それぞれの部分をどの程度曲げるかも制御できます。」

イモムシ型ロボットは、熱に対して異なる反応を示す2層のポリマーで構成されています。下層は熱にさらされると縮み、収縮します。上層は熱にさらされると膨張します。膨張するポリマー層には、銀ナノワイヤーがパターン状に埋め込まれています。このパターンには、研究者が電流を流せる複数の端子があります。異なる端子に電流を流すことで、ナノワイヤーのパターンのどの部分を加熱するかを制御でき、電流を増減させることで熱量も調整できます。
「イモムシ型ロボットが自ら体を引いて前進し、押して後退できることを実証しました」と、論文の筆頭著者である博士研究員のシャン・ウー氏は述べています。
「一般に、電流を多く流すほど、どちらの方向にも速く動きました。しかし、ポリマーが冷える時間を確保する最適な周期があることがわかりました。これにより、再び収縮する前に『筋肉』を弛緩させることができます。イモムシ型ロボットの動作周期を速くしすぎると、再び収縮する前に体が『弛緩』する時間がなくなり、動きが損なわれました。」
研究者たちは、イモムシ型ロボットの動きを、ドアの下をくぐらせるように、ごく低い隙間を通れるほど細かく制御できることも実証しました。つまり、前進と後退の動きに加え、その過程のどの時点でもロボットが上向きにどの程度曲がるかを制御できました。
「ソフトロボットの動きを生み出すこの方法は、エネルギー効率が非常に高く、このプロセスをさらに効率化する方法を探ることに関心があります」とジュー氏は述べています。
「今後の取り組みとして、このソフトロボットの移動方法にセンサーなどの技術を組み合わせ、捜索救助機器など、さまざまな用途に活用することが挙げられます。」
この論文は『Science Advances』に掲載されています。
この研究は、全米科学財団と米国国立衛生研究所の助成を受けました。
出典:ノースカロライナ州立大学




