ロボットには多くの強みがあるが、繊細さは従来、その強みの一つではなかった。硬い関節や指は、日常的な多くの物体を落としたり押しつぶしたりせずに、つかみ、保持し、操作することを難しくしている。
最近、MITのコンピュータ科学・人工知能研究所(CSAIL)の研究者らは、その解決策は、新築の建物やシリーパティ(Silly Putty)とより一般的に結び付けられる物質、すなわちシリコーンに目を向けることにあるかもしれないと発見した。
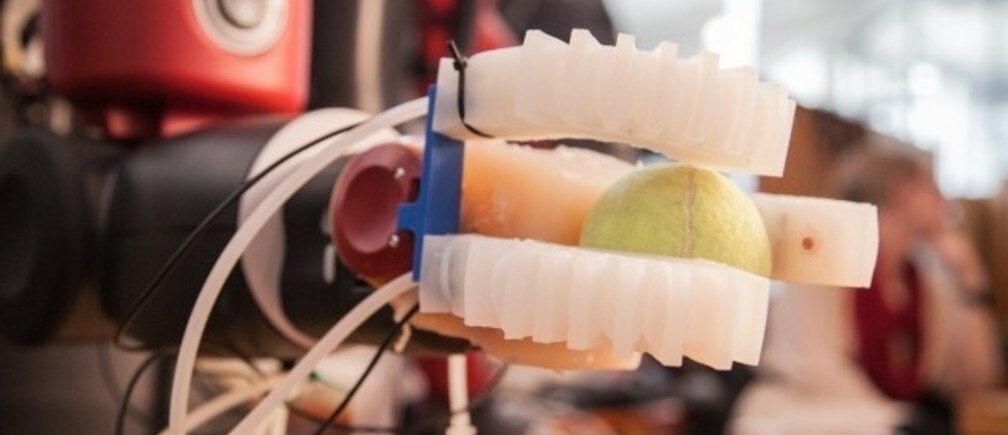
今月の会議で、CSAILのダニエラ・ラス所長が率いる分散ロボティクス研究室の研究者らは、卵のように繊細な物体からコンパクトディスクのように薄い物体まで持ち上げて扱える、シリコーンゴム製の3Dプリント・ロボットハンドを披露した。
同様に印象的なのは、3本の指に特殊なセンサーが備わっており、複数の物品の中から物体を識別できるほど正確に、その大きさと形状を推定できることである。
「ロボットは、さまざまな大きさや素材の物体と相互作用することがどれほど難しいかによって、できることが制限されることが多い」とラス氏は述べる。「把持は有用な作業を行うための重要な段階であり、本研究では、動的な把持を可能にするソフトハンドと、それを支える制御・計画システムの両方を開発することを目指しました。」
この論文は、ラス氏と大学院生のビアンカ・ホンバーグ氏、博士課程の学生ロバート・カッツシュマン氏、ポスドクのメフメット・ドガル氏が共同執筆したもので、今月開催される国際知能ロボット・システム会議で発表される予定である。
ソフトロボットを支える科学
このグリッパーは、テニスボールやルービックキューブ、ビーニーベイビーといった物体も持ち上げることができ、CSAILのラス氏の研究室が進めるより大規模な研究の一部である。この研究は、シリコーン、紙、繊維などの従来とは異なる素材で作られた、いわゆる「ソフトロボット」の有用性を示すことを目的としている。
研究者らによると、ソフトロボットには「硬い」ロボットと比べて多くの利点があり、不定形の物体を扱えること、狭い空間に入り込めること、衝突からすぐに回復できることなどが挙げられる。
「硬い手を持つロボットは、物体を拾い上げるような作業にはるかに苦労するでしょう」とホンバーグ氏は述べる。「それは、物体の適切なモデルを持ち、どのように把持するかを正確に考えるのに多くの時間を費やす必要があるからです。」
ソフトロボットは、興味深い新たな選択肢を示している。ただし、その柔軟性(または「コンプライアンス」)には欠点もあり、物体がどこにあるのか、あるいはそもそも物体を拾い上げることに成功したかどうかさえ、正確に測定することが難しい場合が多い。
そこで役立つのが、CSAILチームの「曲げセンサー」である。グリッパーが物体に狙いを定めると、指はその曲率に基づいて位置データを送り返す。このデータを用いることで、ロボットは未知の物体を拾い上げ、過去の物体を表す既存のデータ点の集まりと比較できる。1回の把持で得られるわずか3つのデータ点から、ロボットのアルゴリズムは、カップとレモネードのボトルのように大きさがほぼ同じ物体同士も区別できる。
「人間は目隠しをされていても何かを拾い上げれば、それを感じ取り、何であるかを理解できます」とカッツシュマン氏は言う。「私たちは、ロボットにも同様の能力を身につけさせたいと考えています。つまり、実際には見ることができなくても、ロボットに『視覚』を与えることです。」
研究チームは、センサーのさらなる進歩によって、このシステムがやがて数十種類の異なる物体を識別できるようになり、その大きさ、形状、機能に応じて異なる方法で相互作用するようプログラムできるようになることを期待している。
仕組み
研究者らは、加圧空気をシリコーン製の指に送り込む一連のピストンを介して、グリッパーを制御している。ピストンによって指の中の小さな気泡が膨張し、指が伸びたり曲がったりするようになる。
このハンドは2種類の把持方法を使い分けられる。物体がグリッパーの内部に完全に包み込まれる「包み込み把持」と、指先で物体を挟んで保持する「つまみ把持」である。
人気の製造ロボット「バクスター」に取り付けられたこのグリッパーは、バクスターの標準グリッパーを大きく上回る性能を示した。標準グリッパーはCDや紙を拾い上げることができず、ソーダ缶のような物体を完全に押しつぶしてしまうことが多かった。
ラス氏の 以前のロボットアームと同様に、指はシリコーンゴム製である。その素材は、比較的硬い一方で、ピストンの圧力によって膨張するのに十分な柔軟性を持つ特性から選ばれた。一方、グリッパーのインターフェースと外側の指型は3Dプリントで製作されており、これはこのシステムがほぼあらゆるロボットプラットフォームで機能することを意味する。
今後について、ラス氏は、グリッパーがより多様な物体を識別できるようにするため、チームが改良や追加のセンサー開発により多くの時間を割く計画だと述べている。
「人間中心の環境でロボットを活躍させたいのであれば、ロボットはより適応性が高く、形状や配置が正確に分かっていない物体とも相互作用できる必要があります」とラス氏は述べる。「私たちの夢は、人間と同じように、大小を問わず未知の物体に近づき、そのおおよその形状と大きさを見極め、一連の滑らかな動作でそれとどう関わるかを判断できるロボットを開発することです。」
本研究は、ボーイング社および全米科学財団の支援を受け、MITの分散ロボティクス研究所で行われた。
本記事は MIT Newsとの協力により掲載されたものである。掲載は、世界経済フォーラムによる見解の支持を意味するものではない。
アジェンダの最新情報を入手するには、 週刊ニュースレターにご登録ください。
執筆者:アダム・コナー=サイモンズ氏は、マサチューセッツ工科大学(MIT)のコミュニケーション・コーディネーターである。
画像:新しいソフトロボット用グリッパーの3本の指にはそれぞれ特殊なセンサーが備わっており、複数の物品の中から物体を識別できるほど正確に、その大きさと形状を推定できる。写真:Jason Dorfman/CSAIL