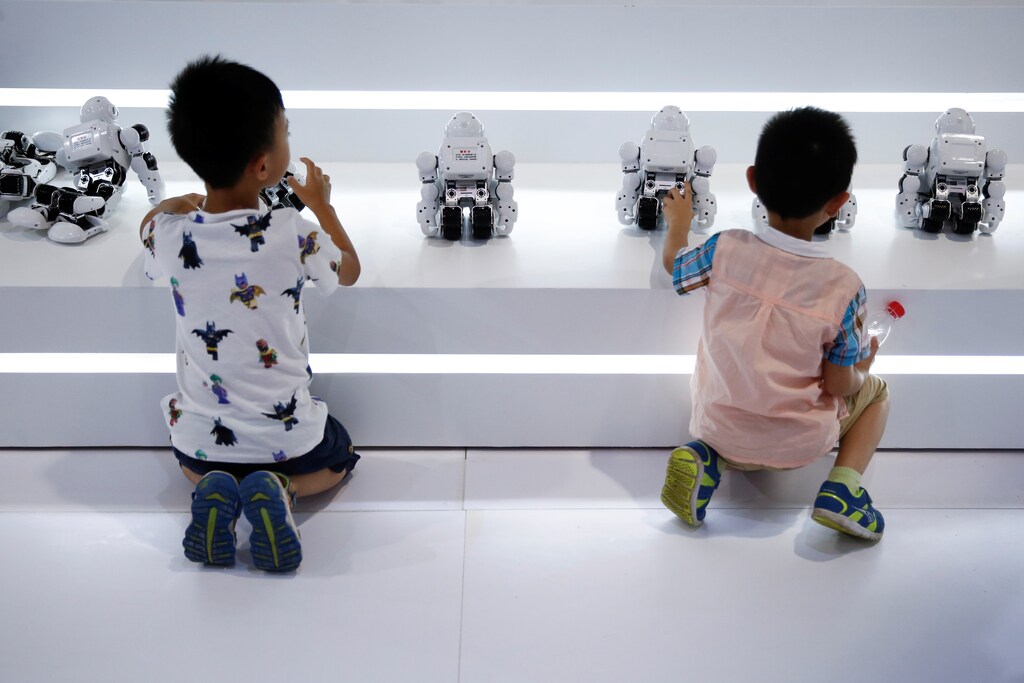
人間が社会的なシグナルを認識する能力は、社会的知性を身につけるうえで不可欠だと論じられてきた。しかし、ロボットは人間の社会的な手がかりを読み取り、それに応じて自らの行動を調整したり修正したりできるのだろうか。
最近の研究で、研究者たちは、完璧に動作するロボットと比べて、誤った動作をするロボットに人々がどう反応するかを調べた。その結果は、次の雑誌に発表された。Frontiers in Robotics and AIその結果、参加者は、完璧にやり取りするロボットよりも、誤った動作をするロボットに明らかに強い好意を示した。
「人間の社会的なシグナルを読み解くことで、ロボットはエラーが起きたと理解し、その後、状況に応じて反応できることが、私たちの研究結果から分かりました」と、責任著者のニコール・ミルニグオーストリアのザルツブルク大学、人間とコンピューターの相互作用センターの博士課程候補者は述べる。
ソーシャルロボティクスは急速に発展している分野だが、ソーシャルロボットはまだ、エラーを起こさずに動作できる技術水準には達していない。それにもかかわらず、この分野の研究の多くは、ロボットが誤りなく動作するという前提に基づいている。「実験中に生じる予測できない状況から生まれた別の可能性は、しばしばそれ以上検討されず、単に除外されてしまいます」とニコール・ミルニグは述べる。「厳格な行動規範に従うことは、徹底した科学研究の本質です。しかし、人間とロボットの相互作用で起きるエラーには、相互作用の質を新たな次元でさらに高めるための知見が数多く含まれていると考えています。研究の大半が完璧な相互作用に焦点を当てているため、重要である可能性の高い側面が多く見過ごされていると考えます。」
ロボットのエラー後に人間の相手が示す社会的なシグナルを調べるため、研究チームは人間のようなNAOロボットの動作に意図的に誤りを組み込み、参加者にそのロボットとやり取りしてもらった。ロボットの好感度、擬人化の度合い、知覚された知能を測定し、ロボットが間違えたときの利用者の反応を分析した。動画をコード化することで、研究者たちは先行研究の知見を再現し、人間がロボットの誤った動作に対して社会的なシグナルで応答することを示せた。インタビューと利用者評価を通じて研究チームが見いだしたのは、やや意外なことに、誤りを犯すロボットは、完璧に動作するロボットと比べて、知能や擬人化の度合いが著しく低いとは受け取られていなかったことだ。それどころか、人々は誤った動作をするロボットの間違いに気づいていたにもかかわらず、完璧に動作するロボットよりも好感度を高く評価した。
「参加者は、完璧なロボットよりも、誤りを犯すロボットを明らかに好んだことが、私たちの研究結果から分かりました。この発見は、人は間違いを犯すと魅力が増すというプラットフォール効果を裏付けています」とニコール・ミルニグは述べる。「相互作用でエラーが起きる事例を詳しく調べることで、人間とロボットの相互作用の質をさらに高められるかもしれません。たとえば、利用者の社会的なシグナルを正しく解釈して、相互作用に問題があると理解したロボットは、問題を認識したことを利用者に伝え、エラーからの回復策を積極的に実行できます。」
この発見はソーシャルロボティクスの分野に大きな可能性をもたらす。ロボットの設計者は、起こりうる不完全さを念頭に置くことが重要だと示しているからだ。ロボットが完璧に動作すると仮定するのではなく、ソーシャルロボット技術の欠点を受け入れることで、間違いを犯し、そこから学ぶロボットの開発への道が開けるかもしれない。そうしたロボットは、人間にとってより好ましい存在にもなるだろう。「不完全なロボットの動作の原因を研究すれば、より信頼感のあるロボットのキャラクターと、より自然な相互作用につながるでしょう」とニコール・ミルニグは結論づける。




