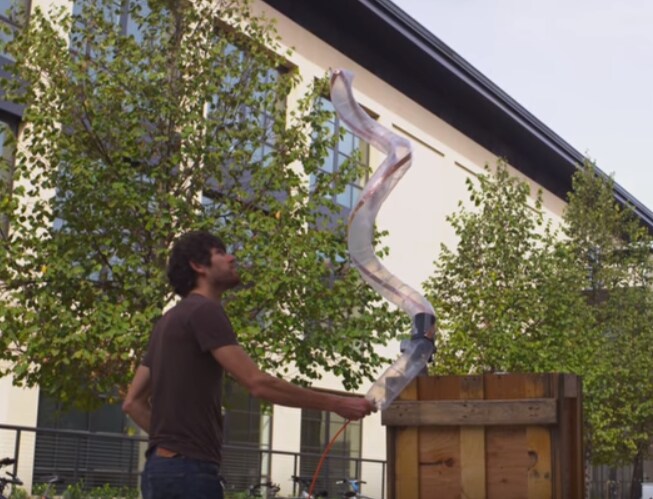
つる植物や菌類、神経細胞など、成長することで距離を進む自然界の生物に着想を得て、機械工学者たちは、動きの速いつる植物のように自ら伸びる新型ソフトロボットを開発した。
倒壊した建物のがれきの中にいる人を捜す救助隊を想像してほしい。手でがれきを掘ったり、犬に生存の兆候を嗅ぎ取らせたりする代わりに、救助隊は小さな気密シリンダーを取り出す。装置をがれきの入り口に置き、スイッチを入れる。
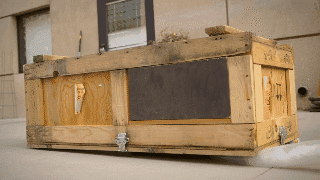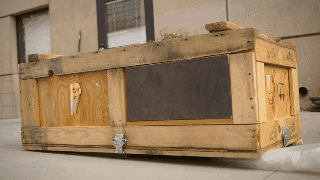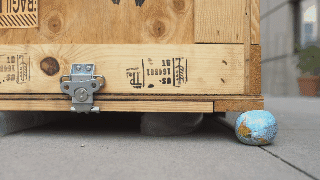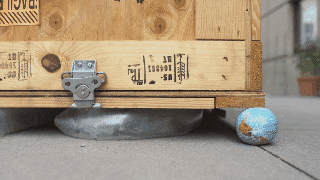
シリンダーの一端から、触手状の部分が石や土の塊の中へ伸びていく。その先端にあるカメラが、通常なら到達できないがれきの下の場所を救助隊に映し出す。
これは、新型ロボットの可能な用途の一つにすぎない。このロボットの詳細は、次の論文で紹介されている。Science Robotics。
伸びるロボット
「基本的には、機構から移動性や動きを生み出す新しい方法の基礎を理解しようとしています」と、スタンフォード大学の機械工学教授で論文の責任著者であるアリソン・オカムラ氏は説明する。「動物や人間が世界を移動する方法とは、非常に大きく異なります。」
ロボットに何ができるかを調べるため、研究チームは、さまざまな障害物を通り抜け、指定された目標に向かって進み、自立構造に成長する試作機を作った。研究者らによると、このロボットは幅広い用途に役立つ可能性があり、特に捜索救助や医療機器の分野での活用が期待される。
このロボットの基本的な仕組みは単純だ。裏返しの靴下のように、柔らかい素材のチューブを内側に折り込んであり、チューブ前端の素材が裏返ると、チューブが表向きになるのに合わせて一方向に伸びていく。
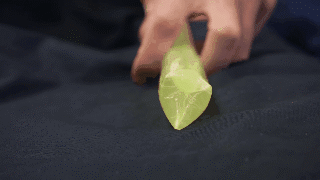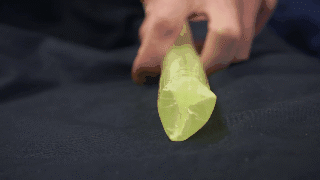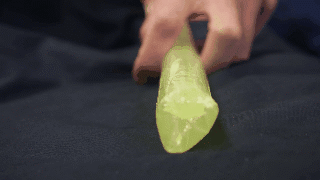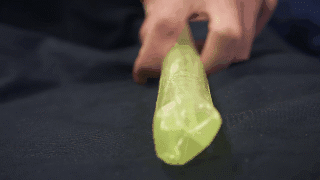
試作機では、薄く安価なプラスチックを素材に使い、動かない側の端から加圧空気を送り込むと、ロボット本体が裏返りながら伸びた。別の型では、加圧空気の代わりに液体を使うこともできる。
このロボットの設計が非常に有用なのは、本体を動かさずに先端を移動させられるためだ。
「端から素材が伸びるにつれて本体は長くなりますが、それ以外の部分は動きません」と、カリフォルニア大学サンタバーバラ校の客員助教で論文の筆頭著者であるエリオット・ホークス氏は説明する。
「本体が周囲に貼り付いたり、岩の間に挟まったりしても、先端には新しい素材が加わって前進し続けられるため、ロボットの動きは妨げられません」と同氏は語る。
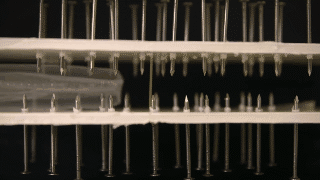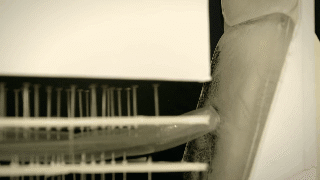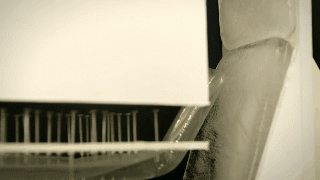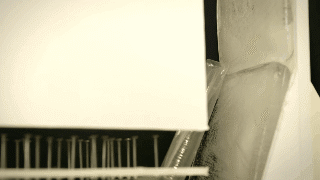
チームは、ロボットをある場所から別の場所へ移動させるこの方法の利点を、いくつかの方法で検証した。ロボットは障害物コースを伸び進み、粘着紙や粘着性のある接着剤、釘の上を通り、氷の壁を上ってセンサーを運んだ。このセンサーは、閉じ込められた生存者が発する二酸化炭素を検知できる可能性がある。
ロボットは釘で穴を開けられたにもかかわらず、コースを無事に完走した。穴の開いた部分はその後動かず、その結果、釘の上にとどまることで穴が自然に塞がったためだ。
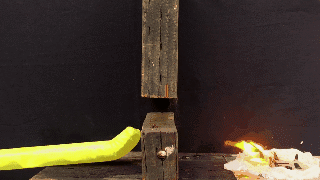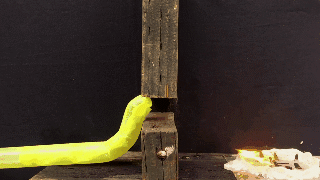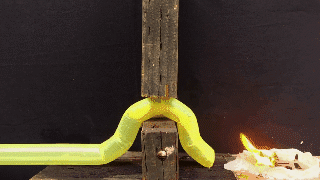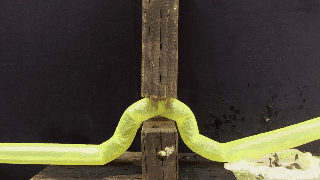
ほかの実演では、ロボットは100キログラムの箱を持ち上げ、直径の10%にあたる隙間を通ってドアの下に伸び、らせん状に巻きついて自立構造を作り、そこから無線信号を送った。
また、ロボットは吊り天井の上の空間を進んだ。これは、壁の中や道路の下、パイプの中で動く場合にも必要となる、未知の障害物を回避する能力を示している。さらに、吊り天井の上に伸びながら本体の中にケーブルを通し、狭い空間で配線する新しい方法を提示した。
環境の中を進む
「私たちが重点を置いているのは、特徴が予測できず、未知の空間がある難しい環境をロボットが進む用途です」と、オカムラ研究室の大学院生で論文の共著者であるローラ・ブルーメンシャイン氏は語る。
「こうした環境にロボットを投入し、移動中に障害物の影響を受けないのであれば、探索中に損傷したり、動けなくなったりする心配はありません」とブルーメンシャイン氏は言う。
このロボットの試作機の一部には、本体の各部を異なる量だけ膨らませる制御システムが搭載されており、ロボットを左右に旋回させられた。研究者らは、ロボット先端のカメラから届く画像に基づいて進行方向を決めるソフトウェアシステムを開発した。
ソフトロボットの主な利点は、柔らかいことに加えて軽量なものが多いため、硬く剛性の高いロボットより安全にできることだ。人のすぐ近くでロボットが動く可能性のある状況では、特に有用である。
このロボットのもう一つの利点は、柔軟で複雑な経路をたどれることだ。ただし、これには課題もある。
オカムラ研究室の大学院生で論文の共著者であるジョーイ・グリア氏によると、ロボットを制御するには動きを正確に表すモデルが必要だが、ソフトロボットではそのモデルを作るのが難しい。対照的に、剛体ロボットはモデル化や制御がはるかに容易だが、柔軟性や安全性が必要な多くの状況では使えない。
「また、カメラを使ってロボットを目標まで誘導するのも難しい問題です。カメラ画像は生成される速度に合わせて処理する必要があります。ソフトロボットの制御に十分な精度を保ちながら高速で動くアルゴリズムを設計するため、多くの作業を重ねました」とグリア氏は語る。
大きな構想、小さなサイズ
現在の試作機は、研究者たちが手作業で作り、空気圧で駆動している。将来は、自動で製造できる型を作りたいと研究者らは考えている。
将来の型では液体を使って伸びる仕組みも考えられており、狭い場所に閉じ込められた人に水を届けたり、閉鎖空間の火災を消したりするのに役立つ可能性がある。また、リップストップナイロンやケブラーのような、より強靭な新素材も検討している。
研究者らは、ロボットの性能を確かめるため、さらに大きく、またさらに小さくすることも目指している。すでに1.8 mmの型を作っており、小型の成長するロボットが医療処置の進歩につながると考えている。体内に押し込むチューブに代わり、この種のソフトロボットなら、繊細な組織を引きずることなく伸びて進む。




