閉じたドアは、新しいタイプの飛行型マイクロ牽引ロボット「FlyCroTug」にとって多くの障害物の一つにすぎず、それでも妨げにはならない。高度な把持技術を備え、周囲の物体を動かして引っ張る能力を持つ2台のFlyCroTugは、協力してドアノブに投げ縄をかけ、ドアを力強く引き開けることができる。
FlyCroTugsは、研究者らが改良した超小型飛行体である。以前カッツコスキーの研究室で開発された、ヤモリや昆虫の足に着想を得た接着剤を用いて、様々な表面に自らを固定できる。
こうした固定機構により、FlyCroTugsは自重の最大40倍の物体を引っ張ることができる。あるシナリオではドアノブ、救助の場面ではカメラやペットボトルなどである。同様の飛行体は、空気力学的な力を使って自重の約2倍の物体しか持ち上げられない。
「小さなロボットにとって、世界は大きな障害物だらけです」と、スタンフォード大学大学院生でありこの論文の筆頭著者であるマシュー・エストラダ氏は述べている。この論文は学術誌Science Roboticsに掲載されたものである。「私たちの飛行体の空気力学的な力と、固定機構によって生み出される相互作用力を組み合わせた結果、非常に機動性が高く、力強く、しかも超小型のロボットが実現しました。」
研究者らによれば、FlyCroTugsは小型であるため、狭い空間を通り抜け、人のすぐ近くまで移動できる。そのため、捜索救助に役立つとされる。牽引時に表面にしっかりと固定しながら、この小型ロボットは瓦礫を動かしたり、危険な場所を評価するためにカメラを設置したりできる可能性がある。
自然に着想を得たヤモリ型グリッパーとマイクロスパイン
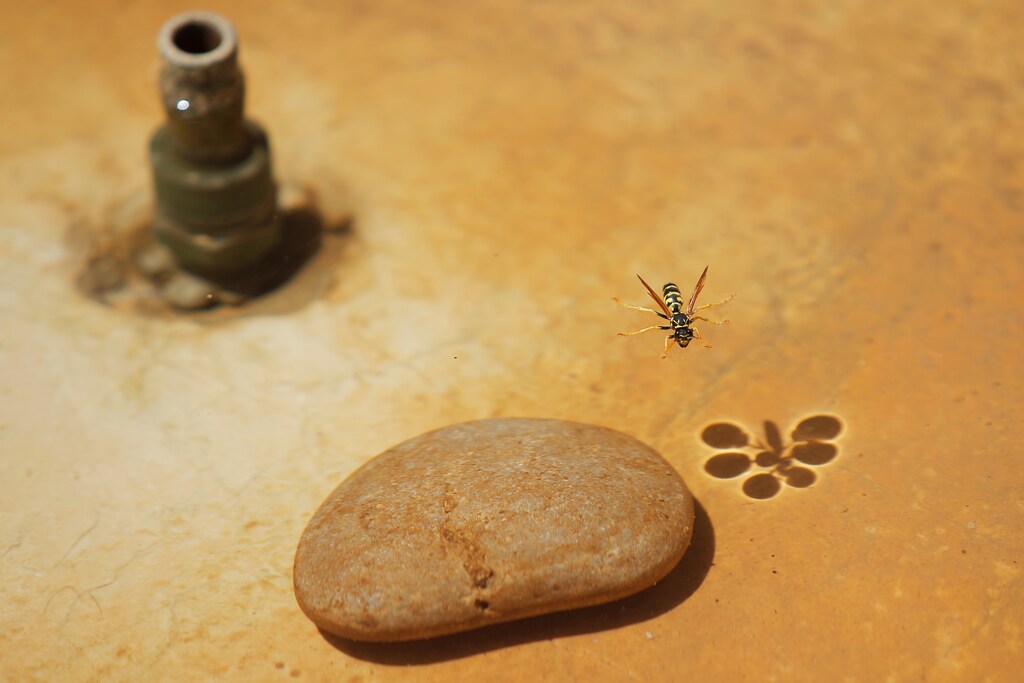
FlyCroTugsは自然界から着想を得ている。高速で小型、かつ機動性が高く、大きな荷物も運べる飛行体を目指し、研究者らはスズメバチに注目した。
「スズメバチは素早く飛んで餌のところまで行けますが、重すぎて飛び立てない場合は、地面を引きずって運びます。このアプローチの出発点となったのは、まさにこの発想でした」と、共著者で機械工学教授のマーク・カッツコスキー氏は述べている。
研究者らは、スズメバチの獲物の捕獲と運搬に関する研究を読み込んだ。その研究では、飛行に関わる筋肉と総質量の比率が、スズメバチが獲物を運んで飛ぶか、引きずって運ぶかを決定することが示されている。また、FlyCroTugsが着地する場所に応じて異なる固定方法を選択できる点も、スズメバチの方法に倣った。
平滑な表面には、ヤモリ型グリッパーを備えている。これは、ヤモリの複雑な指先構造を模倣した非粘着性の接着剤で、接着剤と表面の間に分子間力を生じさせることで保持する。粗い表面には、研究者らはこのロボットに32本のマイクロスパインを取り付けた。これは釣り針状の金属製の棘で、表面の小さなくぼみに一本ずつ引っ掛けることができる。

各FlyCroTugには、牽引のためのケーブル付きウインチと、マイクロスパインまたはヤモリ型接着剤のいずれかが搭載されている。これらの固定された特徴のほかは、非常に改造しやすい設計になっている。グリッパーの位置は着地する表面に応じて変更でき、研究者らは車輪など地上移動用の部品を追加することもできる。研究者らによれば、これらすべての機能を、ゴルフボール2個分の重さしかない小型飛行体に搭載することは容易ではなかったという。
「人々はドローンを、世界を飛び回って観察する機械だと考えがちですが、飛翔昆虫は歩く、登る、掴む、構築するなど、他にも多くのことをしています。さらに社会性昆虫は、力を合わせて力を何倍にもすることさえできます」と、この論文の責任著者であるダリオ・フロレアーノ氏は述べている。「本研究により、環境に固定でき、仲間のドローンと協働できる小型ドローンは、通常ヒューマノイドロボットやはるかに大型の機械に割り当てられる作業をこなせることを示しました。」
文字通り新しい扉を開く
近年、ドローンやその他の小型飛行ロボットは大きな注目を集めているが、カッツコスキー氏によれば、遠隔地へ移動して固定し、引っ張る能力を持つFlyCroTugsは、より特定の領域に位置づけられるという。
「世界中の多くの研究室が小型ドローンや飛行体の研究に取り組み始めていますが、その小型飛行体が周囲の世界と物理的にどのように相互作用できるかも考えている研究室となると、ずっと少なくなります」と同氏は述べている。
研究者らは、2台のFlyCroTugsでドアを開けることに成功した。また、1台を崩れかけた構造物の上まで飛ばし、カメラを引き上げて内部を確認させることもできた。今後は、自律制御や、複数の飛行体を同時に飛ばす際の運用面に取り組みたいとしている。
「このような飛行体を作るためのツールは、ますます手に入りやすくなっています」とエストラダ氏は述べている。「これらの固定機構を設計者の道具箱に次々と加え、ロボットが環境との相互作用力を活用し、それを有用な目的に生かせるようになることに期待しています。」
スイスのローザンヌ連邦工科大学の研究者らも、FlyCroTugsの開発に協力した。
本研究は、スイス国立科学財団、米国国立科学財団、スイス政府優秀奨学金、および米国陸軍研究所のMASTプログラムの支援を受けたものである。
出典:スタンフォード大学
原著論文 DOI: 10.1126/scirobotics.aau6903




