ぎこちなさのない動き
最も高度なロボットは、常に人型だと考える人もいる。そのような形態の限界は、しかし、明らかになる。ロボットが歩き始めるときに。こうしたアンドロイドは人間のように見えるかもしれないが、動きは人間とはほど遠い。人間を模倣するには明らかな設計上の問題があるため、研究者たちは、滑らかに動くロボットを作るには昆虫を模倣するほうがよいと考えた。
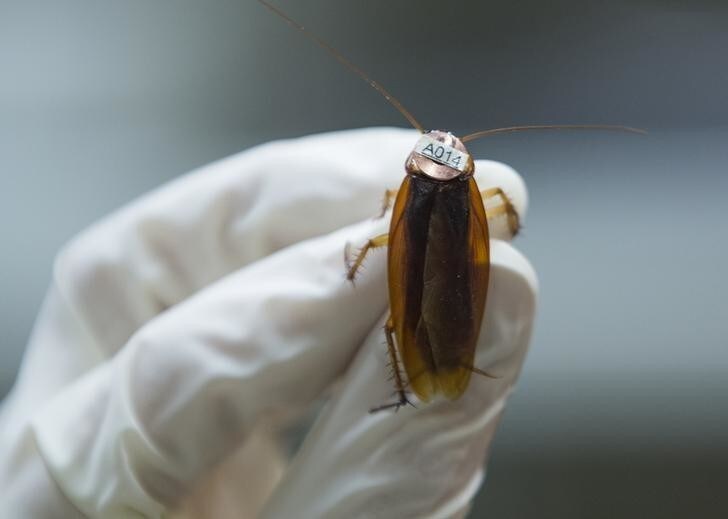
カリフォルニア大学バークレー校(UCB)、ハーバード大学、ペンシルベニア州立大学の研究チームは、意外なモデルとしてゴキブリを提案した。家から追い払おうと躍起になるこの生き物が、研究対象となった。この研究は、王立協会インターフェース誌に掲載された。
見た目だけでこうした昆虫を判断してはいけない。研究者たちによると、ゴキブリは障害物を可能な限り速く乗り越えられる。障害物を避けようとするのではなく、頑丈な体を生かし、速く進みながら障害物にぶつかっていく。「毎秒1 m[メートル]を超える速度、つまり体長の50倍の速度で走るゴキブリは、頭を自動車のバンパーのように使い、機械的にその動きを仲介することで、75 ms[ミリ秒]以内に床から垂直な壁へと移行する[原文ママ]」と研究論文は述べている。研究者たちが提案するのはゴキブリに似た設計で、手のひらサイズの脚付きロボットを使って実証した。
素早く壁を登る
ゴキブリをモデルにしたこのロボットは、壁を移動できるように設計されている。
鍵となるのは柔らかな外骨格だ。これにより、研究者たちが記したように、「身体を活用して高速な感知と作動の負荷を軽減できる、次世代の走行・登攀・飛行ロボット」を変える可能性のある動きが可能になる。
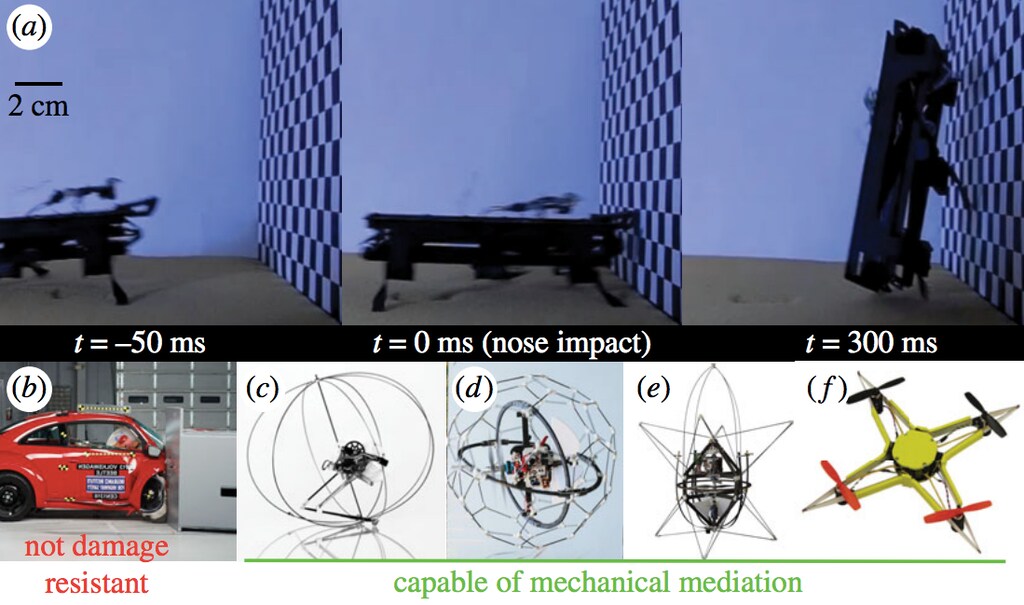
前方の経路を感知して必要に応じて動きを調整する代わりに、研究チームのロボットは壁にぶつかり、その周りを転がって進む。ゴキブリと同じような動きだ。こうすることで、特に高速で動いているとき、ロボットは前方の環境を素早く予測する必要がなくなる。研究論文によると、ロボットの動きを制御するセンサーではなく、「身体の力学に依拠して動きを仲介する[原文ママ]」ことで、研究者たちは「極限条件下でも」頑丈な機械を考案できた。人型ロボットの発想と同様、この設計も自然に着想を得ている。ただし、ゴキブリ型ロボットは、より厳しい地形に対応する能力に優れている。




