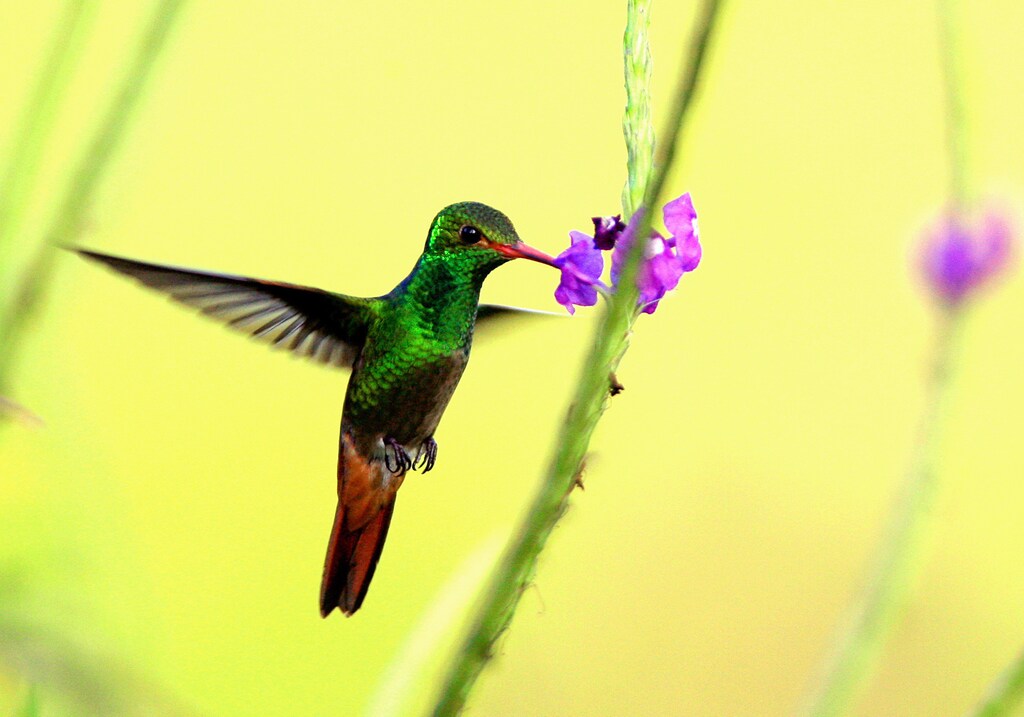
研究者らは、ハチドリのように動く飛行ロボットを開発した。鳥が日々自然に用いるさまざまな技法をもとにした機械学習アルゴリズムで訓練している。
シミュレーションで学習すると、ロボットはハチドリのように自律して動き回る方法を「知る」。
鳥のように飛び、昆虫のようにホバリングする能力を組み合わせれば、いつか倒壊した建物やその他の障害物が多い空間をうまく移動し、閉じ込められた人を見つけるのに役立つかもしれない。
柔軟な羽ばたき翼と人工知能を組み合わせることで、ロボットは新たな技も自ら習得できる。たとえば、まだ視覚がなくても、表面に触れて感知できる。触れるたびに電流が変化することに研究者らは気づき、その変化を追跡できると考えた。
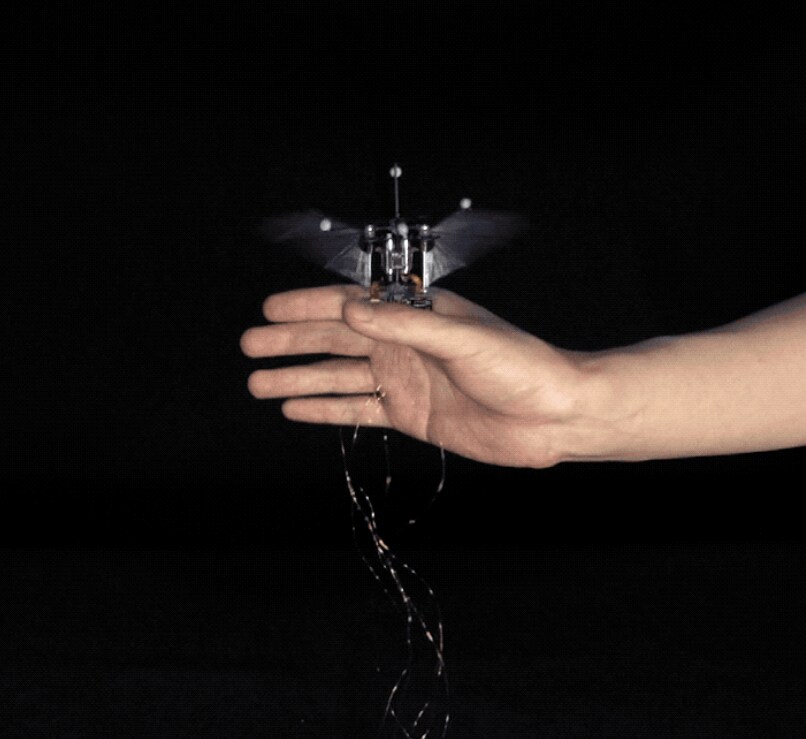
「ロボットは周囲を見なくても、実質的に地図を作成できます。暗い場所で人を捜索するような状況で役立つでしょう。また、ロボットに視覚機能を持たせる際に、センサーを一つ減らせるということでもあります」と、パデュー大学の機械工学准教授、シンヤン・デンは話す。
異なる物理法則
従来の空気力学の仕組み上、技術者がドローンを際限なく小型化することはできない。機体を支えるだけの揚力を生み出せなくなるからだ。しかし、ハチドリは従来の空気力学に従って飛ぶわけではなく、その翼はしなやかだ。
「物理法則そのものが異なります。空気力学的な流れは本質的に非定常で、迎角が大きく、揚力も大きい。そのため、小型の飛翔動物が存在でき、私たちも羽ばたき翼ロボットを小型化できます」とデンは話す。
研究者らは、大型航空機が飛べない場所でもロボットが飛べるよう、長年にわたってハチドリの飛行の解明に取り組んできた。
2011年、米国防総省の機関DARPAは、実物より重く、速度も遅いハチドリ型ロボットの製作を、企業AeroVironmentに委託した。ヘリコプターのような飛行制御を備えていたものの、機動性は限られ、常に人が遠隔操作を行う必要があった。
12グラムのロボット
デンの研究グループと共同研究者らは、モンタナ州で数年にわたり夏の間、ハチドリを調査した。素早く180度旋回するといった重要な飛行動作を記録し、コンピューターアルゴリズムに変換した。ロボットはシミュレーションに接続すると、そこから学習できる。
昆虫とハチドリの物理法則をさらに研究したことで、研究者らは飛行性能を損なわずに、ハチドリより小さく、さらには昆虫ほどの大きさのロボットを作ることができた。サイズが小さいほど翼の羽ばたき頻度は高くなり、飛行効率も上がるとデンは話す。
ロボットの胴体は3Dプリント製で、翼には炭素繊維を使い、膜はレーザーで切り出している。研究者らは、平均的な成鳥のオオハチドリと同じ重さの12グラムのハチドリ型ロボットと、昆虫サイズの1グラムのロボットを製作した。ハチドリ型ロボットは自重を超える最大27グラムの物体を持ち上げられる。
高い揚力を生む設計にすることで、研究者らは将来、バッテリーやカメラ、GPSなどのセンシング技術を追加する余地を広げている。現在、ロボットは飛行中に電源へつなぐ必要があるが、その状態は長く続かないだろうと研究者らは話す。
ロボットは本物のハチドリと同じように静かに飛べるため、秘密作戦により適している。また、乱気流の中でも安定を保つ。研究者らは、動的に縮尺を調整した翼を油槽で試験し、それを実証した。
このロボットに必要なモーターは2基だけで、左右の翼をそれぞれ独立して制御できる。飛翔動物が自然界で非常に機敏な動きをする仕組みと同じだ。
「本物のハチドリには、羽ばたきと方向転換を担う筋肉群が複数あります。しかし、ロボットはできるだけ軽くあるべきです。最小限の重量で最大の性能を得るためです」とデンは話す。
ハチドリ型ロボットは、捜索救助活動に役立つだけでなく、実物に近いロボットの感覚を通じて、生物学者が自然環境でハチドリをより確実に研究する助けにもなる。
「生物学から学んでロボットを作り、今度はロボットの助けを得て生物学上の発見ができるようになりました」とデンは話す。
この技術のシミュレーションはオープンソースで公開されている。モンタナ大学の共同研究者らを含む研究者らは、今月モントリオールで開催される研究成果を2019年IEEE国際ロボティクス・オートメーション会議で発表する。
出典:パデュー大学




