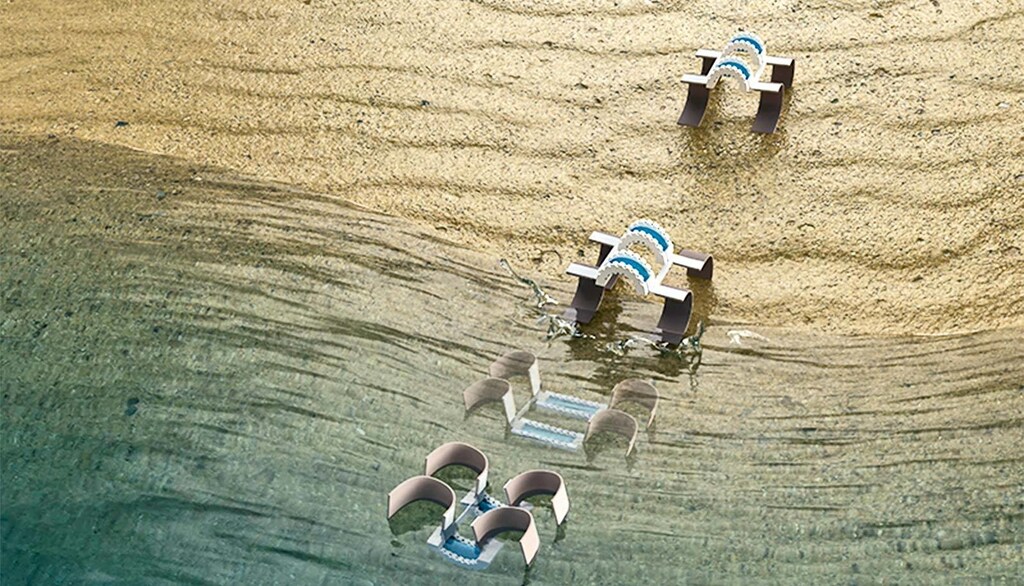
科学者たちは、動物のさまざまな動きを切り替えられるロボットを開発しました。
研究者らによると、「双安定アクチュエーター」は、形状記憶合金製のばねを内蔵した3Dプリントの柔軟なゴムでできており、電流に反応して収縮します。
歩行から水泳へ、はい回りからジャンプへと動きを変えられます。また、毛虫やワラジムシに着想を得たロボットは、はい回りと転がりの両方ができます。
科学者らは、将来的に救助の現場や、海洋生物やサンゴとの相互作用に活用できる可能性があると述べています。
研究者らは、歩行から水泳へ、あるいははい回りから転がりへとスムーズに切り替わるソフトロボットを開発しました。
多くの動物は、必要に応じて大幅な調整や再構成をせずに、歩行からジャンプ、はい回り、水泳へと素早く移行できます。しかし、ほとんどのロボットにはそれができません。
「自然に着想を得て、さまざまなタスクをこなし、環境に適応できるロボットを、アクチュエーターや複雑さを増やさずに開発しました」と、研究論文の共同筆頭著者で、カーネギーメロン大学コンピューターサイエンス学部のヒューマン・コンピューター・インタラクション研究所にあるMorphing Matter Labの博士研究員、ディネシュ・K・パテル氏は述べています。
「私たちの双安定アクチュエーターはシンプルで安定性と耐久性に優れており、動的に再構成できるソフトロボティクスの今後の研究の基盤となります。」

双安定アクチュエーターは、形状記憶合金製のばねを内蔵した3Dプリントの柔軟なゴムでできています。ばねは電流に反応して収縮し、その結果アクチュエーターが曲がります。研究チームはこの双安定の動きを利用し、アクチュエーターやロボットの形状を変えました。ロボットは形状が変わると安定し、再び電流を流して以前の形状に戻すまでその状態を保ちます。
「動物が歩行から水泳へ、さらに、はい回りからジャンプへと移行する様子を再現することは、生物に着想を得たロボティクスやソフトロボティクスにとって大きな課題です」と、機械工学科の教授、カーメル・マジディ氏は述べています。
たとえば、研究チームが開発したソフトロボットの一つは、携帯電話ほどの大きさの本体の四隅に4つの湾曲したアクチュエーターを取り付けています。本体は2つの双安定アクチュエーターで構成されています。陸上では湾曲したアクチュエーターが脚となり、ロボットは歩行できます。水中では双安定アクチュエーターがロボットの形状を変え、湾曲したアクチュエーターがプロペラとして機能するのに最適な位置に移るため、泳ぐことができます。
「陸上を歩くには脚が、水中を泳ぐにはプロペラが必要です。それぞれの環境に合わせて別々のシステムを備えたロボットを作ると、複雑さと重量が増します」と、共同筆頭著者で、ミシガン大学のロボティクス助教、マジディ氏の元博士課程学生であるシャオナン・ホアン氏は述べています。「私たちは両方の環境で同じシステムを使い、効率的なロボットを実現します。」
世界経済フォーラムは、人工知能の倫理的な開発をどのように推進しているのでしょうか。
研究チームはほかに2種類のロボットを作りました。一つは、はい回りとジャンプができるロボットです。もう一つは、毛虫やワラジムシに着想を得たもので、はい回りと転がりができます。
アクチュエーターの形状変更に必要な電流はわずか100ミリ秒分で、耐久性にも優れています。耐久性を示すため、チームは人に自転車でアクチュエーターの上を何度か走ってもらい、ロボットの形状を数百回変更しました。
将来的に、ロボットは救助の現場で活用したり、海洋生物やサンゴと相互作用したりできる可能性があります。アクチュエーターに熱で作動するばねを使えば、環境モニタリング、触覚技術、再構成可能な電子機器や通信への応用も広がるでしょう。
「このようなエネルギー効率と汎用性を備えたロボットが役立つ、興味深く刺激的な場面は数多くあります」と、HCIIの助教でMorphing Matter Labの責任者を務めるヤオ・リーニン氏は述べています。
この研究は学術誌Advanced Materials Technologiesに掲載されました。ほかの共著者はUCLAとカーネギーメロン大学に所属しています。




