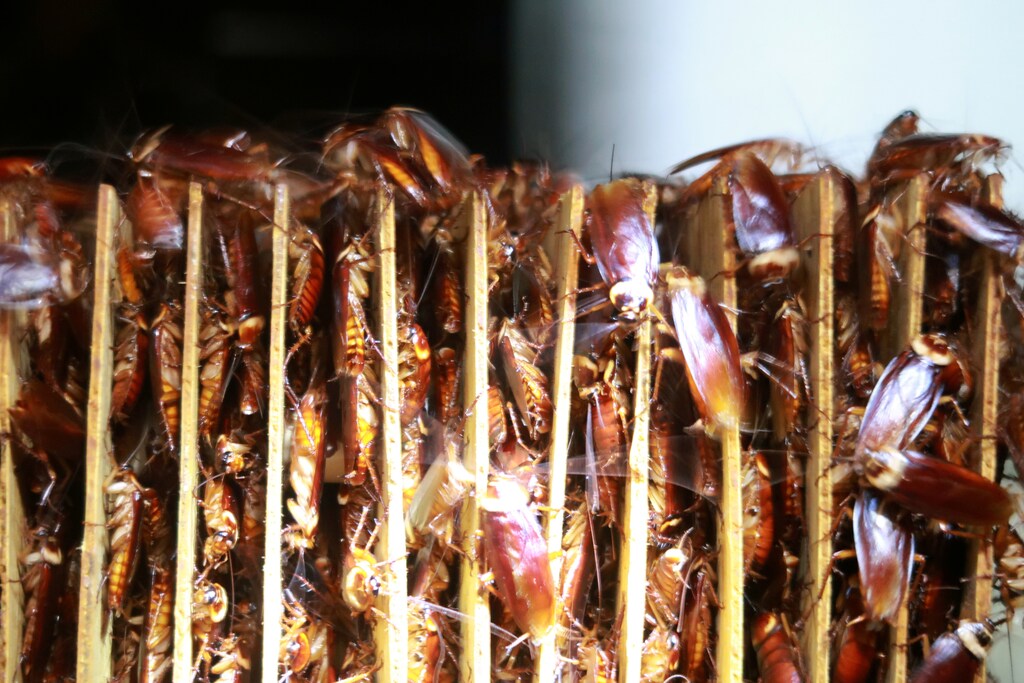
通常、昆虫やロボットの可動部が滑らかに連携して目的地まで移動する仕組みを理解するには、力学、電子工学、情報科学にわたる煩雑なモデル化が必要となる。しかし今回の新たな研究では、生体力学の研究者がゴキブリの疾走を、扱いやすい原理と方程式にまとめ上げた。そしてそれらを用いて、試験用ロボットの歩行をより滑らかにした。
この手法により、研究者は各脚がそれぞれどのように動くのか、全体としてどのように統合されるのか、そしてその動きにどの程度の調和があるのか、またはないのかを把握できた。虫とロボットでは運動の力学がまったく異なるにもかかわらず、新たな手法は両者に適用でき、他のロボットや動物にも応用できると考えられる。

生物型のロボットであるゴキブリは、神経信号に導かれながら、はるかに優れた走行能力を示した。その走行は 完璧に進化した六本の脚によるものだった。一方、機械式ロボット(一般向けモデル)は、ずんぐりした四本の脚を持ち、神経系は備えていなかった。その代わりに、本体を通じて伝わる粗い物理的な力を粗雑な信号として用いて歩行を制御し、ぎこちない歩き方をおおまかに調整していた。
「このロボットははるかに大型で、周囲の状況をほとんど感知できなかった。ゴキブリは多くの感覚を備え、粗い地形にもよりうまく適応できる。腰の高さほどの障害物があっても、速度が落ちることはまったくなかった」と、本研究の筆頭著者であるIzaak Nevelnは語る。研究当時、彼はジョージア工科大学でSimon Sponberg氏の研究室に所属するポスドク研究員だった。Sponberg氏は同大学の物理学部および生物科学部の助教授である。
汎用的な手法
この手法は、研究で「測定指標」と呼ばれるもので、動物に着想を得たロボット工学に広く見られる、これほど大きな違いを超えて適用できるものである。
「この測定指標は、信号が神経のスパイクパターン、運動学、電圧、力のいずれであっても使用でき、信号同士の特定の関係性に依存しないという意味で汎用的(ユニバーサル)である」と、研究の著者らは記している。
虫であれロボットであれ、その機能にかかわらず、この測定指標の数学的な入力と出力は常に同じ単位で表される。測定指標によってモデル化の必要性が常になくなるわけではないが、モデル化を短縮し、方向づけるとともに、苦しい誤りを回避できる可能性がある。
ナナフシがあのように奇妙に動く理由
ロボットや動物は、歩行運動を調和させるために、多くの歩行信号を中枢システムを通じて送ることが多い。しかし、すべての信号が中枢化されているわけではない。人間においても、歩行は中枢神経系からの信号に大きく依存しているが、一部の神経信号は身体の特定の部位に限定されている。これらは局所化された信号である。
ナナフシ(ウォーキングスティックとも呼ばれる)のように、中枢化がほとんどなく動く昆虫もいる。その脚はほぼ独立して前後に突き出すように動く。ナナフシは不安定な走り方をする。
「ナナフシは運動の制御がより局所化されている一方、ゴキブリは非常に速く動き、安定性を保つ必要があるため、その運動制御はおそらくより中枢化され、より時計のように規則的なものだと考えられてきた」と、Nevelnは語る。
信号の強い中枢化は、一般に歩行をより良く調整する。中枢化された信号には、精巧なロボットの配線を通じて伝わるコードや、ゴキブリの中枢神経が脚の動きを同期させる働き、あるいは、脚が地面を叩いたときにロボット本体が傾き、反対側の脚に体重が移る動きなどが含まれる。
ロボット工学者は、こうした違いを見極め、運動体の局所信号と中枢信号の相互作用を明らかにする必要がある。
メトロノームとゴキブリ
新たな「測定指標」は、歩行する脚に見られる包括的な現象に着目することでこれを実現する。その現象は、前後に動く振り子とみなすことができる。優れた歩行を実現するには、脚が位相結合振動と呼ばれるものにおいて同期する必要がある。
この物理法則は、楽しく簡単な実験で示すことができる。ピアノの教師が使うリズムを刻む振り子であるメトロノームを、たとえば六台、ずれた状態で振らせ、それらを振り子の揺れに合わせて自由に揺れる台の上に置くと、振り子の揺れは同期して一致する。
これらの振り子の振動の位相、すなわち向きは、台を通じて複合的な機械的衝撃を集中させることで互いに結合している。この位相結合の例は機械的なものだが、ゴキブリの場合のように、計算的または神経的な形でも起こりうる。
脚はメトロノームの振り子に相当し、中枢の神経筋活動は自由に揺れる台に相当する。ゴキブリでは、六本すべての脚が同じ方向に振れるわけではない。
「その同期は一様ではない。三本の脚は互いに同位相で同期している。一方の側の前脚と後脚、そして反対側の中脚である。その三本は、残りの三本とは逆位相で同期している」と、Nevelnは語る。「これは交互三脚歩行である。三本脚の一組が、もう一組の三本脚と交互に動くのだ」
ロボットの動きの改善
また、振り子と同様に、各脚の振れも波として描くことができる。すべての脚の波を平均化すると、ゴキブリの疾走全体を表す波となり、さらに、中枢化と非中枢化の関係や、歩行制御を乱しうるエントロピーなどの要因を結びつける、より有用な数式へと発展させることができる。
こうして得られた原理と数式は、ロボット本体に有益であった。この不器用なロボットは、脚のモーターに強い非中枢化信号を持ち、脚が地面に接触したことに反応する一方、中枢制御はナナフシよりも弱い。研究者はロボットの動きも描いたが、ゴキブリの動きから得られたような、きれいに同期した波の集まりにはならなかった。
研究者は、この原理と数式を不器用なロボットに適用した。当初、このロボットはうまく動かず、ポゴスティックのように無意味に跳ねたり飛び跳ねたりしていた。そこで科学者らは、本体の重心を調整して中枢制御を強化し、より一貫した動きをさせた。
「台の上のメトロノームは機械的な結合であり、我々のロボットも制御をそのように調整している」と、Nevelnは語る。「ロボットの重りの位置を変えることで、その機械的な結合を変えることができる。ゴキブリから開発した測定指標を用いることで、その変化の結果を予測することができた」
研究者は、特定のゴキブリの筋肉や神経を配線し、疾走の波との同期の乱れを観察した。原理と数式の導出には、十七匹のゴキブリによる2,982歩の歩行データを用いた。また、これらの虫は研究者を驚かせる発見もあった。
その中でも特に際立っていたのは、ゴキブリが速く走ると中枢信号が強まると研究者は考えていたが、実際には中枢信号と局所信号の両方が強まったことである。これはおそらく、走るという指令をさらに強く伝えていたのだろう。
この研究は学術誌 Nature Communicationsに掲載された。研究は米国国立科学財団(NSF)の助成を受けた。本研究に含まれる知見、結論、提言は著者らのものであり、必ずしもNSFの見解を反映するものではない。




