英国の地下配管を維持するため、毎年15億回の道路掘削に55億ポンドが費やされている。
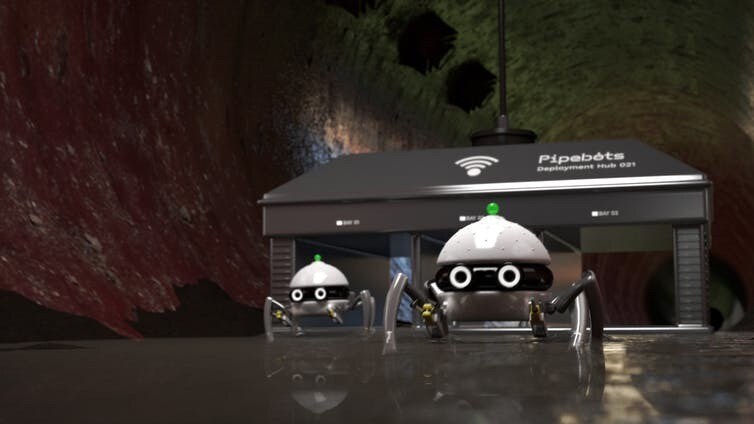
Pipebotsは、配管システムの維持管理を担うロボットを開発する、英国政府が資金を提供する大規模プロジェクトである。
これらのロボットは、さまざまな配管に合わせて異なるサイズで作られ、コンピュータービジョンや地中センサーなどの技術を用いて自律的に作業する。
科学者たちは、地上から作業を監視し、ロボットを管理し続けられるよう、独自の通信方法を開発している。
英国の道路、建物、公園の地下には、人目につかないまま、約100万キロメートルの配管が埋設されている。これらの配管の維持・補修には、年間約150万回の道路掘削が必要であり、これにより道路の全面または一部が通行止めになる。こうした作業は騒音や汚れを伴い、多くの不便を引き起こす。また、年間約55億ポンドの費用もかかっている。
こうした状況を変える方法はある。私の研究チームのような研究グループは、インフラ用ロボットを開発することで、配管の維持管理に費やされる時間と費用を削減する方法に取り組んでいる。
将来、これらのロボットは、道路の補修、上下水道管の点検、街灯の維持管理、橋梁の調査など、私たちのために周辺で作業し、重要なインフラを管理するようになるだろう。また、有毒ガスで満たされた下水管など、人間にとって困難または危険な場所にも入ることができるようになる。有毒ガス。
私たちは、清浄な水道管と下水道の双方で、地下の配管網の中で作業する小型ロボットを開発している。これらのロボットは、漏水や詰まりがないかを点検し、配管の位置を地図化し、異常の兆候がないか状態を監視する。しかし、既存の無線通信が届かない場所にロボットが行く必要がある場合はどうなるのか。ロボットと通信できなければ、私たちはロボットを管理し続けることができない。
パイプボット
地下の配管網は複雑で多様であり、作業が難しい。配管の口径は多様で、材質も異なり、深さもさまざまな位置に設置されている。さらに、多くの異なる構成で接続され、内容物の種類や充填の度合いもそれぞれ異なっている。
Pipebotsは、配管システムの維持管理を担うロボットを開発する、英国政府が資金を提供する大規模プロジェクトである。これらのロボットは、設置される配管に応じて異なるサイズで作られる。例えば、最も小さいものは一辺2.5cm(1インチ)の立方体に収まる必要がある一方、最も大きいものは最長50cmに及ぶ。
ロボットには多数のセンサーが搭載されているため、自律的に作業できる。ロボットはコンピュータービジョンに加え、加速度計、ジャイロスコープ、磁界センサーを組み合わせて、自身の位置を検出する。また、配管内を移動するための超音波および赤外線距離センサーを備える。さらに、音響センサーと超音波センサーも備え、上水道管のひび割れ、下水道管の詰まりを検出し、配管全体の状態を測定する。
電波
電波を用いた無線通信技術は、今日ではあらゆる場面で使われている。Wi-Fi、Bluetooth、そしてもちろん4Gなどの携帯電話網がその例である。これらはそれぞれ異なる周波数で動作し、異なる帯域幅を持っている。
残念ながら、これらの信号はいずれも土や地中を通過できない。列車がトンネルを通過する際に携帯電話の接続が途切れることは、誰もがよく経験している。しかし、トンネル内にあらかじめ基地局があれば、電波はトンネルの長さに沿って伝わることができる。
幸いなことに、下水管は、少なくとも比較的空いている場合には、電波にとってトンネルによく似ている。私たちは、下水道を点検するPipebotsが常に制御センターとの接続を維持できるよう、Wi-FiやBluetoothと類似の技術を応用している。
水は、土や地中よりもさらに電波を遮る。実際、十分に高い周波数では、水は鏡のように振る舞う。そのため、水道管内のロボットを管理し続けるには、音と光の両方を使う必要がある。
音と光
音や光を用いた無線通信方式は、まだ広く商用化されていない。しかし、研究コミュニティでは注目を集めている。
その一つの方法が、可視光通信(VLC)であり、LEDなどの送信機と受信機を用いる。これらは小型でエネルギー効率が高く、また、毎秒数十ギガビット程度という目覚ましいデータ伝送速度も実現できる。ただし、光は直進するため、VLCはロボット同士が近距離で通信する必要がある場合にしか使えない。一つの解決策として、同じ配管内に多数のロボットを配置し、数珠つなぎのように連結して、配管の曲がり角を越えて情報を伝えることが考えられる。
一方、音は、配管に沿って何マイルも伝わり、曲がり角も容易に進む。ただし、スピーカーやマイクは電力消費が大きく、音はそれほど高いデータ伝送速度を提供できない。5Gやポスト5G技術で送信できる毎秒数十億ビットとは異なり、音波が伝えられるのは毎秒わずか数ビットに過ぎない。これは特定のロボットが正常に動作しているかを確認するには十分だが、配管に関する有用な情報を大量に伝達するには不十分である。
電波、音波、光のいずれか一つを選ぶという話ではない。地下で働く小さな助手たちのために私たちが開発している無線通信ネットワークでは、これらの方式を組み合わせて使用する。これにより、ロボットが本来の役割を果たし、私たちがロボットを管理し続け、その約束どおりの成果を実現することが保証される。
2024年までに、現実的なネットワーク環境で Pipebots システム全体を実証することを目指している。これが成功したら、Pipebots が生きた上水道・下水道ネットワークに安全に導入できることを確認するため、徹底した認証およびコンプライアンスの審査プロセスを経る必要がある。




