研究者らは、現行の義足の足首が抱える主要な課題の一つ、すなわち階段や不整地への対応に取り組むため、使用者の動きに合わせて動く「スマート」な義足の足首を開発した。
マイク・サッサーさんの左脚が義足であることは、ほとんど見分けがつかない。10年の訓練を経て、コンサルタントであり父親でもある彼は、多忙な日々の中を確実かつ迅速に動き回っている。
「お気に入りのレストランが長い階段の上にあったため、その人は10年間そこで食事をしていないと言っていました…」
ハリソン・バートレット
しかしサッサーさんは、起伏のある地面や階段に出くわすと、バランスを保つことに強く意識を集中させる。義足を使用していると、そこで転倒してしまうことがあるからだ。長年にわたり、彼は「スマート」な義足の足首を試験運用することで、この課題の解決に貢献してきた。
現在利用可能な義足の足首は固定式であり、使用者が地形に合わせて足の角度を調整することはできない。多くの人は、通常の歩行時に義足の脚をわずかに外側へ振り出すことで、歩行動作の中で自然に転がらない足部を補っている。
「マイクロプロセッサーのない油圧式の足首も試したことがありますが、どれも重くて扱いにくく、活動的な人には厳しいものでした」とサッサーさんは語る。「この装置は違います。実際につま先を持ち上げてくれるのです。明らかに需要があるはずです。」
この装置は、ヴァンダービルト大学の機械工学教授、電気工学および物理医学・リハビリテーション教授、そして同大学リハビリテーション工学・支援技術センターの共同所長を務めるマイケル・ゴールドファーブ氏の研究室から生まれたものである。同氏は、サメ襲撃事故の被害者クレイグ・ハッ토氏とともに取り組んだバイオニック脚の研究や、その後に開発した、世界初の容易に持ち運び可能な装着型ロボット「Indego」外骨格で最もよく知られている。
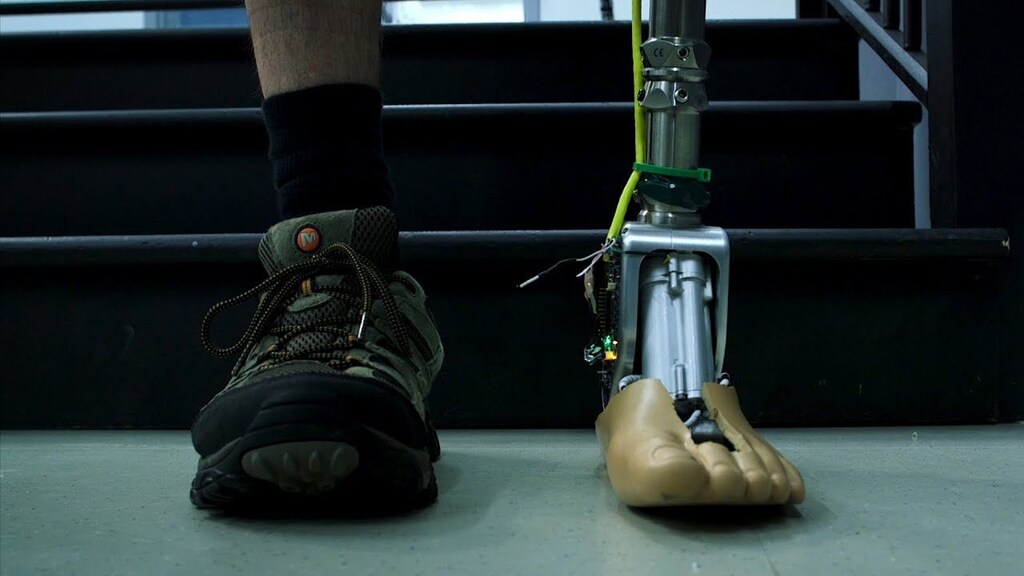
この足首には、小型のモーター、アクチュエーター、センサー、チップが備えられており、使用者のニーズに応じて、足が接地する面に適合させたり、固定したままにしたりする働きを連携して行う。
ゴールドファーブ氏によれば、実用的な義足の足首を見つけることの難しさは非常に広く見られる問題であり、多くの切断者は、義足に最も適した一種類の靴しか履けないという。
「私たちの義足の足首は知能を備えているため、ドレスシューズ、ランニングシューズ、フラットシューズなど、お好みの靴を履くことができ、足首がそれに適応します」とゴールドファーブ氏は語る。「スロープの上り下り、階段の上り下りができ、装置があなたの動作を判断して、適切に機能します。」
ゴールドファーブ氏の研究室の博士課程学生であるハリソン・バートレット氏は、サッサーさんと協力しながら、センサーからのフィードバックを集め、データとサッサーさんの使用体験の両方に基づいて調整を行っている。
バートレット氏は、この足首の成功要因を把握するため、潜在的な使用者100人近くにインタビューを行った。研究チームは、今後数年以内にこの足首の商品化を目指している。
「お気に入りのレストランが長い階段の上にあったため、その人は10年間そこで食事をしていないと言っていました」と同氏は語る。「また別の人は、義足で移動することに不安があったため、家族が遊園地のアトラクションを楽しんでいる間、ずっとベンチに座って過ごしていました。私たちは、人々が望むあらゆる日常の活動に戻れるようにしたいのです。」
バートレット氏は、米国国立科学財団の、新進の起業家を対象とした「I-Corps」プログラムの参加者でもある。




