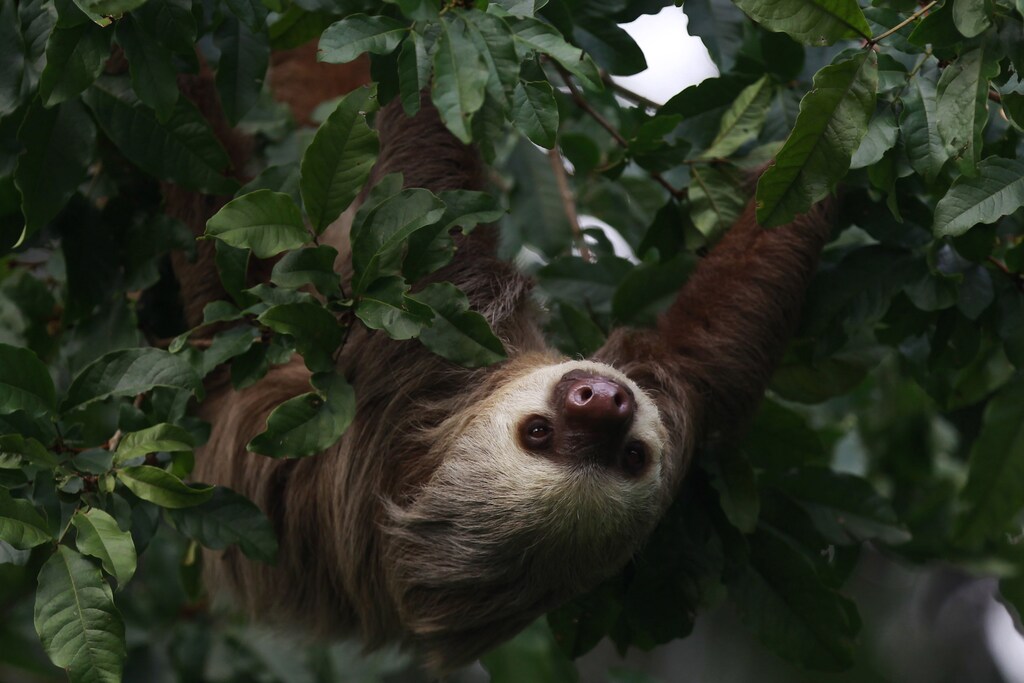
環境モニタリングと精密農業のためのこのシステムは、ナマケモノに学んでいます。速くて常に充電が必要なものより、ゆっくりとしてエネルギー効率の高いものの方が優れていることがあるのです。
「SlothBot」は、環境の変化を測定する必要があるときにのみ移動します。測定対象は天候や環境中の化学的要因などで、長期間の滞在によってのみ観測できるものです。太陽光発電パネル2枚から電力を得ており、森林の樹冠に何か月も継続的にとどまるよう設計されています。
「ナマケモノの生活はとてもゆったりしたものです...」
研究者らは、概念実証用の超高効率ロボットについて、モントリオールで開催された国際ロボティクス・自動化会議で発表しました。
「ロボティクスでは、常により速く、より機敏で、より極端なロボットを目指しているように思えます」と、ジョージア工科大学の電気コンピュータ工学部長であり、SlothBotの主任研究者でもあるマグナス・エガーステッド氏は述べています。「しかし、速さが必要ない用途も多くあります。長期間にわたって現場に留まり、何が起きているかを観察し続けることが必要なのです。」
しがみつく
エガーステッド氏が「ゆっくりの理論」と呼ぶものに基づき、大学院研究助手のジェンナーロ・ノトミスタ氏は、ヨウセフ・エマム氏とともにSlothBotを設計しました。木の間に張られた電線のネットワークを這って移動するために必要な歯車と電線切り替え機構には、3Dプリント部品が使われています。ノトミスタ氏によれば、電線上を這うロボットにとって最大の課題は、落下せずにあるケーブルから別のケーブルへ移ることだといいます。
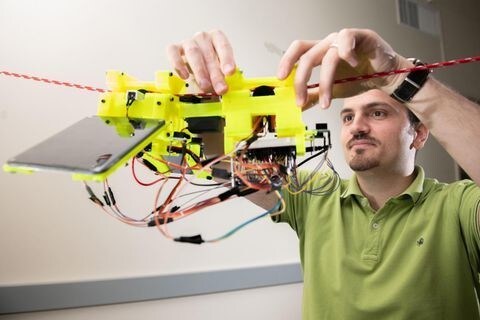
「課題は、別の電線をつかみながら、一本の電線にしっかりとしがみつき続けることです。これは難しい動作であり、フェイルセーフな移行を実現するには正確に行う必要があります。切り替えが長期間にわたって確実に機能するようにすることが、本当に最大の課題です。」
機械的には、SlothBotは作動式のヒンジで連結された2つのボディで構成されています。各ボディには、タイヤを取り付けたリムに接続された駆動モーターが組み込まれています。研究者らによれば、移動に車輪を使うことは単純でエネルギー効率が高く、他の種類の電線式移動方式より安全だといいます。
SlothBotはこれまでのところ、ジョージア工科大学キャンパス内の電線ネットワークで稼働してきました。次に、ロボットをよりナマケモノらしく見せる新しい3Dプリント製の外殻を取り付け、モーター、歯車、アクチュエーター、カメラ、コンピュータ、その他の部品を雨や風から保護します。これにより、アトランタ植物園の樹冠での長期的な研究に向けた準備が整います。エガーステッド氏は、今年の秋にも訪問者がSlothBotによる状況監視の様子を目にできることを期待しています。
ゆっくり、着実に
SlothBotという名前は偶然ではありません。実在するナマケモノは、南米と中米のジャングルの樹冠に生息する小型哺乳類です。木の葉を食べて生活するこの動物は、小さなジャガイモ1個分に相当する1日分のカロリーで生きることができます。代謝が遅いため、ナマケモノは1日最大22時間も休息し、木から降りることはめったになく、一生を木の上で過ごすこともあります。
「ナマケモノの生活は非常にゆったりしていて、日々の生活にあまり刺激はありません」と、ウィスコンシン大学マディソン校の森林・野生生物生態学学科で准教授を務め、このプロジェクトでジョージア工科大学のチームに助言を行ったジョナサン・パウリ氏は述べています。
「非常にゆっくりした生活史の良い点は、多くのエネルギー投入を必要としないことです。限られた区域で、長期間にわたってごくわずかなエネルギー投入だけで、長い期間にわたって持続的に存在し続けることができるのです。」
研究者らがSlothBotに期待しているのは、まさにこのことです。
「樹木に密に覆われた場所の下で実際に何が起きているのか、私たちにはまだ分からないことが多くあります」とエガーステッド氏は述べています。「SlothBotはほとんどの時間をただそこにぶら下がって過ごし、時々日当たりの良い場所に移動して電池を充電します。」
ナマケモノの高速道路
研究者らはまた、すでに本物のナマケモノが暮らしているコスタリカのカカオ農園で、SlothBotを試験することも望んでいます。「カカオの運搬に使われるケーブルは、動物たちが移動に便利だと感じているため、ナマケモノの高速道路になっています」とエガーステッド氏は述べています。「すべてがうまくいけば、ナマケモノを監視するためにSlothBotをケーブルに沿って配置する予定です。」
エガーステッド氏は、小型の車輪付きロボットや飛行ロボットの群れを動かすアルゴリズムを開発しています。しかし、コスタリカを訪問した際に、彼はナマケモノに関心を持つようになり、ジョージア工科大学のインタラクティブ・コンピューティング学部の教授であるロン・アーキン氏とともに「ゆっくりの理論」の開発を始めました。この理論は、エネルギー効率の利点を活用するものです。
「環境モニタリングのような作業をするなら、何か月も森の中に出ていたいものです」とエガーステッド氏は述べています。「そうなると、制御システムの捉え方が高いレベルで変わってきます。」
飛行ロボットはすでに環境モニタリングに使われていますが、消費エネルギーが大きいため、長時間留まることはできません。車輪付きロボットはより少ないエネルギーで済ませることができますが、泥にはまったり、木の根に妨げられたりすることがあり、地上からでは全体像を把握することもできません。
「エネルギーを最も消費するのは、移動することです」とエガーステッド氏は述べています。「移動は、センシングや思考よりもはるかに多くのエネルギーを必要とします。環境用ロボットは、どうしても必要なときにだけ移動すべきです。そのような姿がどのようなものかを、私たちは考えなければなりませんでした。」
「ナマケモノの生態に着想を得たロボットを見ることができるのは素晴らしいことです」とパウリ氏は述べています。「ナマケモノや、こうした生態系に長期間暮らす他の生物がどのように生きているかを共有するのは楽しいことでした。ロボットが、自然の生態系で私たちが目にしていることを映し出すようになるのは興味深いことでしょう。」
この研究は米国海軍研究局の支援を受けたものです。掲載内容は著者のみの責任によるものであり、必ずしも海軍研究局の公式見解を示すものではありません。




