技術者らは、新しい路面を認識しながら体を適応させて歩行する四足歩行ロボットの試験に成功した。
この画期的な成果は、宇宙探査や原子炉など、人間にとって危険すぎる場所での効率を高める可能性がある。
このロボットは機械学習モデルを用い、これから歩く地形に最適な体の形状を継続的に予測する。
コンクリートの歩道を走っていたかと思えば、突然乾いた砂の上を走る場面を想像してほしい。転ばないためには、速度を落とし、走り方を変えなければならない。同様に、歩行ロボットも異なる路面に対応するためには歩容を変える必要がある。
一般に、人間やほとんどのロボットが変えられるのは走り方のみである。しかし、体の形状も変えられるとしたら、どのような路面でも可能な限り速く安全に走れるのではないだろうか。
原子炉の損傷状況の点検から宇宙探査まで、困難で危険な任務はロボットに頼りたいと考えている。こうした任務では、固定された体の形状がロボットの適応力を制限しうる。体の形状を変えられることは、予期しない環境での成功と失敗を分ける決め手になりうる。さらに、形状を変えられるロボットであれば、異なる環境ごとに最適な体の形状を学習し、遭遇した新しい環境にも適応できる可能性がある。
オスロ大学と共同で、このアイデアを四足歩行ロボットを用いて試験することに成功した。このロボットは、新しい路面に遭遇するとその都度体を適応させて歩行し、固定された体のロボットより良好な性能を示した。研究成果は発表済みで、『Nature Machine Intelligence』誌に掲載されている。
形状を変える四足歩行ロボット
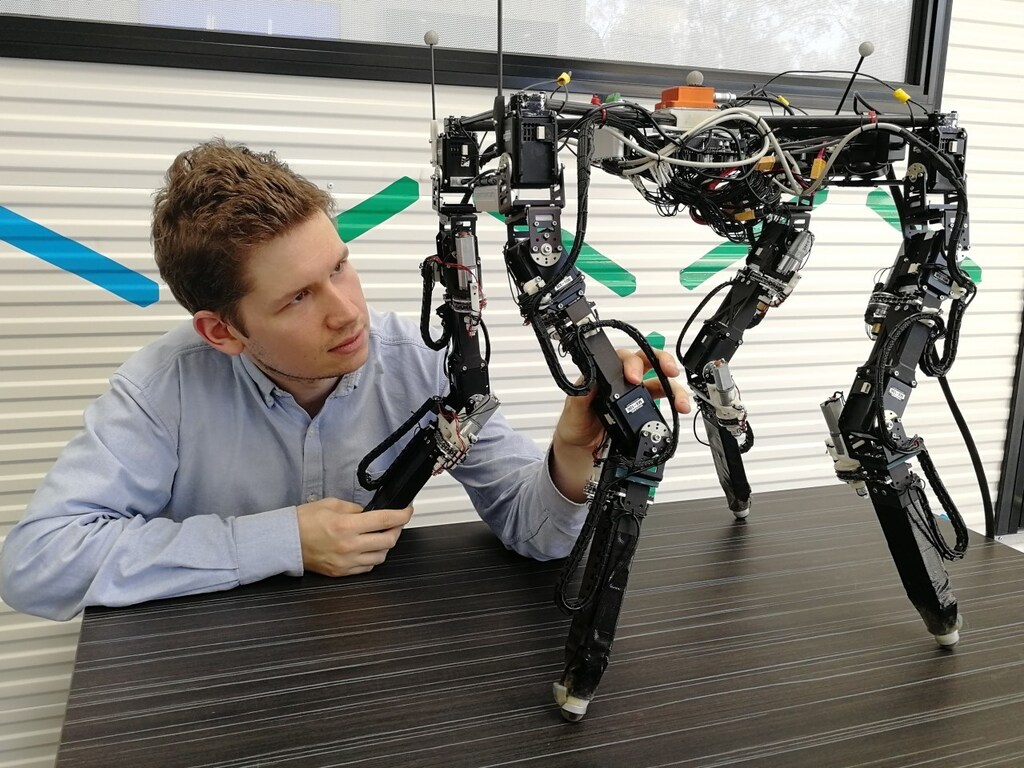
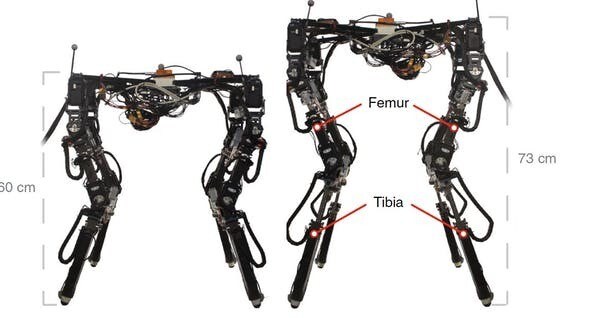
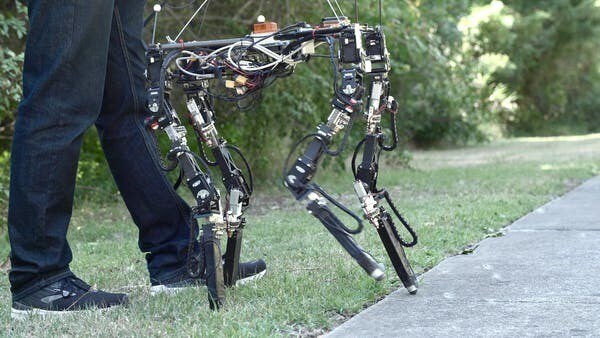
DyRETは、Dynamic Robot for Embodied Testing(身体性テスト用動的ロボット)の略称で、開発者であるTønnes Nygaard氏によるノルウェー語での愛称は「the animal(動物)」である。このロボットは、形状を変えるロボットという概念を検証するために設計された。Tønnes Nygaard。DyRETの4本の脚にはそれぞれ2つの伸縮セクションがあり、大腿骨や脛骨の長さを変えることができる。調整は脚に内蔵されたモーターによって行われ、ロボットの稼働中に自動で長さを変えることができる。
モーターによって、DyRETの高さを約20%、すなわち60cmから73cmまで変えることができる。この13cmの違いが、歩行に劇的な差をもたらす。脚が短い場合、DyRETは重心が低く安定しているが動きは遅い。最も高い状態では、歩行中の安定性は低下するものの、歩幅が大幅に広がるため、より速く移動し、障害物を越えることができる。
DyRETには、歩いている地面を把握するためのセンサーも搭載されている。DyRETの足にはそれぞれ力センサーがあり、地面の硬さを感知できる。3Dカメラが前脚の間の地面に向けられており、地面の粗さを推定する。
適応の学習
DyRETは歩行中、足と3Dカメラを通じて周囲の環境を絶えず感知している。ロボットが地面の状態の変化を検知すると、最適な脚の長さに変更することができる。では、ロボットはどのような体の形状が最適かをどのように判断するのだろうか。
DyRETが異なる状況に応じた最適な脚の構成を学習する方法として、2つを検討した。一つは、既知の路面がある屋内の管理された環境、もう一つは屋外の実環境での試験である。
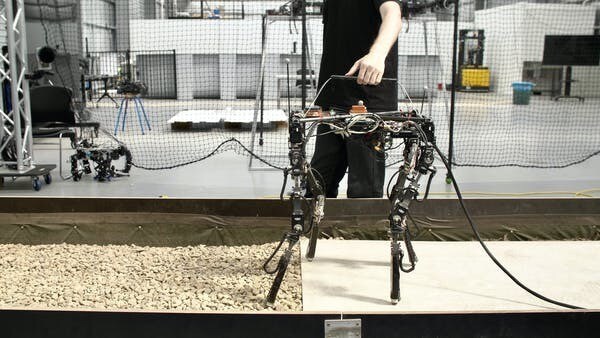
管理された試験では、DyRETを約5メートルの長さの箱の中で歩行させた。箱には砂、砂利、硬い繊維セメント板など、異なる歩行面が設置されていた。ロボットは、25種類の脚の構成のそれぞれで、各素材の上を歩行し、その動きの効率を記録した。このデータに基づき、箱内で歩行面の変化を自動的に感知し、最適な体の形状を選択する能力を検証した。
管理された実験では、DyRETが以前歩いた路面に対しては体を適応させて歩行できることが示されたが、実世界ははるかに変動が大きく予測困難である。この手法は、ロボットが遭遇する未知の地形にも、その表面に対する最適な体の形状を推定することで拡張できることを示した。
屋外実験では、DyRETは機械学習モデルを用いた。このモデルには、管制試験から得られた、地面の硬さと粗さの特定の組み合わせに対する最適な脚の構成に関する知識をあらかじめ与えておいた。ロボットは歩行しながら、遭遇する地形に対する最適な体の形状を継続的に予測するとともに、どの程度うまく歩けたかの測定値でモデルを更新する。実験では、DyRETの予測は歩行するにつれて向上し、これまで経験したことのない地形に対しても、効率的な動きを迅速に生成できるようになった。
形状を変えるロボットは未来の姿なのか?
DyRETは、ロボットにおける「身体性認知」という概念を探求している。すなわち、ロボットのハードウェアとしての体を、ソフトウェアの頭脳と連携させ、環境と密接に結びつけることで、問題解決に活用できるという考え方である。DyRETの体は運動の制約となるのではなく、困難な環境で問題を解決するための適応的な手段そのものである。
これは非常に有益であり、特に事前に正確な環境条件を予測できない場合に有効である。そのため、単一の「最適な」ロボットの形状を選ぶことは極めて困難になる。代わりに、これらのロボットは形状変化を通じて、多様な環境条件に適応できる。
この概念実証は、ロボット設計の将来に大きな意味をもち、非常に困難で変動の大きい、現在は不可能な環境を開拓する可能性がある。将来的には、形状を変えるロボットが海底や長期の宇宙ミッションで使用される可能性もある。