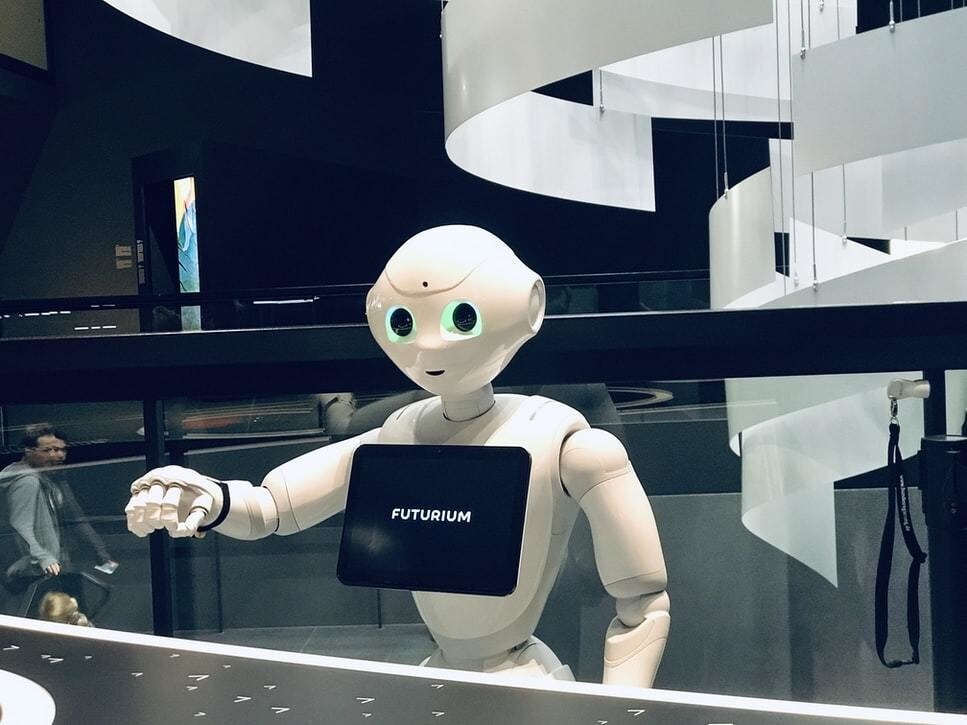
エンジニアのジュリー・シャーとローラ・メジャーは、市民を新型コロナウイルス感染症(COVID-19)から守るため、ロボットがより多くの役割を担うようになっていると書いている。
著書『What To Expect When You’re Expecting Robots』で、両氏はロボットは今後、人のために働くのではなく、人と共に働くようになると説明している。
また、私たちの環境やインフラがロボットに対応するためにどのように変わり得るかについても述べている。
新型コロナウイルスの影響で人々が互いに距離を保つ必要が生じたため、ロボットは倉庫や病院の消毒、検体の検査室への搬送、遠隔医療のアバターとしての役割など、不可欠な業務を担うようになっている。
人々はロボットによる支援をますます受け入れつつある兆しがみられる。少なくとも仮定の上では、感染リスクを減らすために、自動運転タクシーで送迎されることや、ロボットによって食事を届けてもらうことを望んでいる。
より知能が高く自律的な機械が社会に広がるにつれ、エンジニアのジュリー・シャーとローラ・メジャーは、設計者に対して、ロボットが社会にどう適合するかだけでなく、社会がこの新たな「働く」ロボットに対応するためにどう変わり得るかも再考するよう呼びかけている。
シャーはMITの航空宇宙学の准教授であり、MITシュワルツマン・コンピューティング・カレッジでコンピューティングの社会的・倫理的責任を担当する副学部長でもある。メジャー(SM ’05)は、自動車メーカーのヒュンダイとAptivが支援する自動運転車ベンチャー、Motionalの最高技術責任者(CTO)である。両氏は共同で新著『What to Expect When You’re Expecting Robots: The Future of Human-Robot Collaboration』を執筆し、今月ベーシック・ブックスから出版された。
両氏によれば、今後期待できるのは、将来のロボットがもはや私たちのために働くのではなく、 私たちと共に働くようになることだという。ロボットは、工場の自動化装置や家庭用ルンバのように、管理された環境で特定の作業を行うようプログラムされた道具というより、より複雑で予測のつかない現実世界で人々と関わり、その中で共に働くパートナーに近いものになるという。したがってシャーとメジャーは、ロボットと人間が相互理解を築く必要があると述べている。
「本書の一部は、人のように考えるロボットシステムの設計と、私たちの世界を機能させるために互いに送り合っている非常に微妙な社会的シグナルを理解できるロボットについてのものです」とシャーは語る。「ただし、本書では同じくらい、私たちが生活の仕方、つまり横断歩道から社会規範に至るまでをどう構築する必要があるかにも重点を置いています。そうすることで、ロボットが私たちの世界でより効果的に生活できるようになるのです」
互いを知る
ロボットが公共空間へ次第に入り込むなかで、人間や社会の行動をより深く理解できれば、安全に共存できる可能性がある。
交通の多い歩道を走る荷物配達ロボットを考えてみよう。ロボットは、交通コーンや街灯など、進路上の障害物を一般的な距離で避けるようプログラムされているかもしれない。しかし、コーヒーカップを持ちながらベビーカーを押している人にロボットが近づいた場合はどうだろうか。通行人であれば、社会的な合図を読み取り、ベビーカーを通すために脇へ寄るかもしれない。ロボットも同じ微妙なシグナルを察知し、それに応じて進路を変えることができるだろうか。
シャーは、その答えは「はい」だと考えている。MITの対話型ロボティクス・グループの責任者として、彼女は人の動き、行動、物理空間で誰と関わっているかといった人間の行動を、ロボットが理解し予測できるようにするためのツールを開発している。彼女はこれらのツールを、工場の床や病棟などの環境で人間を認識し、協働できるロボットに実装してきた。彼女は、社会的な合図を読み取るよう訓練されたロボットが、より構造化されていない公共空間で、より安全に展開されることを期待している。
一方、メジャーは、今日の多くの無人運転車が稼働している管理された囲いのある環境を超えて、現実世界でロボット、とりわけ自動運転車を安全かつ確実に機能させることに取り組んできた。約1年前、両氏はロボティクスの会議で初めて顔を合わせた。
「私は産業界で、ジュリーは学界で、まったく別の世界で仕事をしていました。私たちはそれぞれ、機械やロボットに対応する必要性への理解を広めようとしていたのです」とメジャーは振り返る。
その最初の出会いから、新著の種はすぐに芽吹き始めた。
サイボーグ都市
著書の中で、エンジニアたちは、ロボットや自動化システムが人間を認識し、人間と協働できる方法を説明している。また、私たちの環境やインフラがロボットに対応するためにどのように変わり得るかについても述べている。
ロボットを管理・誘導するよう設計されたサイボーグに優しい都市であれば、2017年にサンフランシスコで起きたような事態を避けられたかもしれない。同市では、地元のテクノロジー新興企業が配備する配達ロボットが増加していた。ロボットは市の歩道で混雑を引き起こし、障害のある高齢者にとって予期せぬ危険となっていた。最終的に当局は、市内で許可される配達ロボットの台数に厳しい規制を課した。この措置は安全性を高めたが、イノベーションを犠牲にした可能性がある。
近い将来、どの時点においても複数のロボットが人間と歩道を共有するようになるのであれば、シャーとメジャーは、ロボットと人間の事故を避けるため、都市は自転車レーンに似た専用のロボットレーンの設置を検討すべきだと提案している。また、両氏は、飛行中の航空機が互いの位置を把握する仕組みに似た、公共空間でロボットを管理するシステムも構想している。
1965年、連邦航空局(FAA)が設立された。その背景の一つには、グランドキャニオン上空の雲の中を飛行していた2機の航空機が衝突し、壊滅的な事故となったことがあった。この事故以前、航空機はほぼ自由に好きな場所を飛行できた。FAAは、衝突回避装置(TCAS:Traffic Collision Avoidance System)などの技術革新を通じて、空中の航空機を管理し始めた。TCASは、現在ほとんどの航空機に搭載されているシステムで、共通のトランスポンダーを備えた他の航空機を検知する。TCASは付近の航空機に警告を発し、地上管制とは独立して、衝突を避けるために航空機が取るべき経路を自動的に算出する。
同様に、シャーとメジャーは、公共空間のロボットには、ソフトウェア基盤やメーカーにかかわらず、互いに認識し通信できる一種の共通センサーを搭載できると述べている。こうすることで、付近にロボットがいることを感知した場合、特定の区域を避け、潜在的な事故や混雑を回避できるかもしれない。
「人間用のトランスポンダーがあり、ロボットに信号を送ることもできるでしょう」とシャーは語る。「例えば、横断歩道の見守り員が警棒を使い、付近のロボットに一時停止を指示して、子どもたちが安全に道路を横断できるようにすることも考えられます」
私たちが準備できているかどうかにかかわらず、傾向は明らかだ。ロボットは私たちの歩道、食料品店、そして家庭にやって来つつある。そして本書のタイトルが示すように、こうした社会の新たな構成員に備えるには、技術に対する私たちの認識とインフラの両面で大きな変化が必要になるだろう。
「子どもが社会に適応し、十分な可能性を発揮できる人間に育つには、村全体が必要です」とシャーとメジャーは書いている。「ロボットも同じです」




