MITのコンピューター科学者が、カスタマイズしたコンピューターチップによってロボットの応答時間を短縮する方法を見つけました。
これにより、ロボットの「頭脳」と身体のつながりが強化され、より「人間らしい」作業をより効果的に行えるようになる可能性があります。
この革新的な研究は、新型コロナウイルス感染症(COVID-19)患者のケアや重い物体の操作など、さまざまな場面で、最終的に人間が危険を負担する必要を減らす可能性があります。
現代のロボットは素早く動くことができます。「モーターは速く、力も強いのです」とサブリナ・ノイマン氏は述べています。
しかし、人との相互作用のような複雑な状況では、ロボットはしばしば素早く動けません。「問題は、ロボットの頭の中で何が起きているかにあります」と彼女は付け加えます。
刺激を知覚し、それに対する応答を計算するには「膨大な量の計算」が必要であり、それが反応時間を制限しているとノイマン氏は述べています。同氏は最近、マサチューセッツ工科大学(MIT)のコンピューター科学・人工知能研究所(CSAIL)で博士号を取得しました。ノイマン氏は、ロボットの「頭脳」と身体との間にあるこのずれに対処する方法を見出しました。「ロボモーフィック・コンピューティング」と呼ばれるこの手法は、ロボットの物理的な構造と想定される用途を活用して、ロボットの応答時間を最小限に抑えるカスタマイズされたコンピューターチップを生成します。
この進歩は、感染性のある患者への最前線の医療ケアを含む、さまざまなロボット工学の用途を推し進める可能性があります。「患者や病院の職員のリスクを減らすのに役立つロボットがあれば、非常に素晴らしいでしょう」とノイマン氏は述べています。
ノイマン氏は、今年4月に開催されるプログラミング言語とオペレーティングシステムのアーキテクチャ支援に関する国際会議(International Conference on Architectural Support for Programming Languages and Operating Systems)でこの研究を発表する予定です。MITの共著者には、大学院生のトーマス・ブルジェア氏と、電気工学のエドウィン・シブリー・ウェブスター教授であり、ノイマン氏の博士課程の指導教員でもあるスリニ・デヴァダス氏が含まれます。その他の共著者には、いずれもハーバード大学のブライアン・プランシャー氏、ティエリー・タンベ氏、ビジェイ・ジャナパ・レディ氏が含まれます。ノイマン氏は現在、ハーバード大学の工学・応用科学大学院でNSFコンピューティング・イノベーション・フェローのポストドクターを務めています。
ノイマン氏によると、ロボットの動作には3つの主要な段階があります。第1は知覚であり、これにはセンサーやカメラを使用したデータ収集が含まれます。第2はマッピングと自己位置推定です。「彼らは見たものに基づいて、周囲の世界の地図を構築し、その地図内で自分の位置を特定しなければなりません」とノイマン氏は述べています。第3段階は運動計画と制御であり、言い換えれば、行動の道筋を描くことです。
これらの段階には時間と、非常に多くの計算能力を要する場合があります。「ロボットを現場に配備し、人間の周囲にある動的な環境で安全に動作させるためには、非常に素早く思考し反応できなければなりません」とプランシャー氏は述べています。「現在のアルゴリズムは、現在のCPUハードウェアでは十分な速さで実行できません。」
ノイマン氏は、研究者がより優れたアルゴリズムを模索してきたと付け加えつつも、ソフトウェアの改良だけでは答えにはならないと考えています。「比較的新しいのは、より優れたハードウェアを探求することもできるという発想です。」つまり、ロボットの頭脳を構成する標準的なCPU処理チップを超え、ハードウェアアクセラレーションの助けを借りることを意味します。
ハードウェアアクセラレーションとは、特定のコンピューティング作業をより効率的に行うために、専用のハードウェアユニットを使用することを指します。一般的に使用されるハードウェアアクセラレーターの一つが、並列処理に特化したチップであるグラフィックス処理装置(GPU)です。これらのデバイスは、その並列構造により数千のピクセルを同時に処理できるため、グラフィックスに適しています。「GPUはすべてにおいて最良というわけではありませんが、設計された目的においては最良です」とノイマン氏は述べています。「特定の用途に対して、より高い性能が得られます。」ほとんどのロボットは、想定される用途の範囲に合わせて設計されているため、ハードウェアアクセラレーションの恩恵を受けられる可能性があります。そこでノイマン氏のチームは、ロボモーフィック・コンピューティングを開発しました。
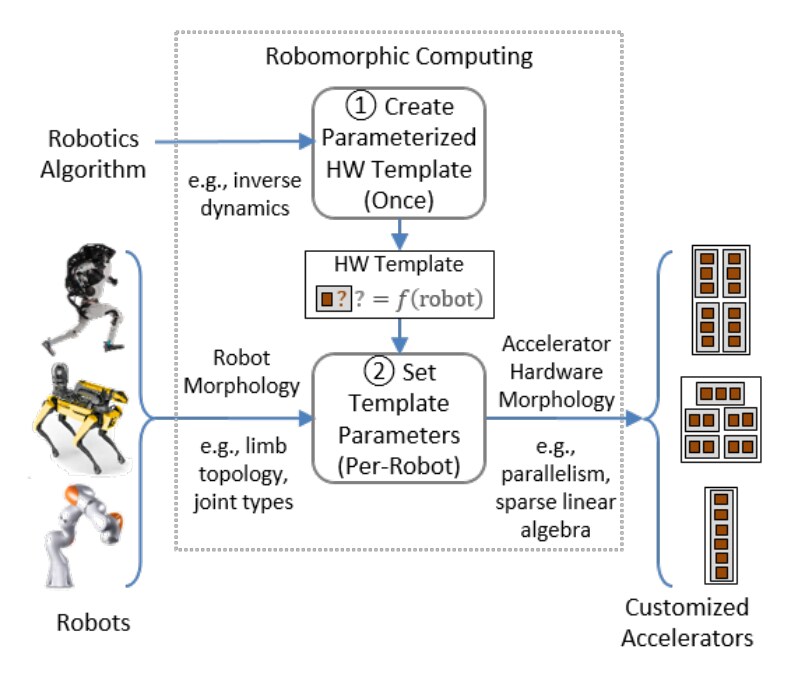
このシステムは、特定のロボットの計算ニーズに最も適合するよう、カスタマイズされたハードウェア設計を作成します。ユーザーは、関節の配置や各関節の動作範囲など、ロボットのパラメーターを入力します。ノイマン氏のシステムは、これらの物理的特性を数学的な行列に変換します。これらの行列は「疎」であり、つまり、特定のロボットの構造上不可能な動きにおおむね対応する、多くのゼロ値を含んでいます。(同様に、あなたの腕の動きも、特定の関節でしか曲がれないため制限されています。腕は無限に柔軟なスパゲッティの麺のようなものではありません。)
次にこのシステムは、行列内のゼロでない値に対してのみ計算を実行するように特化したハードウェアアーキテクチャを設計します。その結果生まれるチップ設計は、ロボットの計算ニーズに合わせて効率を最大化するように調整されています。そして、そのカスタマイズは試験で成果を上げました。
この手法を用いて特定の用途向けに設計されたハードウェアアーキテクチャは、市販のCPUおよびGPUユニットを上回る性能を示しました。ノイマン氏のチームは、専用チップをゼロから製造したわけではありませんが、システムの提案に従って、カスタマイズ可能なフィールドプログラマブルゲートアレイ(FPGA)チップをプログラムしました。動作クロック速度は遅かったものの、このチップはCPUより8倍、GPUより86倍速い性能を発揮しました。
「その結果には大変感動しました」とノイマン氏は述べています。「クロック速度の低さに足を引っ張られたものの、単により効率的であることで、それを補うことができました。」
プランシャー氏は、ロボモーフィック・コンピューティングには広範な可能性があると見ています。「理想としては、いずれすべてのロボットのためにカスタムの動作計画チップを製造し、安全で効率的な動きを迅速に計算できるようにすることです」と同氏は述べています。「20年後には、すべてのロボットに数個のカスタムコンピューターチップが搭載され、それらを動力源としていたとしても、私は驚きません。そしてその一つが、このチップになる可能性があります。」ノイマン氏は、ロボモーフィック・コンピューティングによって、新型コロナウイルス感染症(covid-19)患者のケアや重い物体の操作など、さまざまな場面で、ロボットが人間の危険を負担できるようになるかもしれないと付け加えています。
「この研究は、特殊な回路設計を用いてロボット制御の中核部分を加速させる方法を示している点で、非常に興味深いものです」と、本研究には関わっていないボストン・ダイナミクスのロボティクス・エンジニア、ロビン・ディーツ氏は述べています。「現実世界はロボットが考え終わるのを待ってはくれないため、ロボット工学においてソフトウェアの性能は極めて重要です。」同氏はさらに、ノイマン氏の進歩によってロボットがより速く思考できるようになり、「これまで計算上困難だった、刺激的な動作を可能にする」可能性があると付け加えています。
ノイマン氏は次に、ロボモーフィック・コンピューティングのシステム全体を自動化する計画を立てています。ユーザーはロボットのパラメーターをドラッグ&ドロップするだけで、「反対側の端からハードウェア記述が出力されます。それこそが、このシステムを一段と高め、非常に有用なものにする要素だと思います」と述べています。




