ソフトロボティクスは、農業、医療、宇宙設計など様々な産業における革新的な研究に活用されてきた。
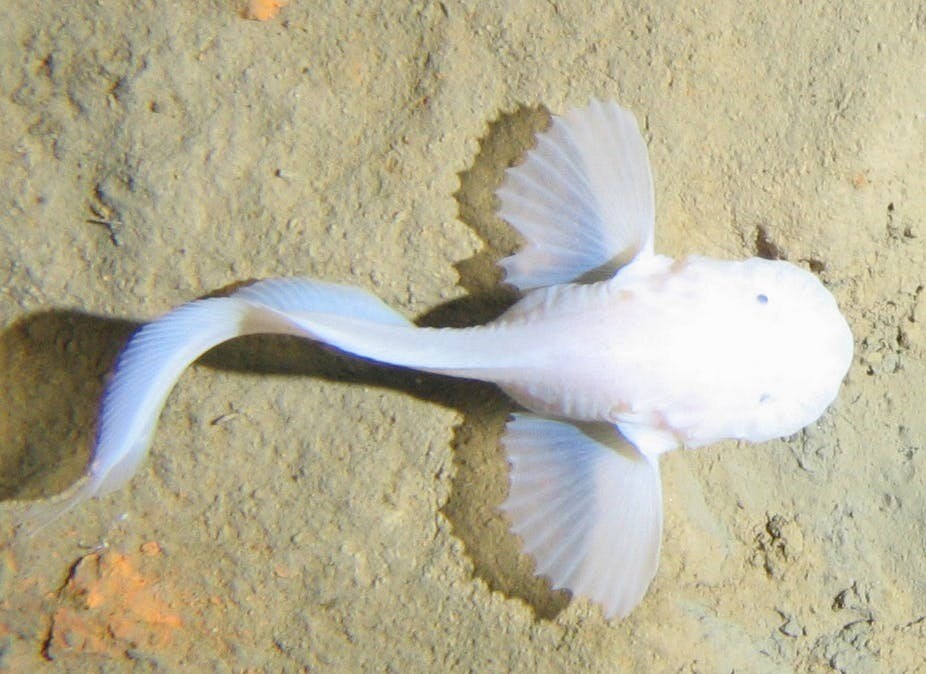
最近では、スネイルフィッシュ(ヨコヅナクサウオ)にヒントを得たロボットが深海探査に使われている。
このロボットは、海洋の最深部であるマリアナ海溝への潜航に成功した記録がある。
海洋の最深部は、科学的に大きな関心を集め、そこに生息する生物相も豊かであるにもかかわらず、地球上で最も探査が進んでいない地域の一つにとどまっている。
その理由の一つは、こうした深度にかかる低温と極めて大きな圧力である。そのため、探査機器は、これらに耐えられるよう高強度の金属またはセラミック製の耐圧容器内に厳重に収めなければならない。その結果、深海探査船は大型で高価になり、取り扱いにくくなるうえ、設計、製造、輸送も困難になる。
しかし、新たに開発された小型の自力駆動式水中ロボット魚は、これに代わる選択肢となる可能性がある。最近の論文によれば、このロボットは太平洋の最深部であるマリアナ海溝(深度ほぼ11km(6.8マイル))に到達することができた。
その場所の水圧は、海面の水圧の千倍以上にもなる。それでも、魚を含む様々な動物はこの途方もない水圧に耐え、このような過酷な環境での生活に適応している。これらの海洋生物の一種であるヨコヅナクサウオ(ハドal スネイルフィッシュ)の形態と頭蓋骨の構造が、この見事なロボット遊泳体の設計に着想を与えたとされている。
この大きな成果を可能にした主な技術的突破口は、高圧下で破損することなく変形する、特別に設計された柔軟な高分子ボディであった。中国杭州の研究者チームは、動力、運動、制御に必要な繊細な電子部品を、保護用のシリコーン基質内に組み込むことに成功した。
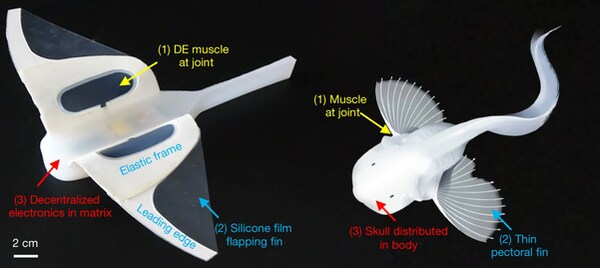
電子部品は、通常の方法のように密集させるのではなく、互いに分離して配置された。これは、スネイルフィッシュの頭蓋骨に似た構造によって、圧力への耐性を高めるためである。
このロボットは、細長い胴体と尾、そして薄いシリコーン製の大きな側面ヒレ2枚を備え、外見もスネイルフィッシュに似ている。ヒレを羽ばたかせて小型ロボットを推進させる。全長はわずか22cm(8.7インチ)、翼幅は28cmである。
ヒレは剛性のモーターではなく、柔らかい人工筋肉によって動かされる。この筋肉は誘電エラストマーを含んでおり、これは電圧を加えると収縮して大きな動きを生み出す、スマート材料の一種である。
円盤状の誘電エラストマー素子が、ロボットを推進させるヒレの羽ばたき運動を生み出す。大きな水深においても、体長の約半分を毎秒進む速度(時速約0.2km相当)に達する。
ただし、この種のアクチュエーター(機械を動かす部品)には、非常に高い電圧が必要である。この要件を満たすため、小型の高電圧増幅器がリチウムイオン電池の電圧を千倍以上に昇圧する。一方、赤外線受信機によってロボットの遠隔操作が可能になっている。柔らかいヒレと柔らかいアクチュエーターは、深海環境の低温と高圧の下でも耐え、良好に機能するよう慎重に設計された。
研究チームは、推進方式の詳細な計算研究と実験室での試験、さらに電子機器が極度の圧力下でどのように機能するかの検証を行った。その後、自由遊泳の実地試験を実施した。まず深湖で、次に深度3km超の南シナ海で行い、その後マリアナ海溝に投入した。
マリアナでの実地試験では、ロボットは深海着底装置に取り付けられていたため、自由に遊泳することは許されなかった。それでも、着底装置のカメラが記録したとおり、深度10,900メートルにおいて45分間にわたり羽ばたき運動を維持することができた。
ソフトロボット
この深海遊泳体は、動物と植物の両方を含む生物にヒントを得た新世代のロボットの一例である。シリコーンや他の高分子、ゲル、さらには繊維などの柔軟な素材の利点を活かして作られている。
これらのロボットは、環境からの力に応じて曲がり、たわみ、適応することができる。そのため、従来の硬質な産業用ロボットと比べて、本質的に人間の近くで作業する際の安全性が高い。一方で、その設計、作動、センシング、制御には大きな課題が伴い、それらこそが科学的・技術的な関心の中核をなしている。
現在、ソフトロボティクスと呼ばれるこの新しい分野では、学際的な研究が活発に行われており、農業から医療、宇宙に至るまで、多様な関連応用に向けた革新的な進展をもたらしている。ハーバード・オクトボットは、この種のロボットの一例であり、この深海ロボットの設計と採用された技術に対して、数ある源泉の一つとなったとみられる。
現段階の深海遊泳体は、比較的動きが遅く、操縦も容易ではなく、目的の経路をたどろうとする際に、その進路を乱す強い水中潮流に耐えられない可能性がある。しかし、設計者はすでに、より操縦性・効率性・知能性を高めるための改良計画を持っているようである。
いくつかの欠点はあるものの、このような劇的な実証につながったロボット設計の原理と技術的進歩を過小評価すべきではない。




