新たな研究によると、新しいロボットシステムが、介助を必要とする人々にとって食事をより容易にする助けとなりうるという。
皿の上にあるさまざまな食べ物を識別した後、ロボットはフォークを使って、目的の一口分をつまみ上げ、人の口元まで運ぶ方法を計画できる。
米国では約100万人の成人が、食事の際に誰かの介助を必要としている。食事の介助は時間がかかり、しばしば気まずい作業であるが、その多くは選択によってではなく、必要に迫られて行われている。
「毎日、一口ごとに介護者に食べさせてもらわなければならないことは、人の自立心を奪います」と、責任著者でワシントン大学ポール・G・アレン・コンピュータサイエンス&工学部教授のシッダールタ・スリニヴァサ氏は語る。「このプロジェクトの目標は、人々の生活にもう少しだけ主体性を取り戻すことです。」
このアイデアは、人々の車椅子に取り付けられ、食べたいものを何でも食べさせてくれる自律型摂食システムを開発することだった。
「このプロジェクトを始めたとき、私たちは気づきました。食べ物の大きさ、形、または硬さによって、人が一切れの食べ物を口にする方法は非常に多様です。どこから始めればよいのでしょうか?」と、共著者でアレン学部のポスドク研究員であるタポマユク・バッタチャルジー氏は語る。「そこで、人間がブドウやニンジンのような一般的な食べ物をどのように食べるかを見るための実験を行いました。」
ニンジンとバナナ
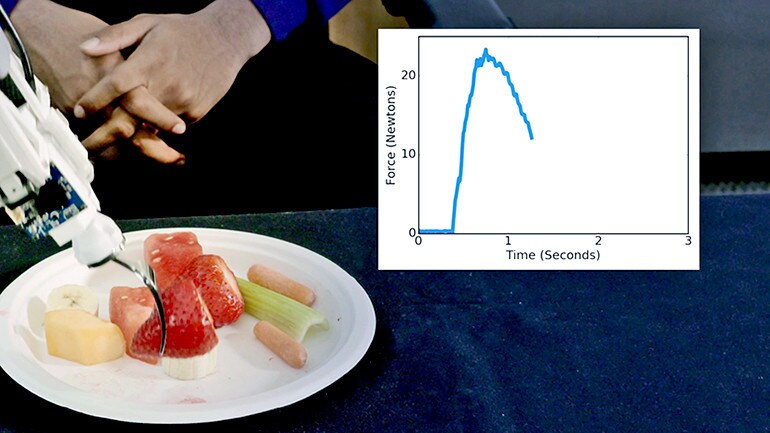
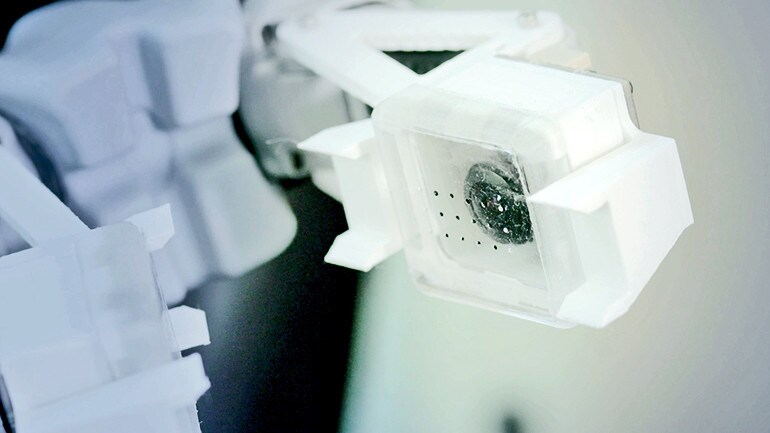
研究者らは、硬いニンジンから柔らかいバナナまで、硬さの異なる約12種類の食べ物を皿に盛り付けた。皿には、皮は硬いが中は柔らかいトマトやブドウなども含まれていた。その後、ボランティアにフォークを渡し、さまざまな食べ物を一切れずつ拾い上げてマネキンに食べさせるよう依頼した。フォークには、食べ物を拾い上げる際に人がどれくらいの力を使ったかを測定するセンサーが内蔵されていた。
ボランティアは、硬さの異なる食べ物を拾い上げるために、さまざまな方法を用いた。例えば、バナナのような柔らかいものは、フォークから滑り落ちないように斜めに突き刺す傾向があった。ニンジンやブドウのような食べ物では、ボランティアは力を強めて一口ずつ刺すために、小刻みに揺らす動きを使う傾向があった。
「人々は、食べ物の大きさや形だけでなく、硬さや柔らかさによっても異なる方法を使っているようでした。しかし、本当にそこまでする必要があるのでしょうか?」とバッタチャルジー氏は語る。「私たちは、食べ物の種類に関係なく、フォークが内部の一定の深さに達するまで食べ物を突き刺すように、ロボットで実験することにしました。」
ロボットは、硬さに関係なく、すべての食べ物を拾い上げるために同じ力と突き刺し方を用いた。硬い食べ物は拾い上げることができたが、柔らかい食べ物や、皮が硬く中が柔らかい食べ物には苦労した。したがって、ロボットも人間と同様に、さまざまな種類の食べ物を拾い上げるために、力と角度を調整する必要がある。
介護者の支援
研究チームはまた、食べ物を拾い上げる動作と、それを誰かに食べさせる動作は互いに独立したものではないことにも言及している。ボランティアは、食べやすくするために、フォーク上で食べ物の向きを意図的に調整することがよくあった。
「ニンジンスティックは中央を突き刺して拾い上げることもできますが、人が食べるのは難しくなります」とバッタチャルジー氏は語る。「一方、片端をつまんで、ニンジンを誰かの口元に傾ければ、一口で食べやすくなります。」
食べ物の種類に応じて変化する突き刺しと摂食の戦略を設計するため、研究者らは2つの異なるアルゴリズムを組み合わせた。まず、RetinaNetと呼ばれる物体検出アルゴリズムを用いた。これは皿をスキャンし、その上にある食べ物の種類を特定し、各品目の周囲に枠を配置する。
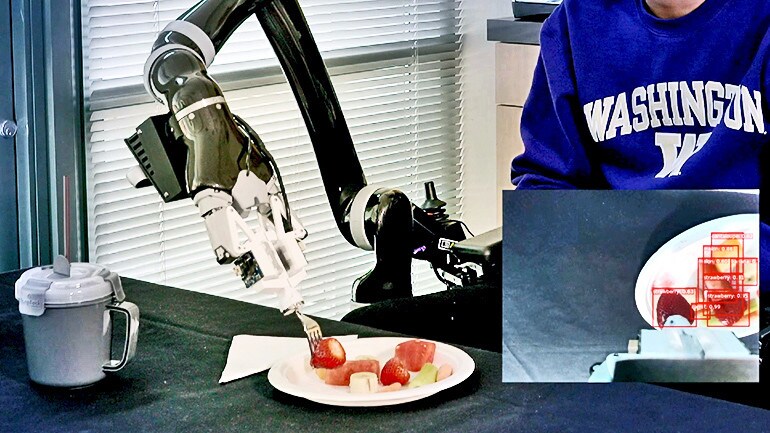
次に、特定の枠内の食べ物の種類を調べ、その食べ物を拾い上げるための最適な方法をロボットに指示するアルゴリズム、SPNetを開発した。例えば、SPNetはロボットに、イチゴやバナナの一切れは中央を突き刺すよう、ニンジンは両端のいずれかを突き刺すよう指示する。
研究チームは、ロボットに食べ物を拾い上げてボランティアに食べさせる実験を行い、SPNetまたはより均一な方法、すなわち食べ物の種類に関係なく各品目の中央を突き刺す方法を用いた。SPNetによる多様な方法は、すべての食べ物において均一な方法と同等か、それ以上の成果を示した。
自立した食事
「多くの工学的課題は解決策にこだわりがありませんが、この研究は人々と非常に密接に関係しています」とスリニヴァサ氏は語る。「人が一口を食べやすいかどうかを考慮しなければ、人々は私たちのシステムを使えないかもしれません。世の中には食べ物の種類が無数にあるため、最大の課題は、そのすべてに対応できる戦略を開発することです。」
研究チームは現在、タスカー・アクセシブル・テクノロジー・センターと協力し、介護施設にいる介護者や患者から意見を聞き、人々のニーズに合わせてシステムを改善する方法を検討している。
「私たちの最終的な目標は、ロボットによって人々が自分で昼食や夕食を取れるようにすることです」とスリニヴァサ氏は語る。「しかし、重要なのは介護者に取って代わることではありません。介護者を支援したいのです。ロボットの助けがあれば、介護者は皿を準備した後、人が食事をしている間に別の作業をすることができます。」
研究チームは、一連の論文で成果を発表した。そのうちの1本は、IEEE Robotics and Automation Lettersに掲載された。研究者らは、もう1本の論文を、韓国で開催されるACM/IEEEヒューマン・ロボット・インタラクション国際会議で発表する予定である。その他の共著者は、ワシントン大学およびドイツのテクニシェ・ウニベルジテート・ミュンヘンに所属している。
本研究は、米国国立衛生研究所、米国国立科学財団、米国海軍研究局、ロボティクス共同技術連携、Amazon、およびHondaの支援を受けた。




