洋上風力発電所や石油掘削リグのインフラは、周囲の生物多様性に害を及ぼすおそれがある。
ロボット工学者やエンジニアは、海底の構成要素の点検と修理を支援する技術を開発することで、海洋の生物多様性を守る方法を模索している。
エディンバラ大学の研究者が、ミズクラゲに着想を得た水中ロボットを設計した。
地球上に残された手つかずの原生の荒野の一部は、海底に存在している。しかし、こうした海洋生態系は、深海採掘プロジェクト、石油掘削リグ、洋上風力発電所によって脅かされている。これらの施設は、建設および維持管理の過程で、周囲の豊かな生態系のネットワークを損なう傾向がある。
ロボット工学者やエンジニアは、この問題への対応に取り組んでおり、成長する洋上産業の海底構成要素の修理、維持管理、点検を支援しうる機械の新たな開発手法を探っている。サウサンプトン大学の同僚であるティエリー・ブジャード氏とガブリエル・ウェイマス氏が率いる私のチームは、解決策を見いだした。この問題の解決策として、自然界で最も賢く泳ぐ生き物にヒントを得た水中ロボットを設計した。その生き物は、超高効率のミズクラゲである。
従来の水生ロボットは、主に二つの目的のために設計されている。一つは効率的な長距離航行であり、広い水域を横断することである。もう一つは、水中構造物の近くで高い操作性が求められる作業である。どちらのタイプのロボットも効果的だが、効率的な移動と高い操作性を兼ね備えたロボットはほとんどない。そのため、多くの水生ロボットは、海底環境を損なうことなく洋上産業を支えるには、動きが鈍く扱いにくすぎるのが実情である。
実際、洋上開発が次第に脆弱な環境へと広がるにつれ、最先端の海洋ロボットでさえ、任務の複雑さに対応するのに苦労している。現在、自律型深海ロボットの開発に多くの研究が注がれており、Xprizeのような取り組みが、最も魅力的なアイデアの一部に資金を提供している。
海洋機械
こうした課題に対応するため、エンジニアは生物学に目を向け、水中ロボットの推進に関する新たな形態を探ってきた。数百万年にわたる進化を経た水生生物は、現在の水中ロボットの弱点を補うための手本になりうるという考え方である。
魚のヒレの羽ばたきに基づく遊泳方式は、新しい水中ビークルを試作している人々にとって、主要なインスピレーション源となってきた。しかし、クラゲが採用するパルスジェット式の遊泳方式は、世界で最も効率的な水中推進機構として広く認められており、ロボット工学者にとってはるかに模倣しやすい、より説得力のある技術的解決策を提供している。
パルスジェットは、生物の体内にある中空の空洞が周期的に膨張と収縮を繰り返すことに依存している。この仕組みによって水を吸い込み、吐き出すことが行われ、結果としてクラゲに推進力がもたらされる。
この遊泳戦略は単純であるにもかかわらず、驚異的な機敏さを生み出すことができ、しかも非常にエネルギー効率が高い。最速のイカは、パルスジェット方式を用いることで最大毎秒8メートルで移動できる。一方、クラゲのAurelia aurita(別名ミズクラゲ)は、地球上で最も効率的に泳ぐ生き物であることが知られている。
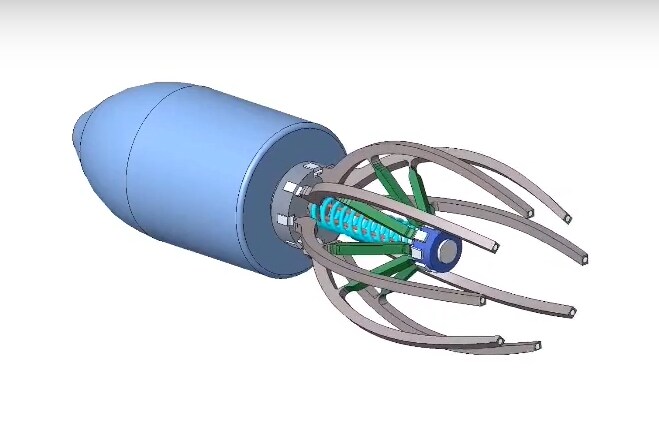
これらの生物を手本にして水中ロボットを製作すれば、高い操作性と比類のない効率性を兼ね備えた新たな水中ビークルを設計できる。当チームの最近の研究では、Aurelia auritaの推進効率に匹敵する、新たな生物模倣型ロボットを開発した。そのために、クラゲが高い推進効率を実現する鍵となる原理、すなわち共鳴を模倣した。
共鳴ロボティクス
共鳴は、歩行、ブランコ遊び、さらには歌うことといった日常の多くの行為でよく見られる物理現象である。例えば振り子が揺れているのを見ると、私たちは経験上、それが静止して重力によって垂直に吊り下がった状態になるまで振動し続けることを知っている。振り子が振動する周波数は、その「固有振動数」と呼ばれる。
経験上、振り子の振動を持続させたい場合、最も簡単な方法は、振動の最高点に達するたびにちょっとした後押しを与えることだとも分かっている。これは、ブランコで子どもを高く押し上げるときと同じである。こうすることで、振り子やブランコを「共振」させることができる。
つまり、外力が系の固有振動数で作用すると、必要な力のわずかな量で、より大きな振幅の振動を系に生じさせることができる。共振状態で動作させることが効率的である理由はここにある。私たちは、この海月型ロボットの推進にも同じ原理を適用した。
我々は、弾性を持つ推進機構を備えた海月型ロボットを設計すれば、その弾性体が本来持つ固有振動数を利用して、機構を共振状態に導けると仮定した。共振状態では、ロボットはわずかなエネルギーコストで強力な脈動噴流を生み出すはずである。
開発したロボットは、傘状の機構の作用によって膨張と収縮を繰り返す弾性のある内部空洞を備えている。水槽での試験において、ロボットは、脈動の速度が海月型ロボットの弾性空洞の固有振動数に近づくにつれて遊泳速度が増加することが確認された。これにより、海月型ロボットが共鳴を達成したことが実証された。
自ら推進する系の効率は、機械的なものであれ生物的なものであれ、吸収される動力、系の速度、質量を組み合わせた方程式に基づいて算出される。この方程式を当ロボットに適用したところ、海月型ロボットはAurelia auritaと同等の水準にあることが示された。
これは二重の意味で注目すべき成果である。一つは、機械システムが初めて、自然界で最も優れた遊泳生物と同等の推進効率を達成しうることを示した点である。もう一つは、当ロボットが生物の卓越した遊泳能力を説明できた点であり、これによって生物学者は、全く新しい視点からクラゲやイカの研究に再び取り組めるようになるかもしれない。
自然界で最も効率的に泳ぐ生き物に着想を得たシステムによって駆動する当ロボットは、動的で効率的な水中ロボットのプロトタイプを提供するものであり、洋上風力発電業界がいつの日か、波の下にあるインフラの構成部分を維持するために活用する可能性がある。




