拡張現実技術を用いたインターフェースシステムにより、重度の運動機能障害のある人がヒューマノイドロボットを操作し、自分で食事をしたり、日常的な身の回りのケアを行ったりできるようになる可能性があります。
身体の代替としての能力を示すように、重度の運動障害がある人が遠隔操作するPR2が、研究室でカップを持ち上げています。(写真提供:Phillip Grice/ジョージア工科大学)
こうした作業には、食事のほか、かゆいところをかいたり、肌にローションを塗ったりする日常的な身の回りのケアが含まれる可能性があります。
ウェブベースのインターフェースは、周囲の「ロボットの目から見た景色」を表示し、ユーザーが機械を通じて世界と関わるのを助けます。
『PLOS ONE』に掲載されたこのシステムは、複雑なロボットシステムの操作経験がない人にとっても、高度なロボットをより役立つものにできる可能性があります。研究参加者は、視線追跡装置や頭部追跡装置など、普段からパソコンの操作に使っている標準的な支援技術を用いて、ロボットのインターフェースを操作しました。
この論文では、人間と同様の作業を行える「ロボットの身体代替」が、ユーザーの生活の質をどう向上させ得るかを示す2つの研究を報告しています。この研究は、より高速で高性能な支援ロボットの開発基盤となる可能性があります。
「私たちの結果は、重度の運動障害がある人々が、ロボットの身体代替を使うことで生活の質を高められることを示唆しています」と、筆頭著者でジョージア工科大学の博士課程を最近修了したPhillip Griceは述べます。「適切な種類のロボットを購入し、自宅に置いて、実際に役立てられるようにするための第一歩を踏み出しました。」
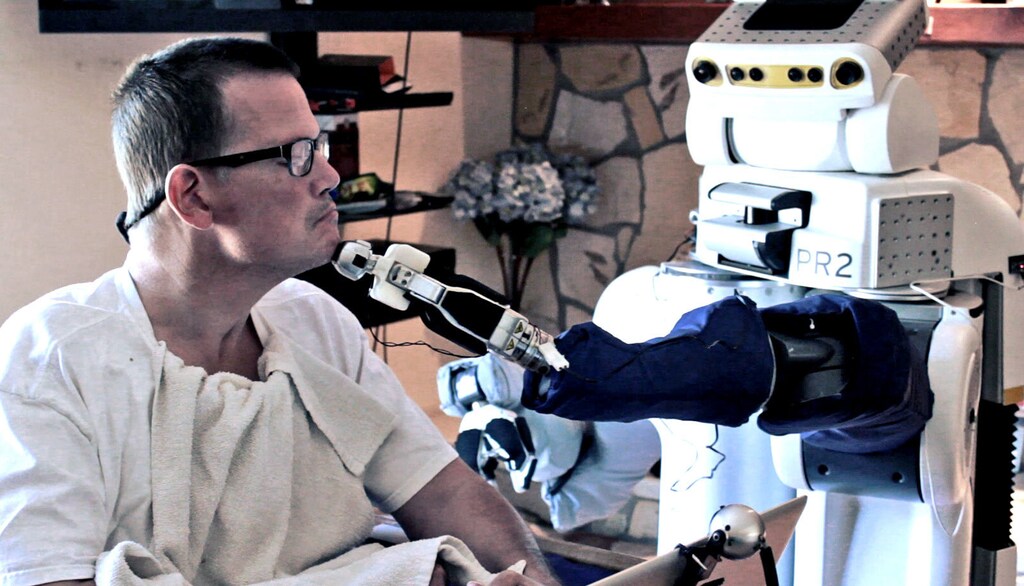
水のボトルと洗面用タオル
Griceと、ジョージア工科大学およびエモリー大学の生体医工学科教授であるCharlie Kempは、2つの研究でPR2移動マニピュレーターを使用しました。車輪付きのこのロボットは、2本の腕と「頭」を備え、20の自由度を持つため、水のボトル、洗面用タオル、ヘアブラシ、さらには電気シェーバーなどの物体を扱うことができます。
「自分の身体を十分に使えない人々が、ロボットの身体を利用して、新しい方法で世界と関われるようにすることが私たちの目標です」とKempは述べます。
最初の研究では、GriceとKempは重度の運動機能障害がある15人の参加者に、インターネット経由でPR2を利用できるようにしました。参加者は、自分の支援機器を使ってマウスカーソルを操作し、身の回りのケアを行うためにロボットを遠隔操作する方法を学びました。参加者の80%は、ロボットを操作して水のボトルを持ち上げ、マネキンの口元まで運ぶことができました。
「身体機能に障害のない人と比べると、ロボットの能力には限界があります」とGriceは述べます。「しかし、参加者は効果的に作業を行うことができ、ロボットを使わなかった場合に比べた物体操作能力を測る臨床評価でも改善が見られました。」
ユーザーの自立を支える
2つ目の研究では、研究者らはPR2とインターフェースシステムを、カリフォルニア州在住のHenry Evansに提供しました。Evansは2011年から、ジョージア工科大学の研究者とともに支援ロボットシステムの研究と改良に取り組んでいます。
「……彼は、私たちが予想していなかった新たな使い方を見つけました。」
undefined
身体を動かせる範囲がごく限られているEvansは、自宅で7日間ロボットを試し、作業をこなしただけでなく、両腕を同時に操作する新たな使い方も考案しました。片方の腕で洗面用タオルを扱い、もう片方の腕でブラシを使う方法です。
「このシステムのおかげで、脳卒中を起こして以来初めて、自分の周囲の環境を自分で操作できるようになり、とても解放された気持ちでした」とEvansは述べます。「ほかの人々について言えば、Philが15人を対象にシステムを客観的に評価し、圧倒的に良好な結果を得たことを知り、とてもうれしく思いました。」
Evansがロボットの新しい使い方を考案し、研究者らの予想していなかった方法で2本の腕を連動させたことに、研究者らは喜んだとGriceは述べます。
「Henryに1週間、ロボットを自由に使ってもらったところ、私たちが予想していなかった新たな使い方を見つけました。これは重要です。現在利用できる支援技術の多くは、非常に限定された目的のために設計されているからです。
「Henryが示したのは、このシステムが支援を提供し、ユーザーの自立を後押しするうえで大きな力を持つということです。応用の可能性は非常に幅広いでしょう。」
ユニバーサルデザイン
このインターフェースにより、Evansは長時間にわたってベッド上で身の回りのケアを行うことができました。「インターフェースシステムで最も役立ったのは、非常に直感的なグラフィカルユーザーインターフェースを使い、頭をわずかに動かすだけで、完全に自分でロボットを操作できたことです」と彼は述べます。
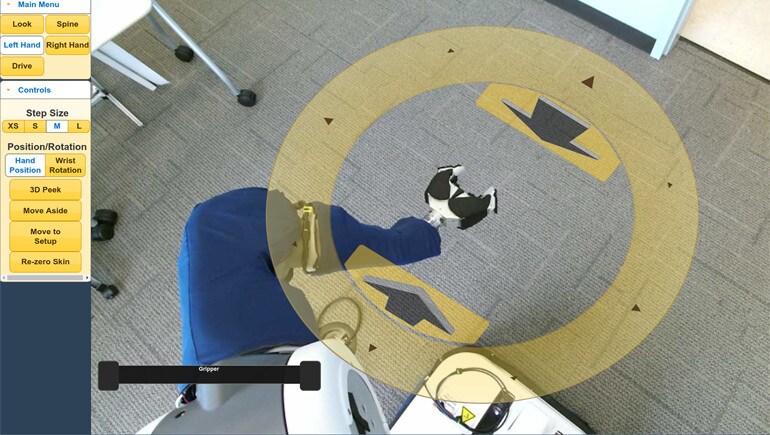
ウェブベースのインターフェースは、ロボットの頭部にあるカメラから見た世界をユーザーに表示します。映像に重ねて表示されるクリック可能なコントロールにより、ユーザーは自宅やほかの環境でロボットを移動させ、ロボットの手や腕を操作できます。
たとえば、ユーザーがロボットの頭を動かすと、画面にはマウスカーソルが一対の目玉として表示され、クリックしたときにロボットがどこを見るかを示します。ロボットの手を囲む円盤をクリックすると、ユーザーは動作を選べます。部屋の中でロボットを移動させると、インターフェース上でカーソルを追う線が進行方向を示します。
シンプルな1ボタンマウスの操作を基盤としてインターフェースを構築することで、さまざまな障害のある人が、長時間の訓練を受けずに利用できます。
「幅広い身体障害のある人が操作できるインターフェースがあれば、多くの人々に利用の機会を提供できます。これはユニバーサルデザインの一形態です」とGriceは述べます。
「このシステムは高い能力を備えているため、非常に複雑です。そのため、身体を動かせる範囲がごく限られた人にも使えるようにすることが、私たちが乗り越えなければならない課題でした。」
ロボットによる身体の代替
研究結果は研究者らが目指していたことを実証しましたが、Kempはさらに改善できると認めています。現在のシステムは動作が遅く、ユーザーが間違えると大きな遅れが生じることがあります。それでも、「今日、この技術を使って実際に恩恵を受けることができます」と彼は述べます。
PR2を商業的に成立させるには、開発者がコストとサイズを大幅に削減する必要があるとEvansは述べます。今回の研究は、新しいタイプの支援技術への道筋を示しているとKempは付け加えます。
「この研究に基づけば、ロボットによる身体の代替がユーザーに大きな恩恵をもたらす可能性は十分にあると思います。」
この研究は、全米障害・自立生活・リハビリテーション研究所、全米科学財団、フルトン郡高齢者居住型ケア施設の助成を受けました。ロボットはWillow Garageが製作しました。
Kempは、今回の研究に関連する製品を開発するHello Robot Inc.の共同創業者、取締役、株主、最高技術責任者(CTO)です。この研究は彼の個人的な経済状況に影響を及ぼす可能性があります。ジョージア工科大学は利益相反に関する方針に従って、この取り決めの条件を審査し、承認しています。




