研究者たちはAIと画像変換を使い、ロボットに水を認識してコップに注ぐ方法を学習させました。
透明な液体は、光を反射、屈折、吸収する仕方がさまざまであるため、ロボットが認識するのは困難です。
透明なコップに入った水の後ろで動画を再生することで、ロボットは設置場所を問わず、現実世界のさまざまな背景のもとで水を注ぐよう学習します。
この発見により、ロボットの給仕係が水のコップに水を注ぎ足したり、ロボット薬剤師が薬を計量して混ぜたり、ロボット庭師が植物に水をやったりできるようになるかもしれません。
馬とシマウマ、そして人工知能の力を借りて、研究者たちはロボットに水を認識し、コップに注ぐ方法を学習させました。
水は透明であるため、ロボットにとって扱いが難しい対象です。ロボットは以前から水を注ぐ方法を学習してきましたが、水を温めてサーモカメラを使う方法や、チェッカーボード模様を背景にしてコップを置く方法など、従来の技術は日常生活への応用に適していません。
より簡単な解決策があれば、ロボットの給仕係が水のコップに水を注ぎ足したり、ロボット薬剤師が薬を計量して混ぜたり、ロボット庭師が植物に水をやったりできるようになるかもしれません。
今回、研究者たちはAIと画像変換を用いてこの問題を解決しました。
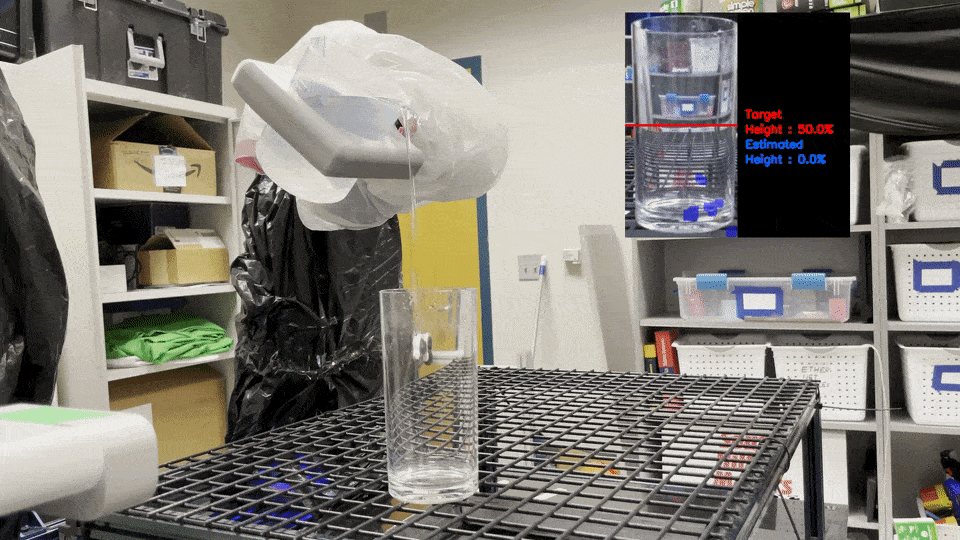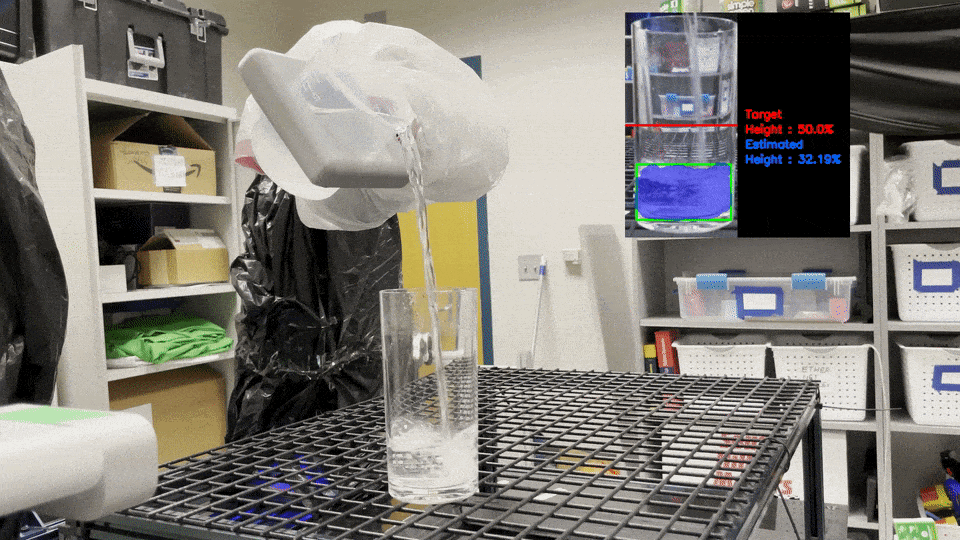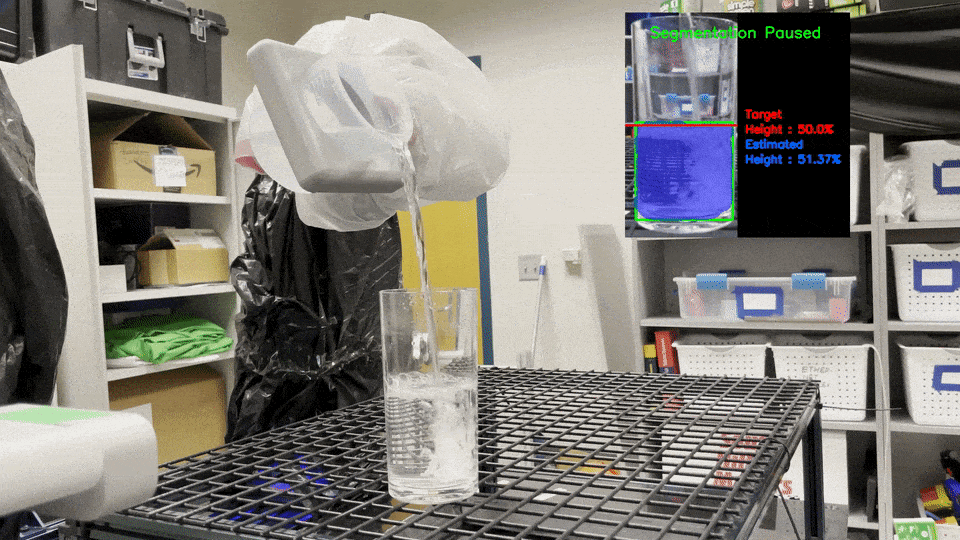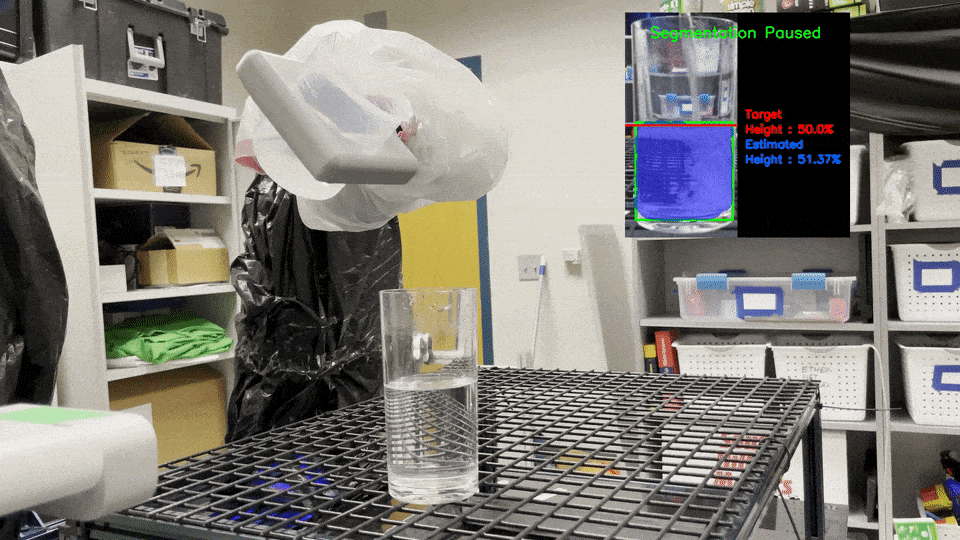
ロボットに水を注ぐ方法を学習させる
画像変換アルゴリズムは、画像の集合を使って人工知能を訓練し、画像をあるスタイルから別のスタイルへ変換します。たとえば、写真をモネ風の絵画に変えたり、馬の画像をシマウマのように見せたりします。今回の研究でチームが用いたのは、非ペア画像間の変換に対する対照学習という手法で、略してCUTと呼ばれます。
「学習の訓練段階で、何が正解で何が不正解かをアルゴリズムに伝える方法が必要です」と、カーネギーメロン大学ロボティクス研究所の助教、デビッド・ヘルド氏は言います。「しかし、データへのラベル付けには時間がかかることがあります。特に、ロボットに水を注ぐ方法を教える場合、画像に写った水滴一つひとつに人がラベルを付けなければならないかもしれません。」
そこで登場するのが、馬とシマウマです。
「馬の画像をシマウマのように見える画像へ変換するモデルを訓練できるのと同じように、色の付いた液体の画像を透明な液体の画像へ変換するモデルも訓練できます」とヘルド氏は言います。「このモデルを使って、ロボットが透明な液体を認識できるようにしました。」
透明な水のような液体は、背景によって光の反射、屈折、吸収の仕方が変わるため、ロボットには見分けにくいものです。水の入ったコップ越しに異なる背景を見る方法をコンピューターに学習させるため、チームは水を満たした透明なコップの後ろでYouTube動画を再生しました。この方法でシステムを訓練すれば、ロボットは設置場所を問わず、現実世界のさまざまな背景のもとで水を注げるようになります。
「人間でさえ、水と空気の境界を正確に見極めるのが難しいことがあります」と、2020年にロボティクス研究所で修士号を取得し、同研究所の「ロボットの知覚と行動」研究室のチームと今回の研究に取り組んだゴータム・ナラシムハン氏は言います。
この手法を使うと、ロボットはコップの中の水が一定の高さに達するまで注ぐことができました。その後、形や大きさの異なるコップを使って実験を繰り返しました。
ナラシムハン氏によると、この手法には今後の研究で発展させる余地があります。照明条件を変えることや、ある容器から別の容器へ水を注ぐようロボットに課題を与えること、水の高さだけでなく体積も推定することなどが考えられます。
研究者たちは研究成果を2022年5月に開催されたIEEEロボット工学とオートメーションに関する国際会議で発表しました。
「ロボット工学の研究がシミュレーションだけでなく、現実世界で機能すると、人々はとても高く評価します」と、現在オハイオ州コロンバスのPath Roboticsでコンピュータービジョンエンジニアとして働くナラシムハン氏は言います。「私たちは、とてもシンプルでありながら効果的なものを作りたいと考えました。」




