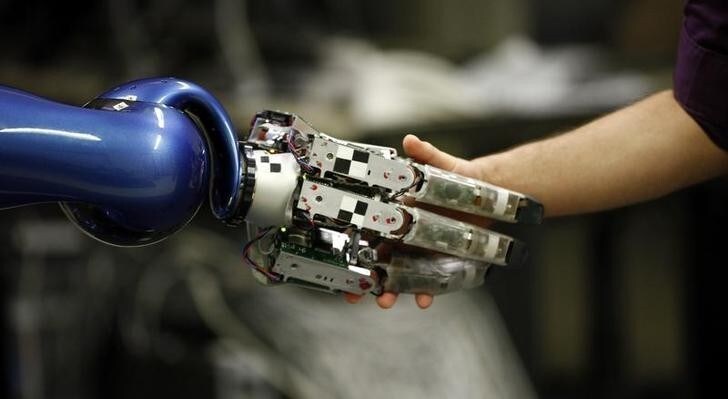
英国のハートフォードシャー大学の科学者たちは、ロボットが自らの安全を保ちながら人間を守り、支援できるようにする「エンパワーメント」という概念を開発した。
家庭や職場でロボットを見かける機会は増えており、今後もその傾向は続きそうだ。多くのロボットは、予測できない状況で人間とやり取りする必要がある。たとえば自動運転車は、乗員の安全を守ると同時に、車体の損傷も防がなければならない。高齢者を介護するロボットは、複雑な状況に適応し、利用者のニーズに応える必要がある。
最近では、スティーブン・ホーキングなどの識者が人工知能の潜在的な危険性について警鐘を鳴らし、一般の議論を呼んでいる。「世論は、進歩への期待やリスクの過小評価から、むき出しの恐怖までの間で揺れ動いているようです」と、ダニエル・ポラーニは語る。ポラーニはこの研究に携わった科学者で、研究成果は最近、Frontiers in Robotics and AI誌に掲載された。
しかし、「知能」を持つ機械が暴走し、創造主である人間に反旗を翻すという発想は新しいものではない。1942年、SF作家のアイザック・アシモフは、ロボットが人間とどのように関わるべきかを定めるロボット工学三原則を提唱した。簡単に言えば、ロボットは人間に危害を加えてはならず、人間が危害を受けるのを見過ごしてもならないという原則だ。また、人間に危害が及ばない限り、ロボットが人間の命令に従い、自らの存在を守ることも定めている。
この三原則は善意に基づくものだが、誤って解釈される余地がある。特にロボットは、人間の言葉に含まれる微妙なニュアンスや曖昧さを理解できない。実際、アシモフの物語には、ロボットが原則の趣旨を誤解し、悲劇的な結果を招く例が数多く登場する。
問題の一つは、「危害」という概念が複雑で状況に左右され、ロボットに明確に説明するのが難しいことだ。ロボットが「危害」を理解できないなら、どうすれば危害を加えずに済むのだろうか。「アシモフの原則におおむね沿った『望ましい』ロボットの振る舞いを、異なる視点から導き出せると気づきました」と語るのは、クリストフ・ザルゲだ。同じ研究に携わったもう一人の科学者である。
研究チームが開発した概念は「エンパワーメント」と呼ばれる。機械に複雑な倫理的問題を理解させようとするのではなく、ロボットが常に自らの選択肢を保とうとすることを基本としている。「エンパワーメントとは、自分が認識できる世界に対して、最大限の影響力を持ち得る状態にあることです」とザルゲは説明する。「単純なロボットなら、安全に充電ステーションへ戻り、動きの選択肢を狭めるような立ち往生を避けることがそれに当たるでしょう。より未来的で人間に似たロボットの場合、移動だけでなく、さまざまなパラメーターを取り入れ、人間に近い動機づけを実現できるかもしれません。」
チームは、ロボットが採用できるよう、エンパワーメントの概念を数式で表した。研究者たちはもともと2005年にこの概念を開発したが、最近の重要な進展として、ロボットが人間のエンパワーメントも維持しようとするよう、概念を拡張した。「ロボットには、関わる人間の目を通して世界を見てほしいと考えました」とポラーニは説明する。「人間の安全を守るとは、人間自身のエンパワーメントを高めるようロボットが行動することです。」
「危険な状況では、ロボットは人間の命を守り、けがをしないように努めるでしょう」とザルゲは言う。「危害の可能性を少しでも減らすために、ロボットから過剰に保護されたいわけではありません。ロボットが私たちのエンパワーメントを保つ世界で暮らしたいのです。」
この利他的なエンパワーメントの概念は、自動運転車からロボット執事まで、アシモフの三原則の精神に沿うロボットを実現する力になり得る。「最終的には、エンパワーメントがロボットの倫理的な振る舞い全体の重要な要素になるかもしれないと考えています」とザルゲは語る。




