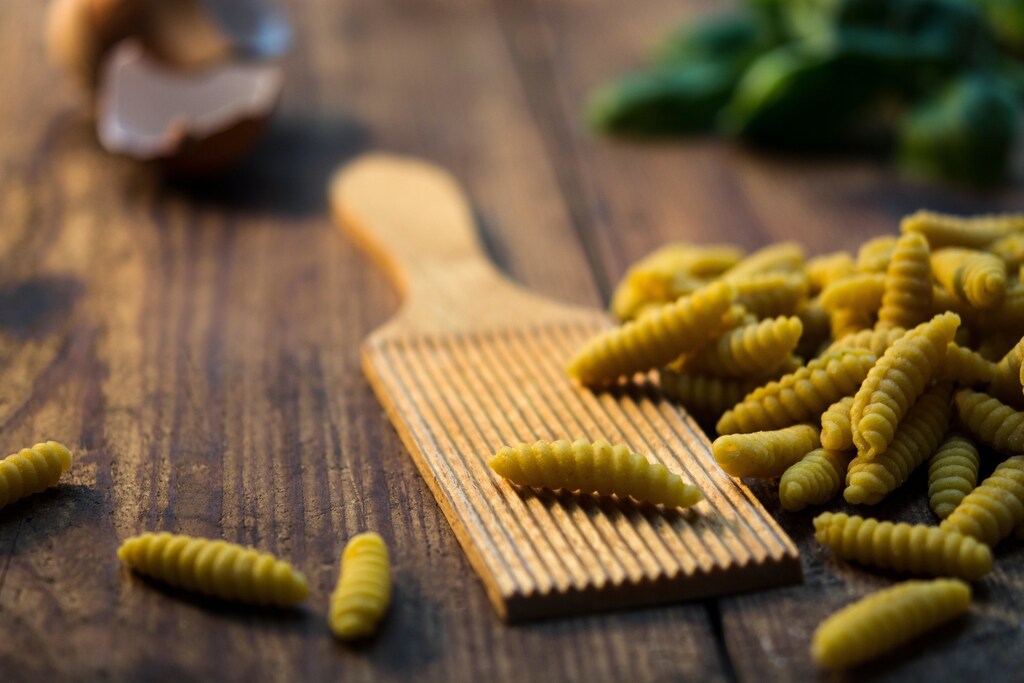
この新しい「ソフトロボット」は液晶エラストマーでできており、ねじれたリボン状のパスタの形をしています。
その設計と使用されているスマート材料により、計算知能ではなく物理的知能を用いて熱に反応できます。
研究者らは複数の実験を行い、この形状のソフトロボットが、人間やコンピューターの介入なしに、さまざまな迷路状の環境を移動できることを示しました。
これは、道路や過酷な砂漠のような複雑で構造化されていない環境を、ロボットが自律的に進むうえで役立つ可能性があります。
「このソフトロボットは『物理的知能』と呼ばれる概念を示しています。つまり、計算知能とは対照的に、構造設計とスマート材料によってソフトロボットはさまざまな状況を移動できるのです」と、ノースカロライナ州立大学の機械・航空宇宙工学准教授で、論文の責任著者でもあるジェイ・イン氏は、米国科学アカデミー紀要に掲載された論文で述べています。
ソフトロボットは液晶エラストマーでできた、ねじれたリボンの形をしており、半透明のロティーニに似ています。周囲の空気より高温の、少なくとも摂氏55度(華氏131度)の表面にリボンを置くと、表面に触れている部分は収縮しますが、空気にさらされている部分は収縮しません。
これによってリボンは転がり始めます。表面の温度が高いほど、転がる速度も上がります。
「滑らかな側面を持つ棒で同じことをした例はありますが、その形状には欠点があります。物体にぶつかると、その場で回転するだけなのです」とイン氏は言います。「私たちが作った、ねじれたリボン状のソフトロボットは、人間やコンピューターの介入を一切受けずにこうした障害物を回避できます。」
リボン型ロボットは2つの方法で障害物を回避します。まず、リボンの端が物体にぶつかると、障害物を避けるためにリボンがわずかに回転します。次に、ロボットの中央部分が物体にぶつかると、「スナップ」します。
スナップとは、蓄えられた変形エネルギーが急速に解放され、リボンがわずかに跳ね上がって、着地する前に向きを変える動きです。リボンは障害物を回避できる向きを見つけるまでに、何度かスナップする必要があるかもしれませんが、最終的には必ず前方への道を見つけます。
「この点では、多くの人が家庭で使っているロボット掃除機によく似ています」とイン氏は言います。「ただし、私たちが作ったソフトロボットは環境からエネルギーを得て、コンピューターによるプログラミングなしで動作します。」
「ロボットが障害物を回避するための2つの動作、回転とスナップは、段階的に変化します」と、博士研究員で論文の筆頭著者であるヤオ・ジャオ氏は述べています。
「物体がリボンの中央に触れると、最も強いスナップが起こります。しかし、物体が中央から離れた部分に触れてもリボンはスナップします。ただし、その力は弱くなります。中央から離れるほどスナップは小さくなり、リボンの長さの最後の5分の1に達すると、スナップはまったく起こりません。」
研究者らは複数の実験を行い、リボン状のソフトロボットがさまざまな迷路状の環境を移動できることを実証しました。また、砂漠の環境でもソフトロボットがうまく機能することを示し、砂がゆるい斜面を登り降りできることを確認しました。
「これは興味深く、見ていて楽しいものですが、さらに重要なのは、自然環境から熱エネルギーを取り込み、道路や過酷な砂漠のような複雑で構造化されていない環境を自律的に進めるソフトロボットの設計に、新たな知見をもたらすことです」とイン氏は述べています。




