新しいロボットグリッパーは、つかむ対象に応じて握り方を変えることができる。
人間の手は、さまざまな物体を操作できる優れた能力を備えている。私たちは卵やイチゴを潰さずに持ち上げることができる。釘を金槌で打つこともできる。手がこれほど多様な作業をこなせる理由の一つは、握る力の強さを変えられる能力にある。
研究者らは、新しい二本指のロボットハンドにも同じことをさせるよう設計した。
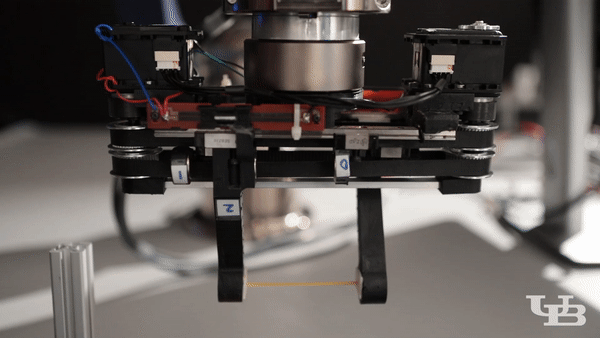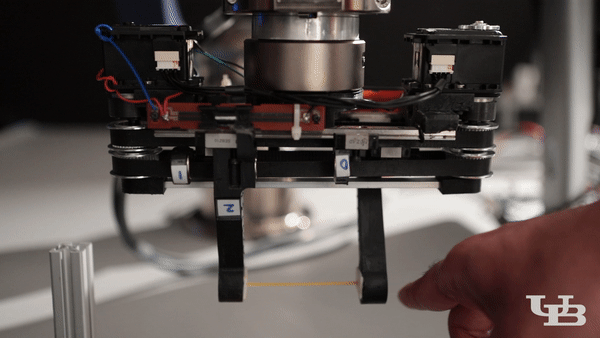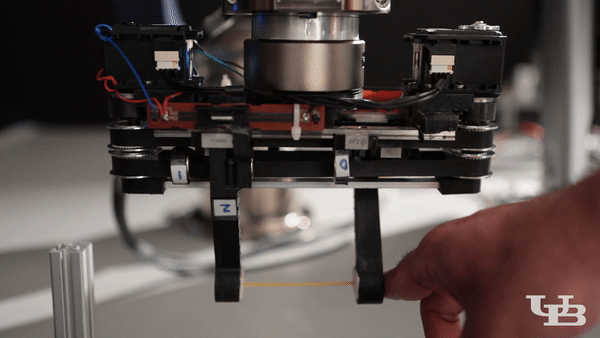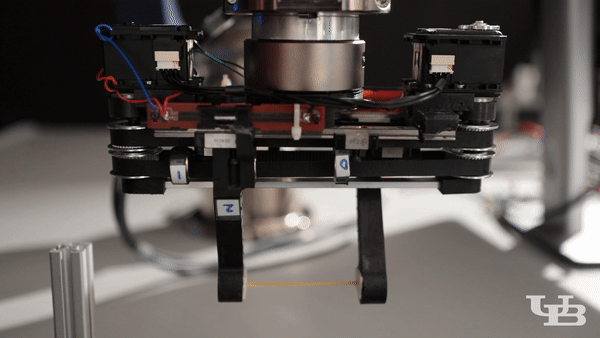
研究者によると、このロボットハンドの設計により、衝突時の衝撃エネルギーを吸収することができる。これにより、ロボットが持っているものが壊れるのを防ぐとともに、人が機械と一緒に、またその近くで作業する際の安全性も高まる。
このようなグリッパーは、人間とロボットの協働にとって、自動車、電子機器の梱包、その他の産業の組立ラインにおいて貴重な資産になると、ブッフェロ大学工学・応用科学部の機械・航空宇宙工学准教授エーサン・エスファハニ氏は述べている。
「私たちのロボットグリッパーは、人間の手が握りの強さを調整する能力を模倣している。このグリッパーは、人と協働するコボット向けに設計されている。ロボットは人を助ける存在になるため、安全でなければならない。可変剛性グリッパーは、その目標の達成に役立つ。」
エスファハニ氏によると、このロボットグリッパーの多様性の秘密は磁石にある。固定された2本の指を持つのではなく、グリッパーの各指には磁性体のベースがあり、そのベースは指を反発させる、つまり押し返す2つのネオジム磁石の間に配置されている。
磁石の間の空隙はバネのように働き、手が物体を持ち上げたり外力と衝突したりした際に、わずかな柔軟性を生む。ユーザーはまた、磁石の間隔を広げたり狭めたりして、握りの剛性を調整することもできる。
ある試験では、研究者らがロボットハンドの指の間に、短いスパゲッティの棒を縦に置いた。グリッパーが固定された物体に衝突すると、装置は外力を検知し、それにより磁石が位置を調整して握りの剛性を一時的に低下させ、グリッパーが衝突エネルギーの一部を吸収できるようにした。
その結果はどうだったか。スパゲッティの棒は一本のまま無事だった。
このグリッパーは、市販のロボットアームに取り付けることが可能であり、多くの施設で既に使用されていると、エスファハニ氏は述べている。これにより、既存の機械の安全性と性能の向上を望む企業にとって、この技術を導入する際のコストを下げられる可能性がある。
この研究は、IEEE Transactions on Industrial Electronicsに掲載されている。




