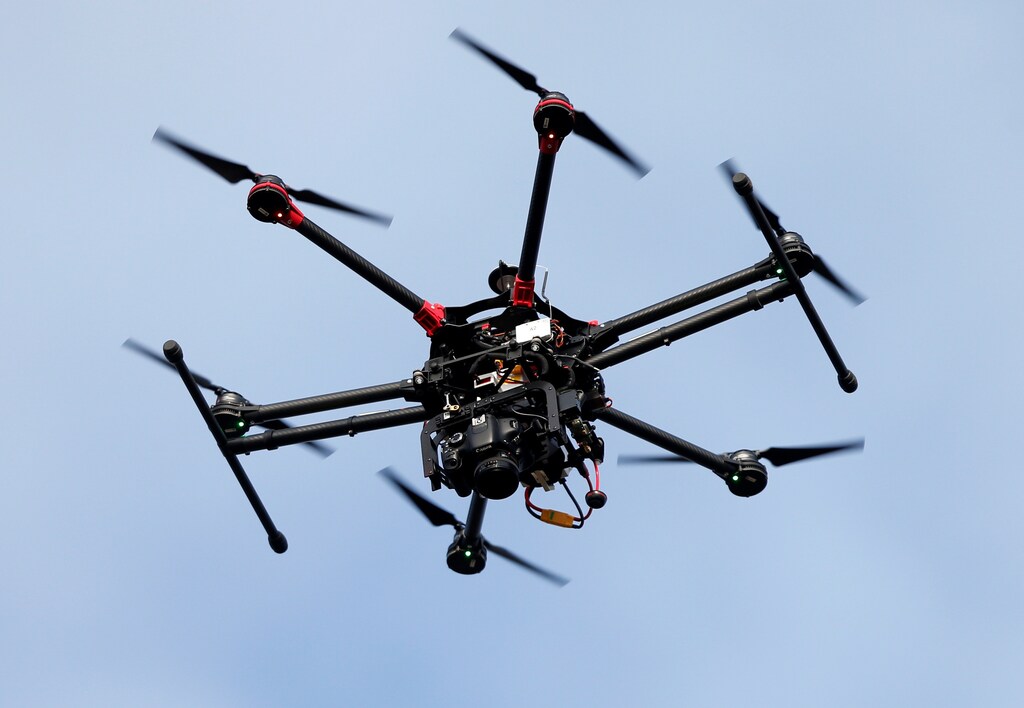
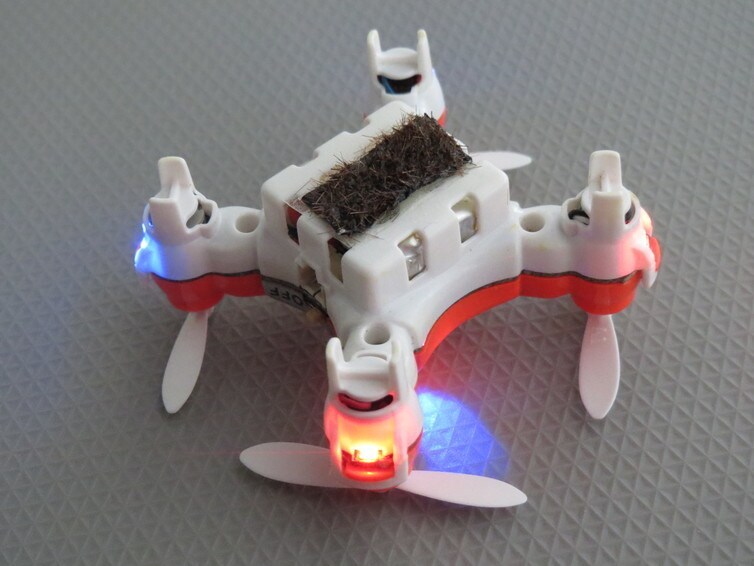
ドローンによって一変する可能性がある最新のサービスは、荷物の配達やインターネット接続ではなく、はるかに価値の高い受粉かもしれない。日本の研究者らは、粘着性のある毛で覆われた小型ドローンをロボットのミツバチのように働かせ、自然の花粉媒介者の減少に対抗できる可能性を探ってきた。
研究チームは論文で、学術誌『Chem』に発表し、開花したタケユリ(Lilium japonicum)でドローンの実証を行った。少し練習すると、この装置は3回の着地で利用可能な花粉の41%を採取でき、100回中53回、花の受粉に成功した。ドローンは毛のパッチに無害なイオン液体ゲルを加え、静電気と粘着性を利用して花粉を「持ち上げて付着させる」仕組みだった。この研究ではドローンを手動で操作したが、人工知能とGPSを加えれば、自力で植物の採餌と受粉を学習できると研究チームは述べている。
しかし、優れた花粉媒介者になるには、粘着性のある毛だけでは足りない。私は受粉を担う昆虫を研究しているが、ミツバチやチョウ、さらには大型動物の一部まで、多様な花粉媒介者に追いつくには、こうしたドローンにはまだ多くの課題があると思う。それでも、科学が自然から学ぶのを見るのは常に喜ばしいことであり、こうした研究は自然がすでにもたらしている驚異を私たちが認識する助けにもなる。
受粉は複雑な作業であり、軽視すべきではない。花を見つけ、それが適しているか、すでに訪問されていないかを判断する必要がある。次に花粉媒介者は、花をうまく扱い、花粉を採取して別の植物に付着させると同時に、仲間と連携し、花々の間を移動する経路を最適化しなければならない。こうした作業のすべてにおいて、既存の花粉媒介者は優れている。その能力は何百万年もの進化を通じて磨かれてきた。技術が彼らに匹敵する場合もあれば、まだ道のりが遠い場合もある。
昆虫の花粉媒介者がミツバチなど優れた働きをする主な要因は、個々の判断力、学習能力、そしてチームワークの3つだ。ミツバチはそれぞれ、どの花が適しているかを判断し、エネルギー消費を管理し、古くなった花粉が体に残らないようにできる。
現代のドローンは、すでにこの水準の個体管理を実現できる。顔を追跡する技術を備えているため、花も追跡できるだろう。また、GPSで経路を計画し、バッテリー残量の低下を感知すると基地に戻って充電することもできる。長期的には、受粉が唯一の役割となるため、自然の花粉媒介者に対して潜在的な優位性さえ持つかもしれない。一方、ミツバチは自分自身と群れの子どもたちの食料を探しており、受粉はその副産物として起こる。
しかし、ドローンが能力を伸ばす必要のある分野は、学習とチームワークだ。花はタケユリのように常に開いていて単純とは限らず、商業的な受粉に頼る食料資源のかなりの部分には、豆類のように扱いが難しい花があるか、良い実をつけるためにイチゴの花のように繰り返し訪れる必要がある。
これに対応するため、ミツバチは特定の花について学び、専門化することで、素早く効率的に扱えるようになる。また、最適な経路を学ぶために、報酬となる蜜などがある場所も覚える。チームの個体が皆そうすることで、作業を分担し、より多くの仕事をこなす。これをドローンで再現するには、本格的なプログラミングと、花に合わせて行動や形状を変える能力が必要となる。または、花粉媒介者にさまざまな種がいるように、仕事ごとに異なるドローンを用意することになる。
複数のドローンを使うには連携が必要であり、できれば中央集権型ではない制御方式が望ましい。そうすれば個々のドローンは、仲間から得た情報と簡単なルールに基づいて自ら判断できる。セイヨウミツバチは、8の字ダンスとして知られる動きで、花蜜の豊富な場所に仲間を呼び寄せることができる。マルハナバチは、先に訪れた個体が残した足跡の匂いから、花がすでに訪問されたかどうかを判別できる。こうした適応のすべてが、花粉媒介者の働きを非常に効率的にしている。受粉ドローンのチームが効率よく働くには、同様の能力を備える必要がある。
こうしたロボットが最適な花粉媒介者になるまでには、まだ長い道のりがあると思うが、将来、活躍の場を得る可能性は十分にある。たとえば、植物の品種を交配する際に精密さが求められる研究室など、自然の花粉媒介者には適さない環境で、こうしたドローンを使えるだろう。ミツバチの群れを放つのが最も安全な解決策とは限らない、火星のバイオドームでも使えるかもしれない。ロボット工学が昆虫の花粉媒介者からほかに何を学び、何を改善できるのか、今後が楽しみだ。




